 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
Qu’est-ce que c’est
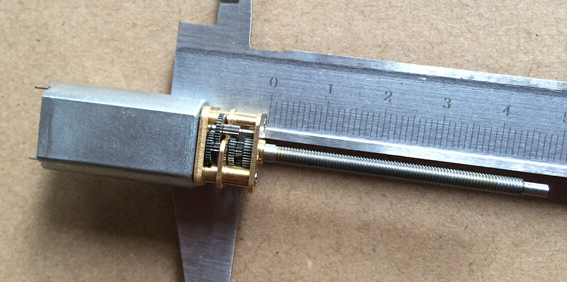
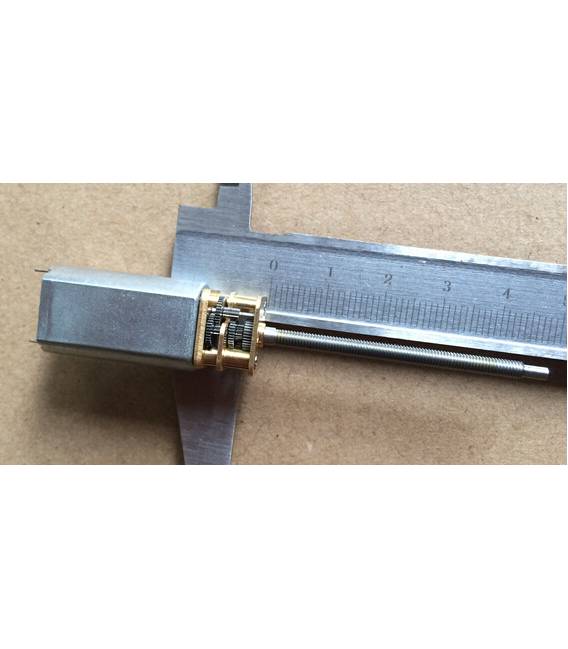
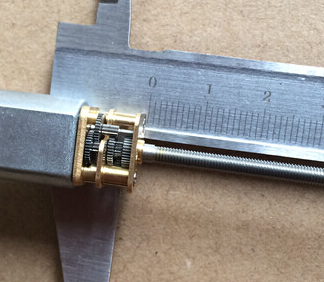
Entraînement vol complet de 55mm avec moteur N20 12GAN20-20, conçu pour augmenter la puissance des moteurs DC.
Caractéristiques
- Diamètre de l’engrenage : 55mm
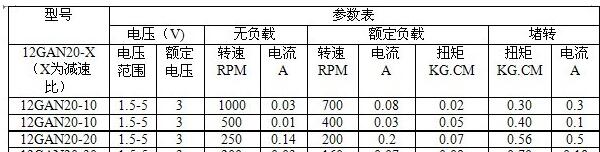
- Moteur : N20 12GAN20-20
- Alimentation : 3-12V
- Rapport de vitesse : 1:250 tours/min
À quoi ça sert
Cet entraînement est idéal pour les projets de robotique, modèles aériens et tout autre dispositif nécessitant un mouvement rotatif avec un bon rapport puissance/poids. Il peut être utilisé pour construire des drones, des modèles de vol libre ou de petits rovers.
Didacticiel : Comment utiliser l’Entraînement vol complet 55MM Moteur N20
Cet entraînement vol complet est idéal pour les projets de robotique, modèles aériens et tout autre dispositif nécessitant un mouvement rotatif avec un bon rapport puissance/poids. Il convient aux débutants comme aux experts.
Ce qu’il faut
- Arduino Uno
- Câble USB A-MicroB
- Capteurs de position (optionnels)
- Connexions pour alimentation
Étapes
- Vérifiez la tension de fonctionnement du moteur dans le datasheet et connectez l’alimentation au moteur.
- Connectez les broches du moteur à l’Arduino en utilisant un pont H ou un driver de moteur (comme L298N) pour gérer le contrôle.
- Téléchargez et installez la bibliothèque Adafruit Motor Shield si elle n’est pas déjà présente dans votre environnement Arduino.
- Écrivez un sketch simple qui allume et éteint le moteur alternativement, en vérifiant les spécifications du datasheet pour les limites de courant.
- Testez le moteur avec différents niveaux de tension entre 3V et 12V pour évaluer la différence dans les performances.
- Si nécessaire, ajoutez des capteurs de position aux dents de la couronne pour un contrôle précis du mouvement.
- Optimisez le code pour obtenir une vitesse constante et réduire les retards dans le mouvement.
- Vérifiez que l’alimentation peut fournir la courant maximal requis par le moteur.
Exemple de code
void setup() {
  // Inizializza il driver del motore
}

void loop() {
  // Avvia e ferma il motore in modo alternato
}
Mini-projet
Crée un petit rover ou une base mobile avec ce moteur comme système de propulsion. Utilise des capteurs de position pour contrôler la direction du mouvement.
Erreurs courantes
- Ne vérifiez pas les limites de tension et de courant sur le datasheet avant l’installation.
- Omettre le pont H ou le driver du moteur, ce qui peut endommager le microcontrôleur.
- Surchargez l’alimentation, ce qui peut endommager à la fois la source et le moteur.
- Ne pas ajouter un capteur de position pour contrôler les rotations.
Accessoires conseillés
- Arduino Uno
- Driver de moteur L298N
- Capteurs de position (quadrature)
- Connexions électroniques
Questions fréquentes
Quelle tension est recommandée pour ce moteur ?
Vérifiez le datasheet du moteur.
Peux-je utiliser un autre type de driver avec ce moteur ?
Oui, mais assurez-vous que le driver est compatible et peut gérer la courant maximal requis par le moteur.
Avis
Il n’y a pas encore d’avis.