 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
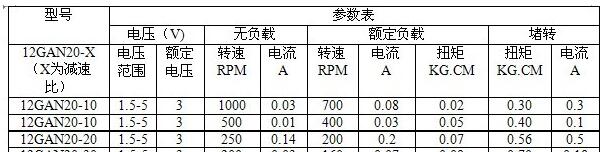
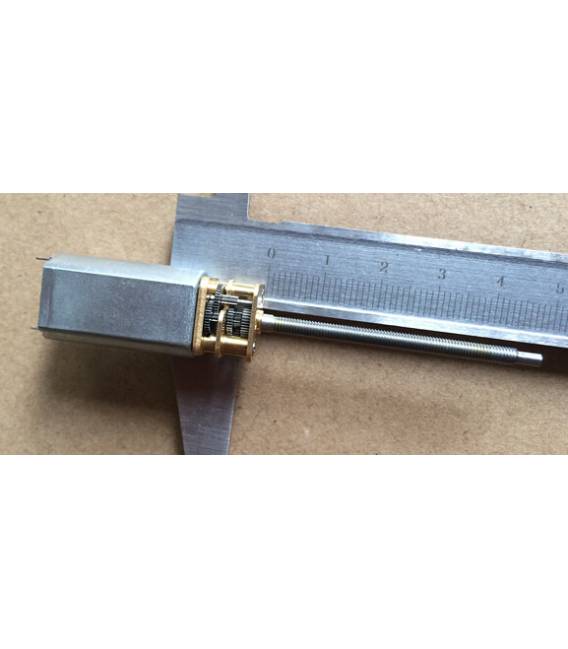
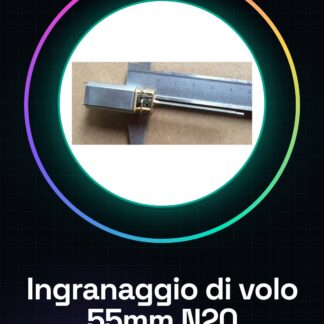
Qu’est-ce que c’est? L’ensemble de roue dentée de 55mm est un moteur DC adapté pour des applications nécessitant une large gamme de tension et de mouvement contrôlé. Ce composant est idéal pour les constructeurs de modèles aériens et les makers en général, offrant des performances fiables et polyvalentes. Caractéristiques Tension opérationnelle: 3-12V Moteur N20 12GAN20-10 Rapport de réduction: 1:1000 tours/min À quoi ça sert? Ce boîtier peut être utilisé pour créer des petits drones, des modèles aériens et d’autres dispositifs nécessitant un contrôle précis du mouvement. Il peut être intégré avec Arduino ou ESP pour contrôler efficacement la vitesse et l’orientation du moteur. Tutoriel: Comment utiliser l’ensemble de roue dentée de 55mm Ce boîtier de roue dentée est idéal pour les pilotes et les makers qui recherchent un moteur robuste et polyvalent. Avec une large gamme de tension (3-12V) et une vitesse réduite, il est parfait pour des projets de drones, de modèles aériens ou tout autre dispositif nécessitant un mouvement contrôlé. Ce qu’il vous faut Arduino Uno Connexions adaptées au moteur Protoboard Étapes Connecter les connecteurs du moteur à la protoboard. Connecter le moteur aux broches de sortie de l’Arduino (vérifier le datasheet pour les détails spécifiques). Écrire un sketch Arduino qui contrôle la vitesse et la direction du moteur. Vérifier que toutes les connexions sont correctes et sécurisées. Insérer le code dans le microcontrôleur et l’exécuter pour tester le moteur. Exemple de code void setup() { pinMode(3, OUTPUT); pinMode(9, OUTPUT); } void loop() { analogWrite(3, 128); delay(5000); analogWrite(3, 0);} // Vérifier le datasheet pour les détails de connexion. Mini-projet Créez un petit drone avec cet ensemble de roue dentée. Utilisez Arduino pour contrôler le moteur et testez la stabilité du modèle dans un environnement sûr. Erreurs courantes Connexions incorrectes ou interruptions dans les câbles. Tension fournie au moteur en dehors de la plage acceptable (3-12V). Problèmes de synchronisation entre le contrôle logiciel et les conditions physiques du moteur. Accessoires recommandés Connexions adaptées à Arduino Capteurs de position Protoboard Alimentateur compatible avec la tension du moteur Questions fréquentes Comment puis-je contrôler la direction du moteur? Changez le signe de l’entrée du moteur dans le code Arduino.
Avis
Il n’y a pas encore d’avis.