 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
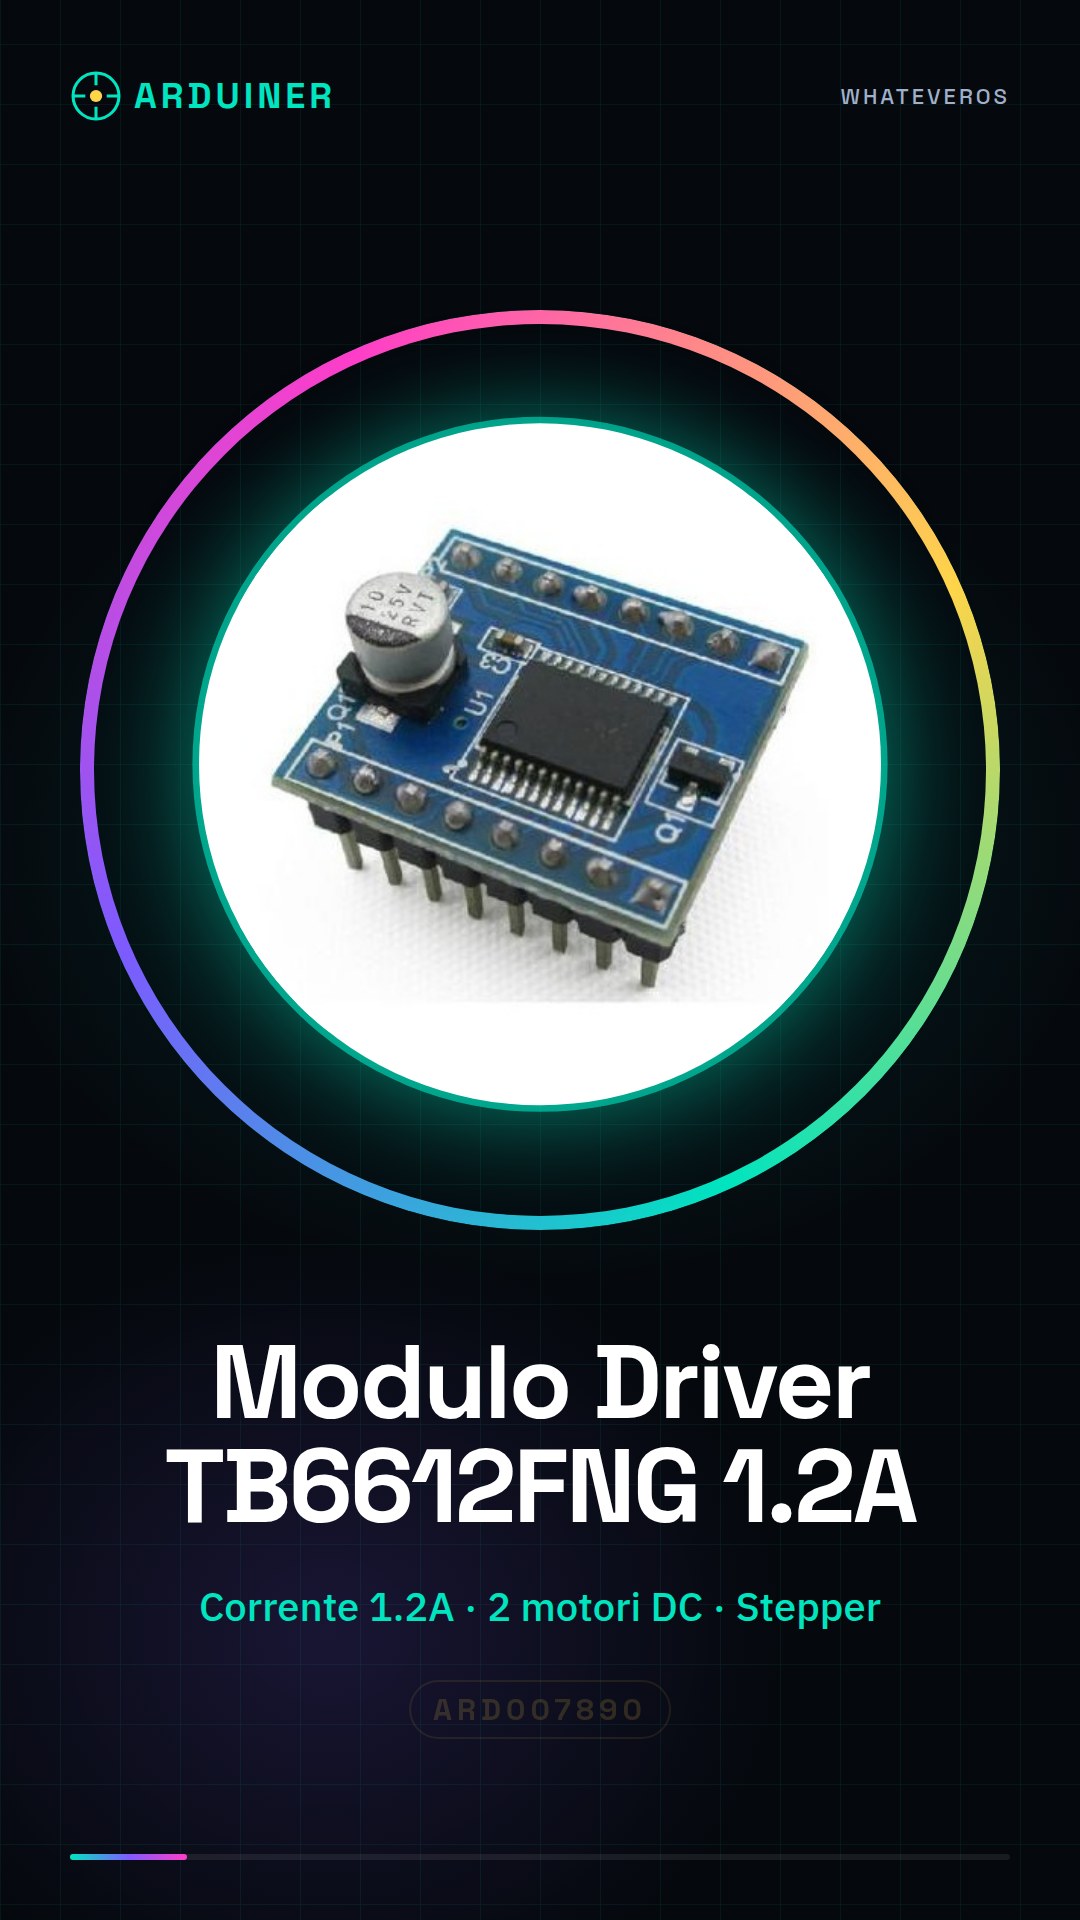
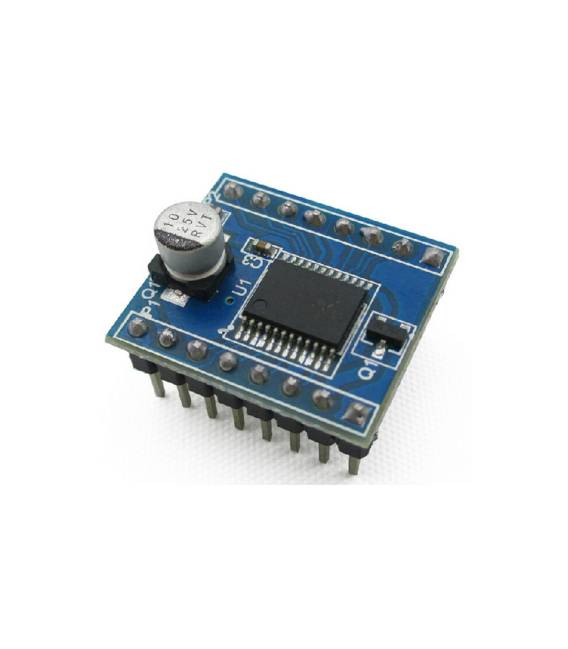
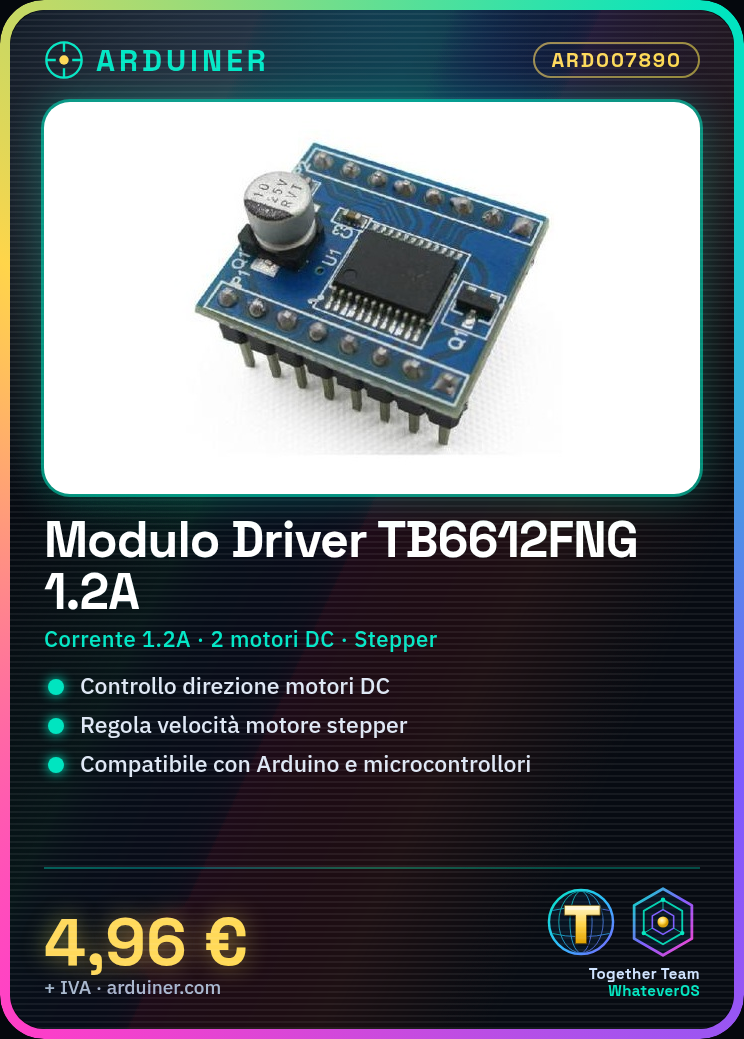
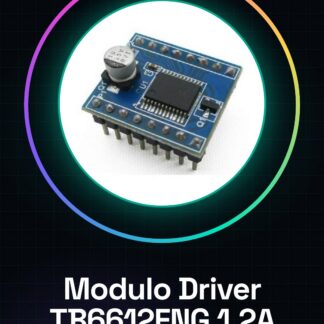
Was ist das Modul? Das Motorsteuerungs-Modul mit TB6612FNG 1.2A ist ein integrierter Schaltkreis, der die Richtung und Geschwindigkeit von DC-Motoren oder Bipolar-Stepper-Motoren steuern kann. Das Modul ist für Arduino und andere Mikrocontroller-Plattformen kompatibel.
Funktionen:
– Motorsteuerung TB6612FNG
– Maximale Stromstärke von 1.2A
– Steuerung von zwei DC-Motoren oder einem Bipolar-Stepper-Motor
Wozu dient das Modul? Das Modul ist ideal für elektronische und robotische Projekte wie die Erstellung von radschwenkbaren Robotern, Bewegungskontrollsysteme oder Prototypen mechanischer Geräte. Seine einfache Handhabung macht es sowohl für Anfänger als auch für erfahrene Maker geeignet.
Tutorials: Wie man das Motorsteuerungs-Modul TB6612FNG verwendet. Das Modul ist ideal, um zwei getrennte DC-Motoren oder einen einzigen Bipolar-Stepper-Motor zu steuern. Es ist sowohl für Anfänger als auch für erfahrene Maker geeignet.
Was braucht man:
– Arduino Uno
– USB-A-MicroB-Kabel
– Zwei DC-Motoren (überprüfen Sie den Datenblatt für die maximale Stromstärke)
– Trennende Stromversorgung (5-12V, überprüfen Sie den Datenblatt für spezifische Grenzen)
Schritte:
1. Verbinden Sie das TB6612FNG-Modul mit dem Arduino über ein USB-Kabel.
2. Versorgen Sie das Modul mit einer separaten Stromquelle (5-12V, überprüfen Sie den Datenblatt).
3. Verbinden Sie die DC-Motoren an die Ausgänge OUT1 und OUT2 für Motor A und OUT3 und OUT4 für Motor B.
4. Laden Sie das Beispiel-Sketch ‚TB6612FNG‘ aus dem Arduino-IDE-Repository oder aus der Beispiel-Liste herunter.
5. Ändern Sie den Code, um die verwendeten digitalen Pins für die Modulsteuerung anzugeben (überprüfen Sie den Datenblatt).
6. Laden Sie das Sketch auf das Arduino und testen Sie die Funktionalität der Motoren.
7. Regulieren Sie die Geschwindigkeit und Richtung der Motoren, indem Sie Anweisungen im Arduino-Code ändern.
8. Stellen Sie sicher, dass der Motor ordnungsgemäß funktioniert und nicht überhitzt.
Beispielsketch:
void setup() {
pinMode(IN1, OUTPUT);
pinMode(IN2, OUTPUT);
pinMode(STBY, OUTPUT);
}
void loop() {
digitalWrite(STBY, HIGH); // Aktiviere das Modul
digitalWrite(IN1, HIGH);
digitalWrite(IN2, LOW);
}
Mini-Projekt: Erstellen Sie ein Modell eines Roboters mit zwei radschwenkbaren Motoren und steuern Sie die Richtung und Geschwindigkeit der Motoren mit dem Modul TB6612FNG. Das Projekt dauert etwa 30 Minuten.
Häufige Fehler:
– Verbinden Sie die Stromversorgung des Moduls nicht an eine Spannung, die über den Grenzwert im Datenblatt liegt.
– Vergessen Sie nicht, den Pin STBY zu aktivieren, bevor Sie die Motoren starten.
– Überprüfen Sie die maximale Stromstärke, die die angeschlossenen DC-Motoren unterstützen.
Empfohlene Zubehör:
– JST-XH-Verbindung für getrennte Stromversorgung (SKU: ARD012345)
– USB-C-Portable-Batterie (SKU: ARD098765) für die Versorgung des Moduls
– Arduino-Proto-Kit (SKU: ARD065432) zum schnellen Testen der Verbindungen
Häufig gestellte Fragen:
– Kann das Modul gleichzeitig zwei Motoren steuern? Ja, das TB6612FNG ist dafür ausgelegt, zwei getrennte DC-Motoren zu steuern.
– Kann ich diesen Modul mit einem Stepper-Motor verwenden? Ja, aber nur in Bipolar-Modus. Überprüfen Sie die spezifische Kompatibilität im Datenblatt.
Rezensionen
Es gibt noch keine Rezensionen.