
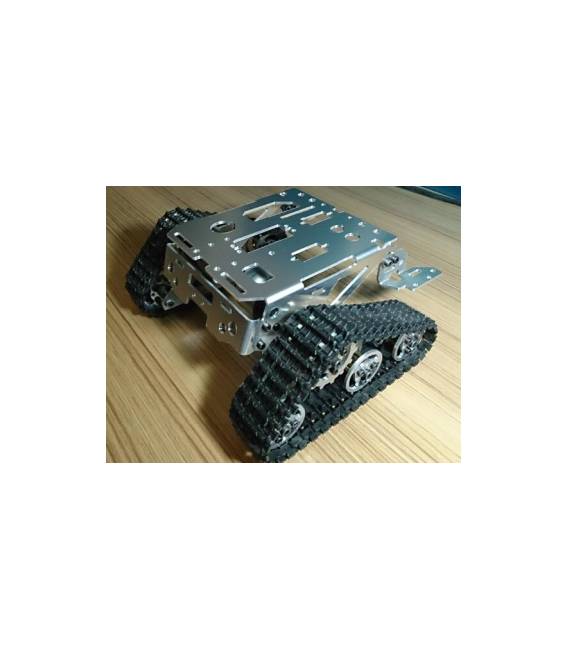

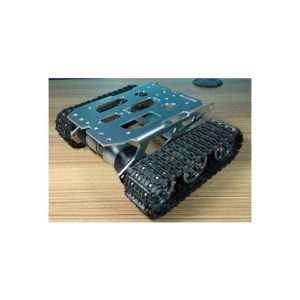
Telaio Base Rover Robot Carro in Metallo con Cignhie e Motori TK006
Il prezzo originale era: 109,27 €.79,18 €Il prezzo attuale è: 79,18 €. Escluso IVA
Il Telaio Base Rover TK006 è un componente essenziale per costruire robot rover. Ideale per progetti di elettronica e robotica.
6 disponibili (ordinabile)
Descrizione
Cos’è
Il Telaio Base Rover Robot Carro in Metallo con Cinghie e Motori TK006 è un componente fondamentale per la costruzione di robot rover. Questo telaio base offre una struttura solida e duratura, ideale per realizzare veicoli robotizzati.
Caratteristiche
- Telaio in metallo robusto
- Cinghie incluse
- Motori integrati
A cosa serve
Idealmente adatto per maker principianti e intermedi, questo telaio permette di creare un rover o un robot car che si muove in linea retta e risponde ai comandi wireless da una remota. È compatibile con vari sistemi di controllo come Arduino.
Tutorial: Come usare Telaio Base Rover Robot Carro in Metallo TK006
Il telaio base rover robot carro in metallo con cinghie e motori TK006 è ideale per costruire un veicolo robotizzato. Questo prodotto è adatto a maker principianti e intermedi che desiderano creare un rover o un robot car senza dover partire da zero.
Cosa serve
- Arduino Uno
- Batteria LiPo 3S
- Motor Shield
- Sensori di distanza
Passi
- Verifica la compatibilità del telaio con il tuo motore e i componenti necessari.
- Collega i motori al telaio seguendo le indicazioni sul datasheet.
- Installa le cinghie ai lati del telaio per assicurare una guida stabile.
- Connette l’Arduino Uno al Motor Shield.
- Collega il Motor Shield ai motori e verifica i collegamenti.
- Configura la batteria LiPo 3S con un protettore di sicurezza.
- Scrivi uno sketch Arduino per controllare i motori.
- Testa l’intero sistema in ambienti controllati.
Codice di esempio
void setup() {
  pinMode(MOTOR_PIN1, OUTPUT);
  pinMode(MOTOR_PIN2, OUTPUT);
}

void loop() {
  digitalWrite(MOTOR_PIN1, HIGH);
  digitalWrite(MOTOR_PIN2, LOW);
}
Mini-progetto
Crea un robot car che si muove in linea retta e risponde ai comandi wireless da una remota.
Errori comuni
- Collegamenti errati tra Motor Shield e motori.
- Batteria non protetta correttamente.
- Configurazione sbagliata dello sketch Arduino.
- Sensori di distanza non collegati correttamente.
Accessori consigliati
- Arduino Uno
- Motor Shield L298N
- LiPo Battery 3S 1000mAh
- Sensori Ultrasonici HC-SR04
Domande frequenti
Quale tipo di batteria è consigliato?
Una batteria LiPo 3S con protettore di sicurezza.
Come posso farlo muovere in modo autonomo?
Aggiungi sensori e scrivi uno sketch che gestisce il movimento basato sui dati raccolti dai sensori.
Informazioni aggiuntive
| Peso | 350 g |
|---|---|
| Dimensioni | 25,0 × 15,0 × 5,0 cm |
Prodotti correlati
-
In offerta!
Telaio Sospensione Smorzamento Controllo della velocità Evitamento Ostacolo Robot Patrol Line Indagine remota
Il prezzo originale era: 16,80 €.15,16 €Il prezzo attuale è: 15,16 €. Escluso IVA Aggiungi al carrello -
In offerta!
Chassis DIY Carro Armato Robot Arduino
Il prezzo originale era: 25,27 €.18,31 €Il prezzo attuale è: 18,31 €. Escluso IVA Aggiungi al carrello -
In offerta!
Serrature Elettriche LY-03 DC12V in acciaio Solenoide Serrature Elettriche per Armadietto e Cassetto
Il prezzo originale era: 10,06 €.7,60 €Il prezzo attuale è: 7,60 €. Escluso IVA Aggiungi al carrello -
In offerta!
Telaio Base Rover Robot in Metallo con Cinghie TK002
Il prezzo originale era: 92,88 €.67,30 €Il prezzo attuale è: 67,30 €. Escluso IVA Aggiungi al carrello