 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
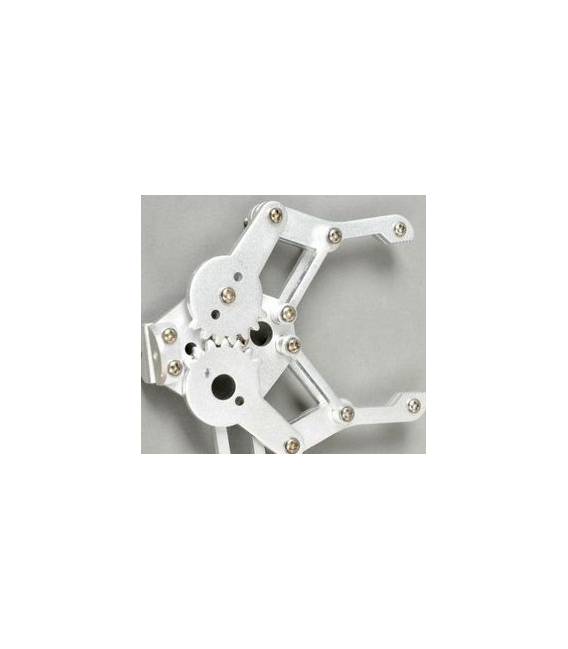
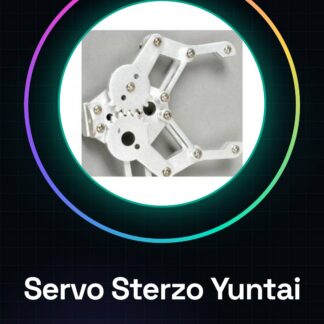
El Servo de Dirección con Brazo Yuntai es un componente electrónico diseñado para la realización de manipuladores robóticos, ideal tanto para propósitos educativos como prácticos. Este servo ofrece movimientos precisos y es compatible con varios microcontroladores como Arduino.
Características
- Servo de dirección con brazo Yuntai
- Idealmente adecuado para manipuladores robóticos y manos robóticas
- Compatible con proyectos basados en Arduino Uno
Para qué sirve
El servo de dirección con brazo Yuntai se utiliza principalmente en la realización de prototipos industriales o domésticos. Puede integrarse en un manipulador básico junto con otros componentes, permitiendo movimientos precisos y controlados a través de Arduino Uno.
Tutorial: Cómo usar Servo de Dirección con Brazo para Manipulador Robótico Yuntai
El servo de dirección con brazo Yuntai es un componente ideal para crear manos robóticas y manipuladores que requieren movimientos precisos. Se adapta bien tanto a proyectos educativos como prácticos, como la creación de prototipos industriales o domésticos.
Qué necesitas
- Arduino Uno
- Cable USB
- Batería 9V
- Conexión para motor servo
- Accesorio brazo
Pasos
- Conectar el servo al brazo siguiendo las instrucciones proporcionadas.
- Conectar el servo al Arduino utilizando los cables específicos para el servomotor.
- Configurar la tensión de alimentación del servo (consulta el datasheet).
- Escribir un sketch Arduino que controle el movimiento del servo.
- Probar la instalación cargando el sketch y observando el movimiento del brazo.
- Ajustar cualquier problema de alineación o tensión.
- Optimizar la posición del brazo para obtener un movimiento fluido y preciso.
- Incluye sensores adicionales si es necesario, como los que detectan obstáculos.
Código de ejemplo
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  myservo.write(0); // gira a sinistra
  delay(1500);
  myservo.write(180); // gira a destra
  delay(1500);
}
Miniproyecto
Realiza un manipulador básico con el servo Yuntai y un brazo, controlado por Arduino Uno. El proyecto debería ser completado en aproximadamente 30 minutos.
Errores comunes
- Configuración incorrecta de la tensión del servomotor.
- Ajustes incorrectos para la rotación del servo (consulta el datasheet).
- Conexión incorrecta de los cables del servomotor.
- Falta el brazo o el accesorio necesario para un movimiento preciso.
Accesorios recomendados
- Arduino Uno R3
- Batería 9V
- Sensores de distancia HC-SR04
- Conexión servo motor
Preguntas frecuentes
El servomotor no se mueve.
Verifica la conectividad eléctrica, revisa el sketch de Arduino.
¿Cómo ajustar el brazo?
Optimiza la posición del brazo para un movimiento fluido siguiendo las instrucciones proporcionadas.
Valoraciones
No hay valoraciones aún.