 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
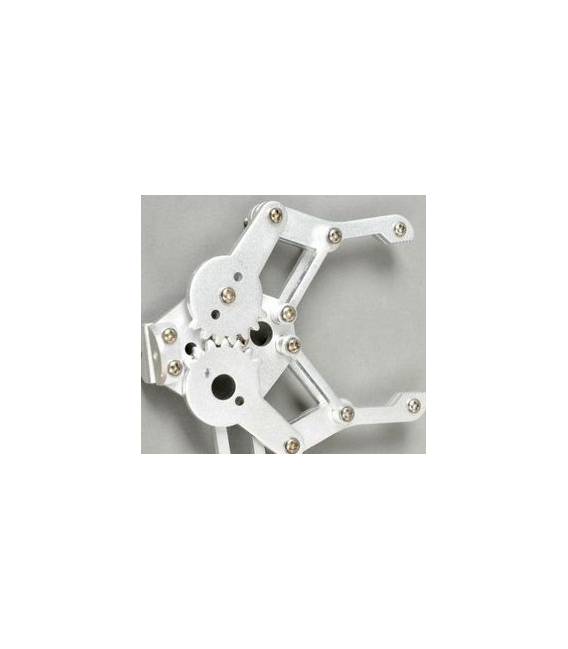
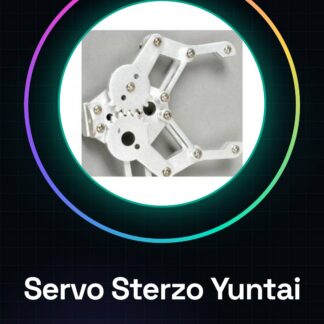
Was ist ein Lenkradservo mit Arm Yuntai? Ein elektronisches Bauteil für die Herstellung von Roboterarmen, geeignet für Bildungs- und praktische Zwecke. Dieser Servo bietet präzise Bewegungen und ist kompatibel mit verschiedenen Mikrocontrollern wie Arduino.
Eigenschaften:
– Ideal für Roboterarme und robotische Hände
– Kompatibel mit Arduino Uno Projekten
Wozu dient der Lenkradservo mit Arm Yuntai? Er wird hauptsächlich für industrielle oder häusliche Prototypen verwendet. Er kann in einen einfachen Roboterarm integriert werden, ermöglicht präzise und kontrollierte Bewegungen über Arduino Uno.
Tutorials: Wie man den Lenkradservo mit Arm Yuntai für Roboterarme verwendet. Ein ideales Bauteil für Roboterhände und Roboterarme mit präzisen Bewegungen. Es eignet sich sowohl für Bildungs- als auch für praktische Projekte, wie die Erstellung von industriellen oder häuslichen Prototypen.
Was braucht man:
– Arduino Uno
– USB-Kabel
– 9V-Batterie
– Servo-Motor-Anschluss
– Armzubehör
Schritte:
1. Führe den Servo an den Arm gemäß den Anweisungen an.
2. Verbinde den Servo mit dem Arduino, indem du die spezifischen Kabel für den Servomotor verwendest.
3. Stelle die Spannungsversorgung des Servos ein (prüfe im Datenblatt).
4. Schreibe ein Arduino-Sketch, der die Bewegung des Servos steuert.
5. Teste die Installation, indem du den Sketch lädst und die Bewegung des Arms beobachtest.
6. Reguliere eventuelle Ausrichtungsprobleme oder Spannungsprobleme.
7. Optimiere die Position des Arms für flüssige und präzise Bewegungen.
8. Füge zusätzliche Sensoren hinzu, wenn notwendig, wie Hinderniserkennungssensoren.
Beispielcode:
void setup() {
pinMode(9, OUTPUT);
}
void loop() {
myservo.write(0); // nach links drehen
delay(1500);
myservo.write(180); // nach rechts drehen
delay(1500);
}
Mini-Projekt: Erstelle einen einfachen Roboterarm mit dem Servo Yuntai und einem Arm, der von Arduino Uno gesteuert wird. Das Projekt sollte in etwa 30 Minuten abgeschlossen sein.
Häufige Fehler:
– Falsche Spannungsversorgung des Servomotors.
– Falsche Einstellungen für die Drehung des Servos (prüfe im Datenblatt).
– Falsche Verkabelung des Servomotors.
– Fehlende Armzubehör für präzise Bewegungen.
Empfohlene Zubehör:
– Arduino Uno R3
– 9V-Batterie
– Entfernungssensoren HC-SR04
– Servo-Motor-Anschluss
Häufige Fragen:
– Der Servomotor bewegt sich nicht. Überprüfe die elektrische Verbindung und den Arduino-Sketch.
– Wie reguliere ich den Arm? Optimiere die Position des Arms für flüssige Bewegungen gemäß den Anweisungen.
Rezensionen
Es gibt noch keine Rezensionen.