 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
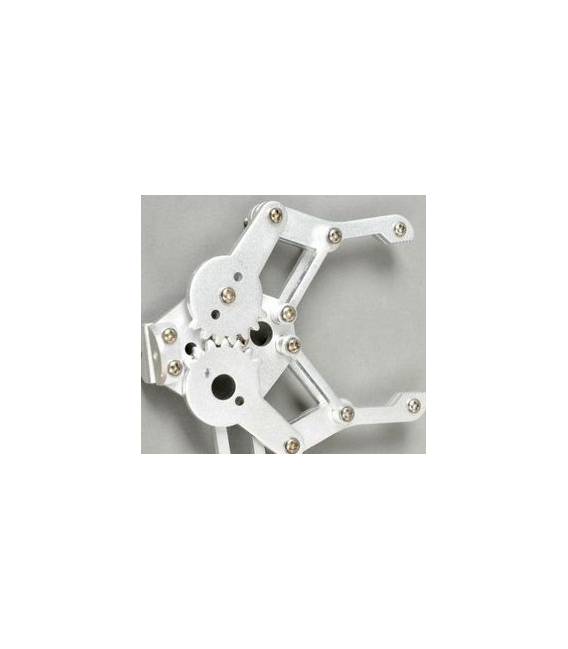
Cos’è Le servo de direction avec bras Yuntai est un composant électronique conçu pour la réalisation de robots manipulateurs, idéal pour des fins éducatives et pratiques. Ce servo offre des mouvements précis et est compatible avec divers microcontrôleurs tels que Arduino. Caractéristiques Servo de direction avec bras Yuntai Idéal pour les robots manipulateurs et les mains robotiques Compatible avec les projets basés sur Arduino Uno A quoi sert Le servo de direction avec bras Yuntai est principalement utilisé pour la réalisation de prototypes industriels ou domestiques. Il peut être intégré dans un manipulateur de base avec d’autres composants, permettant des mouvements précis et contrôlés via Arduino Uno. Tutoriel : Comment utiliser Servo de direction avec bras pour robot manipulateur Yuntai Le servo de direction avec bras Yuntai est un composant idéal pour réaliser des mains robotiques et des manipulateurs nécessitant des mouvements précis. Il s’adapte bien à des projets éducatifs et pratiques, tels que la création de prototypes industriels ou domestiques. Ce qu’il vous faut Arduino Uno Câble USB Batterie 9V Connexion pour le moteur servo Accessoire bras Étapes Connecter le servo au bras en suivant les instructions fournies. Connecter le servo à l’Arduino en utilisant les câbles spécifiques pour le servomoteur. Configurer la tension d’alimentation du servo (vérifier le datasheet). Écrire un sketch Arduino qui contrôle le mouvement du servo. Tester l’installation en chargeant le sketch et en observant le mouvement du bras. Régler les problèmes d’alignement ou de tension éventuels. Optimiser la position du bras pour obtenir un mouvement fluide et précis. Inclure des capteurs supplémentaires si nécessaire, tels que ceux qui détectent les obstacles. Exemple de code void setup() { pinMode(9, OUTPUT); } void loop() { myservo.write(0); // tourne à gauche delay(1500); myservo.write(180); // tourne à droite delay(1500); } Mini-projet Réaliser un manipulateur de base avec le servo Yuntai et un bras, contrôlé par Arduino Uno. Le projet devrait être réalisable en environ 30 minutes. Erreurs courantes Configuration incorrecte de la tension du servomoteur. Paramètres non corrects pour la rotation du servo (vérifier le datasheet). Connexion incorrecte des câbles du servomoteur. Manque du bras ou de l’accessoire nécessaire pour un mouvement précis. Accessoires recommandés Arduino Uno R3 Batterie 9V Capteurs de distance HC-SR04 Connexion servomoteur Questions fréquentes Le servomoteur ne se déplace pas. Vérifiez la connectivité électrique, contrôlez le sketch Arduino. Comment régler le bras ? Optimisez la position du bras pour un mouvement fluide en suivant les instructions fournies.
Avis
Il n’y a pas encore d’avis.