 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
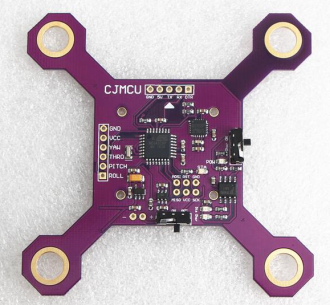
Descripción
Qué es
El cuadricóptero 9DOF STM32F103 es un módulo de control para drones que integra sensores de alta precisión y un microcontrolador potente. Este dispositivo combina un acelerómetro, giroscopio y magnetómetro para proporcionar datos sobre posición y orientación.
Características
- Sensor 9DOF (MPU6050 + HMC5883L)
- Microcontrolador STM32F103
Para qué sirve
Ideal para makers que desean construir un dron autónomo, este módulo puede utilizarse para estabilizar el vuelo del cuadricóptero y adquirir datos sobre posición y orientación. Es compatible con Arduino.
Tutorial: Cómo usar Quadricóptero 9DOF STM32F103 + MPU6050 + HMC5883L
El cuadricóptero 9DOF STM32F103 con acelerómetro y giroscopio MPU6050, y magnetómetro HMC5883L es ideal para makers que desean construir un dron autónomo. Este módulo ofrece una combinación de sensores 9DOF (grados de libertad) integrados con un potente microcontrolador STM32F103, haciéndolo adecuado tanto para el control manual como para el vuelo automatizado.
Qué necesitas
- Arduino IDE
- Cable USB tipo A-B
- Software de desarrollo para STM32 (opcional)
- Bibliotecas Arduino para MPU6050 y HMC5883L
Pasos
- Conecta el cuadricóptero al ordenador mediante el cable USB.
- Instala las bibliotecas necesarias para los sensores en Arduino IDE (consulta el datasheet).
- Carga un sketch de ejemplo que lee los datos de los sensores y los envía a la serie (consulta el datasheet).
- Verifica la recepción correcta de los datos en el monitor serie.
- Configura el cuadricóptero para su uso en vuelo, ajusta PID si es necesario.
- Prueba el cuadricóptero en un plano estable y seguro.
Código de ejemplo
// Esempio di codice Arduino
#include <Wire.h>
#include <MPU6050.h>
#include <HMC5883L.h>

MPU6050 accelgyro;
HMC5883L compass;
void setup() {
  Serial.begin(9600);
  Wire.begin();
  accelgyro.initialize();
  compass.initialize();
}
void loop() {
  if (accelgyro.getMotion6(&ax, &ay, &az, &gx, &gy, &gz)) {
    Serial.print(ax); Serial.print(", "); Serial.print(ay); Serial.print(", "); Serial.println(az);
  }
  compass.read(compassData);
  Serial.print("X: "); Serial.print(compassData.x);
  Serial.print(" Y: "); Serial.print(compassData.y);
  Serial.print(" Z: "); Serial.println(compassData.z);
}
Miniproyecto
Construye un sistema de estabilización para el dron utilizando los datos recopilados por los sensores.
Errores comunes
- Error en la instalación de las bibliotecas
- Configuración incorrecta de los PID
- Conexión USB inestable
Accesorios recomendados
- Antenas WiFi
- Sensores de distancia ultrasonicos
- Baterías LiPo compatibles
- Programador lógico para STM32 (ST-Link)
Preguntas frecuentes
¿Cuál es la tensión de alimentación mínima?
Consulta el datasheet del módulo.
¿Cuánto peso puede transportar el cuadricóptero?
La capacidad de carga depende de la configuración electrónica y mecánica, verifica los detalles específicos del modelo.
Valoraciones
No hay valoraciones aún.