 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
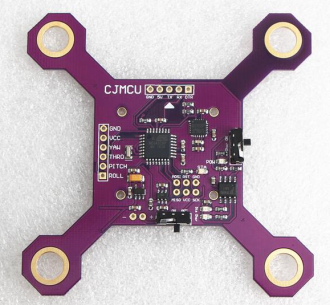
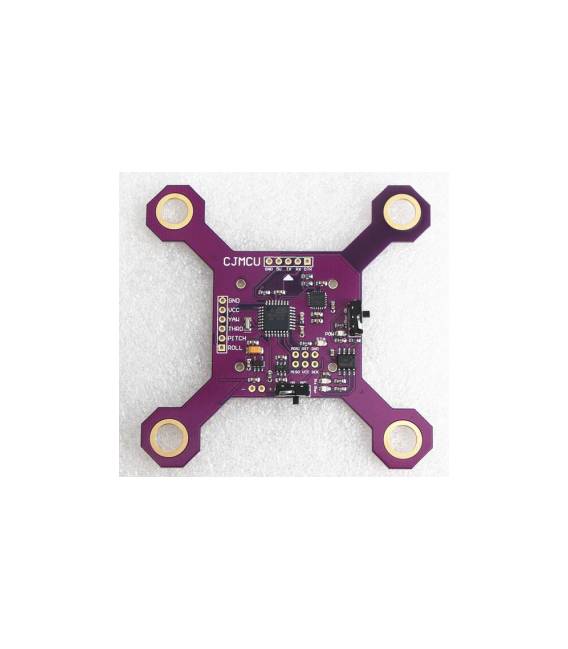
Description
Le quadricoptère 9DOF STM32F103 est un module de contrôle pour drones intégrant des capteurs de haute précision et un microcontrôleur puissant. Ce dispositif combine un accéléromètre, un gyroscope et un magnétomètre pour fournir des données sur la position et l’orientation.
Caractéristiques
Capteur 9DOF (MPU6050 + HMC5883L)
Microcontrôleur STM32F103
À quoi sert-il
Idéalement adapté aux makers souhaitant construire un drone autonome, ce module peut être utilisé pour stabiliser le vol du quadricoptère et acquérir des données sur la position et l’orientation. Il est compatible avec Arduino.
Tutoriel : Comment utiliser Quadricoptère 9DOF STM32F103 + MPU6050 + HMC5883L
Le quadricoptère 9DOF STM32F103 avec accéléromètre et gyroscope MPU6050, et magnétomètre HMC5883L est idéal pour les makers souhaitant construire un drone autonome. Ce module offre une combinaison de capteurs 9DOF (degrés de liberté) intégrés avec un microcontrôleur STM32F103 puissant, rendant ce module adapté à la fois au pilotage manuel et au vol automatique.
Ce qu’il vous faut
IDE Arduino
Câble USB type A-B
Logiciel de développement pour STM32 (facultatif)
Bibliothèques Arduino pour MPU6050 et HMC5883L
Étapes
Connecter le quadricoptère à l’ordinateur via le câble USB.
Installer les bibliothèques nécessaires pour les capteurs dans l’IDE Arduino (vérifiez le datasheet).
Charger un exemple de sketch qui lit les données des capteurs et les envoie en série (vérifiez le datasheet).
Vérifier la réception correcte des données sur le moniteur série.
Configurer le quadricoptère pour l’utilisation en vol, ajuster les PID si nécessaire.
Tester le quadricoptère sur un plan stable et sûr.
Exemple de code Arduino
// Exemple de code Arduino
#include
#include
#include
MPU6050 accelgyro;
HMC5883L compass;
void setup() {
Serial.begin(9600);
Wire.begin();
accelgyro.initialize();
compass.initialize();
}
void loop() {
if (accelgyro.getMotion6(&ax, &ay, &az, &gx, &gy, &gz)) {
Serial.print(ax);
Serial.print(« , « );
Serial.print(ay);
Serial.print(« , « );
Serial.println(az);
}
compass.read(compassData);
Serial.print(« X: « );
Serial.print(compassData.x);
Serial.print( » Y: « );
Serial.print(compassData.y);
Serial.print( » Z: « );
Serial.println(compassData.z);
}
Mini-projet
Construire un système de stabilisation pour le drone en utilisant les données acquises par les capteurs.
Erreurs courantes
Erreur dans l’installation des bibliothèques
Configuration erronée des PID
Connexion USB instable
Accessoires recommandés
Antennes WiFi
Capteurs de distance ultrasons
Batteries LiPo compatibles
Élaborateur logique pour STM32 (ST-Link)
Questions fréquentes
Quelle est la tension d’alimentation minimale ?
Vérifiez le datasheet du module.
Combien de poids peut transporter le quadricoptère ?
La capacité de charge dépend de la configuration électronique et mécanique, vérifiez les détails spécifiques du modèle.
Avis
Il n’y a pas encore d’avis.