 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
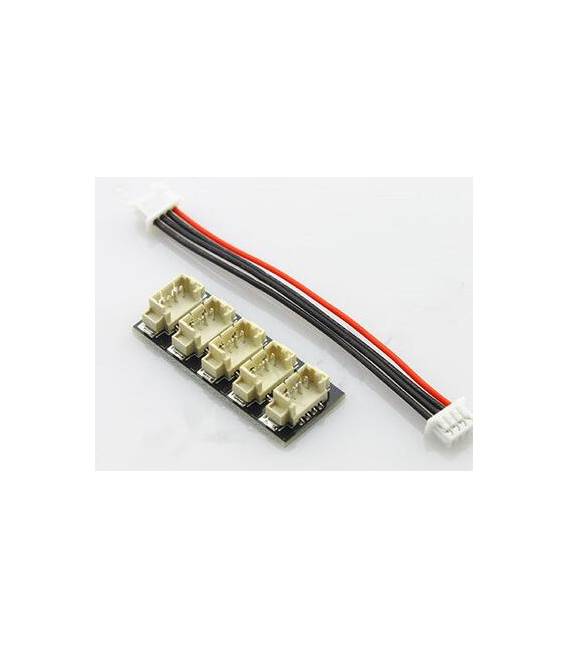
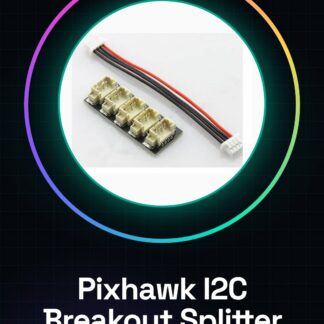
La tarjeta Pixhawk I2C Breakout splitter es un dispositivo que permite expandir las conexiones I2C del sistema Pix/APM, permitiendo la gestión de cuatro accesorios diferentes.
Características
- Permite conectar 4 dispositivos I2C a los drones o proyectos de vuelo autónomo
- Tarjeta compatible con el sistema Pix/APM
Para qué sirve
La tarjeta es esencial para los pilotos y desarrolladores que desean integrar más sensores o accesorios en sus drones, mejorando la gestión del vuelo. Puede utilizarse con varios tipos de sensores como GPS, barómetro, cámara de control y sensor de movimiento.
Tutorial: Cómo usar Pixhawk I2C Breakout Splitter
El Pixhawk I2C Breakout Splitter permite conectar más dispositivos I2C a tus drones o proyectos de vuelo autónomo, facilitando la gestión de sensores y accesorios.
Qué necesitas
- Pixhawk I2C Breakout Board
- Arduino o microcontrolador compatible
- cables JST-XH
- sensores I2C
Pasos
- Conecta el Pixhawk I2C Breakout Splitter al bus I2C de tu sistema Pixhawk utilizando un cable JST-XH.
- Verifica los pines VCC, GND, SDA y SCL en la placa de expansión para identificar correctamente las conexiones.
- Conecta el primer accesorio de control de vuelo al bus I2C del splitter de expansión utilizando otro cable JST-XH.
- Repite el paso anterior para agregar hasta cuatro accesorios adicionales, asegurándote de que cada dispositivo tenga su propia identificación I2C única.
- Configura tu microcontrolador o sistema Pixhawk para reconocer los nuevos dispositivos conectados al bus I2C del splitter de expansión.
- Verifica el datasheet de la configuración de pines y especificaciones de alimentación para cada accesorio agregado.
- Prueba la comunicación entre tu sistema Pixhawk y los accesorios conectados, asegurándote de que todos los datos se transmitan correctamente.
- Si necesite, adapta el sketch de Arduino o el script de tu proyecto para gestionar las nuevas interfaces I2C agregadas.
Código de ejemplo
// Esempio di configurazione I2C
#include <Wire.h>
void setup() {
  Wire.begin();
}
void loop() {
  // Aggiungi qui il codice per leggere i dati dai sensori collegati
}
Miniproyecto
Diseña un sistema de vuelo autónomo que utilice el Pixhawk I2C Breakout Splitter para conectar cuatro diferentes sensores y accesorios, como un GPS, un barómetro, una cámara de control y un sensor de movimiento.
Errores comunes
- Conectar más dispositivos I2C con la identificación no distinta.
- Ignorar la configuración de pines específica para cada accesorio conectado.
- No verificar correctamente los datos transmitidos entre el sistema Pixhawk y los accesorios adicionales.
- Usar cables JST-XH no compatibles o dañados.
Accesorios recomendados
- Cable JST-XH
- Sensores I2C para drones
- Arduino Uno R3
- Biblioteca Pixhawk
Preguntas frecuentes
¿Cómo puedo verificar que el breakout splitter esté funcionando correctamente?
Verifica la comunicación entre los dispositivos conectados y el sistema Pixhawk utilizando la biblioteca Wire de Arduino.
¿Puedo agregar más accesorios al bus I2C del breakout splitter?
Sí, pero asegúrate de que cada accesorio tenga una identificación I2C única para prevenir conflictos.
Valoraciones
No hay valoraciones aún.