 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
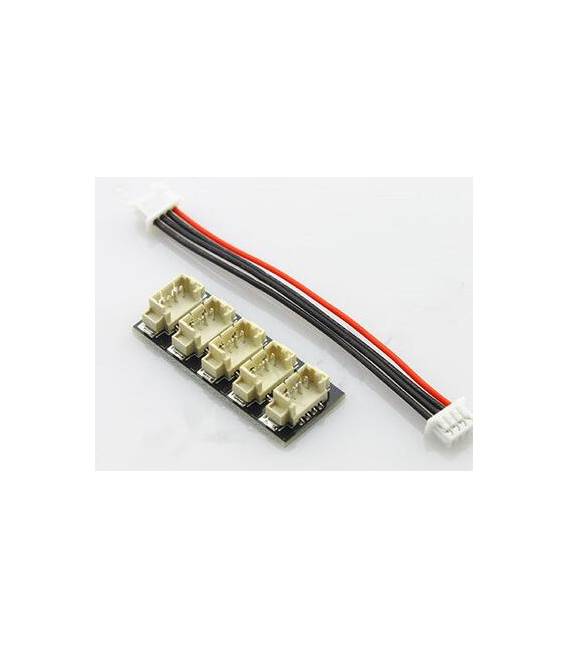
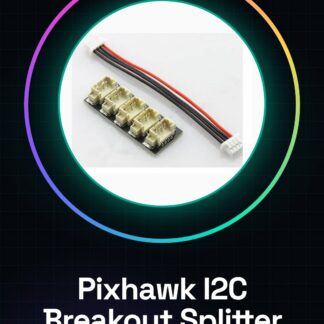
Cos’è La carte Pixhawk I2C Breakout Splitter est un dispositif qui permet d’élargir les connexions I2C du système Pix/APM, permettant la gestion de quatre accessoires différents. Caractéristiques Permet de connecter 4 dispositifs I2C aux drones ou projets de vol autonome Carte compatible avec le système Pix/APM A quoi sert La carte est essentielle pour les pilotes et développeurs qui souhaitent intégrer plus de capteurs ou accessoires dans leurs drones, améliorant la gestion du vol. Elle peut être utilisée avec divers types de capteurs tels que GPS, baromètre, caméra de contrôle et capteur de mouvement. Tutoriel : Comment utiliser Pixhawk I2C Breakout Splitter Le Pixhawk I2C Breakout Splitter permet de connecter plus de dispositifs I2C à vos drones ou projets de vol autonome, facilitant la gestion des capteurs et des accessoires. Ce qu’il vous faut Pixhawk I2C Breakout Board Compatible Arduino ou microcontrôleur Câbles JST-XH capteurs I2C Étapes Connectez le Pixhawk I2C Breakout Splitter au bus I2C de votre système Pixhawk à l’aide d’un câble JST-XH. Vérifiez les broches VCC, GND, SDA et SCL sur la carte de rupture pour identifier correctement les connexions. Connectez le premier accessoire de contrôle de vol au bus I2C du splitter de rupture à l’aide d’un autre câble JST-XH. Répétez l’étape précédente pour ajouter jusqu’à quatre accessoires supplémentaires, en vous assurant que chaque dispositif a son propre identifiant I2C unique. Configurez votre microcontrôleur ou système Pixhawk pour reconnaître les nouveaux dispositifs connectés au bus I2C du splitter de rupture. Vérifiez le datasheet de la configuration des broches et des spécifications d’alimentation pour chaque accessoire ajouté. Testez la communication entre votre système Pixhawk et les accessoires connectés, en contrôlant que tous les données sont transmises correctement. Si nécessaire, ajustez le sketch Arduino ou le script de votre projet pour gérer les nouvelles interfaces I2C ajoutées. Code d’exemple // Exemple de configuration I2C #include void setup() { Wire.begin(); } void loop() { // Ajoutez ici le code pour lire les données des capteurs connectés } Mini-projet Concevez un système de vol autonome qui utilise le Pixhawk I2C Breakout Splitter pour connecter quatre capteurs et accessoires différents, tels qu’un GPS, un baromètre, une caméra de contrôle et un capteur de mouvement. Erreurs courantes Connecter plusieurs dispositifs I2C avec une identification non distinctive. Ignorer la configuration spécifique des broches pour chaque accessoire connecté. Ne pas vérifier correctement les données transmises entre le système Pixhawk et les accessoires supplémentaires. Utiliser des câbles JST-XH non compatibles ou endommagés. Accessoires recommandés Câble JST-XH Capteurs I2C pour drones Arduino Uno R3 Bibliothèque Pixhawk Questions fréquentes Comment puis-je vérifier que le splitter de rupture fonctionne correctement ?Vérifiez la communication entre les dispositifs connectés et le système Pixhawk en utilisant la bibliothèque Wire d’Arduino. Puis-je ajouter plus d’accessoires au bus I2C du splitter de rupture ?Oui, mais assurez-vous que chaque accessoire a un identifiant I2C unique pour prévenir les conflits.
Avis
Il n’y a pas encore d’avis.