 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Descripción del módulo
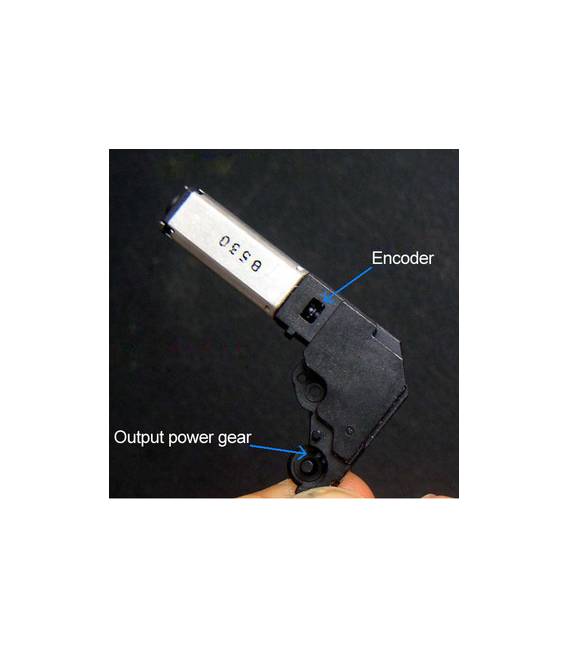
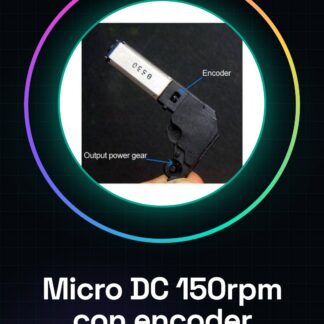
Módulo de micro motor eléctrico con engranaje mecánico y codificador óptico 5Vcc 150rpm
El módulo está compuesto por un micro motor eléctrico de corriente continua (DC) de 5V, equipado con un engranaje mecánico que permite reducir la velocidad de rotación del motor hasta aproximadamente 150 revoluciones por minuto (rpm), aumentando así la fuerza disponible. Este tipo de motor es ideal para aplicaciones que requieren movimientos lentos y precisos.
Características principales:
- Tensión de funcionamiento: 5 V DC
- Velocidad de rotación nominal: aproximadamente 150 rpm (a plena carga)
- Engranaje mecánico integrado (caja de cambios) para aumentar la fuerza
- Codificador óptico integrado: proporciona impulsos digitales para medir la rotación del eje del motor, útil para controlar posición, velocidad y dirección
- El codificador generalmente tiene dos señales (A y B) para la decodificación cuadrática (opcional)
- Dimensiones compactas, adecuado para pequeños robots, automatizaciones, proyectos DIY
Cómo funciona el codificador óptico
El codificador óptico montado en el eje del motor genera impulsos digitales cada vez que el eje gira una fracción determinada. Contando estos impulsos es posible medir con precisión la velocidad o la posición angular del motor.
Conexiones de hardware con Arduino
Puertos del módulo
- Vcc (5V): Alimentación del motor (5V)
- GND: Masa común
- Motor+ y Motor-: Salidas del motor para alimentar el motor (puede conectarse a través de un driver de motor o directamente si la carga es baja)
- Encoder A: Señal digital del codificador (salida A)
- Encoder B (si está presente): Señal digital del codificador (salida B)
Esquema de conexión básico
- Alimentar el motor y el módulo con 5V desde Arduino o desde una fuente de alimentación externa
- Conectar GND del módulo a GND de Arduino
- Conecta los señales del encoder a los pines digitales de Arduino (por ejemplo, pines 2 y 3)
- Para controlar la rotación, utiliza un driver de motor (L298N, L293D, DRV8833, etc.) conectado a Arduino
Guía de programación con Arduino
Objetivo
- Contar los impulsos del encoder para medir la velocidad y la posición
- Controlar la velocidad y la dirección del motor mediante PWM y driver de motor
Código de ejemplo básico: lectura del encoder y control del motor
// Definizione pin
const int encoderPinA = 2;    // Encoder A collegato al pin 2 (interrupt)
const int encoderPinB = 3;    // Encoder B collegato al pin 3 (interrupt)
const int motorPinPWM = 9;    // Pin PWM per controllo velocità
const int motorPinDir = 8;    // Pin per controllo direzione

volatile long encoderCount = 0;  // Contatore impulsi encoder
int motorSpeed = 150;            // Velocità motore (0-255)

void setup() {
  pinMode(encoderPinA, INPUT_PULLUP);
  pinMode(encoderPinB, INPUT_PULLUP);
  pinMode(motorPinPWM, OUTPUT);
  pinMode(motorPinDir, OUTPUT);

  // Attiva interrupt su pin encoder A
  attachInterrupt(digitalPinToInterrupt(encoderPinA), encoderISR, CHANGE);

  Serial.begin(9600);
}

void loop() {
  // Controllo motore: velocità e direzione
  digitalWrite(motorPinDir, HIGH);       // Direzione avanti
  analogWrite(motorPinPWM, motorSpeed);  // Imposta velocità

  // Stampa conteggio encoder ogni secondo
  static unsigned long lastPrint = 0;
  if (millis() - lastPrint > 1000) {
    noInterrupts();
    long count = encoderCount;
    interrupts();
    Serial.print("Encoder count: ");
    Serial.println(count);
    lastPrint = millis();
  }
}

// Interrupt service routine per encoder
void encoderISR() {
  int b = digitalRead(encoderPinB);
  if (digitalRead(encoderPinA) == b) {
    encoderCount++;
  } else {
    encoderCount--;
  }
}
Explicación del código
- El encoder proporciona impulsos en el pin A (interrupt).
- En
encoderISRse lee también el pin B para determinar la dirección de rotación. - El contador
encoderCountse incrementa o decrementa según la rotación. - En el bucle principal se establece la velocidad y dirección del motor con PWM y pines digitales.
- Cada segundo se imprime el valor del contador para monitorear la rotación.
Ejemplos de uso
- Robótica: control preciso de la posición de las ruedas
- Automatización: posicionamiento de ejes lineales o rotativos
- Proyectos educativos: estudio de velocidad y control de motor
- Sistemas de retroalimentación: control de velocidad con PID
Tutorial: Cómo usar Micro motor eléctrico con engranaje y codificador óptico
Este micro motor eléctrico con engranaje y codificador óptico es ideal para proyectos que requieren una precisión de movimiento elevada, como robótica o mecanismos automatizados. Es particularmente adecuado para makers principiantes e intermedios gracias a su facilidad de uso.
Qué necesitas
- Arduino Uno
- Cable USB A-Micro B
- Protoboard
- Conexión de potenciómetro (para pruebas)
- LED
Pasos
- Conectar el micro motor al breadboard, verificando la polaridad.
- Conectar el Arduino Uno a tu computadora mediante cable USB A-Micro B.
- Instalar los controladores necesarios para Arduino en tu sistema operativo (si no están instalados ya).
- Cargar un sketch de prueba en el micro motor usando Arduino IDE, verificando las especificaciones del datasheet.
- Conectar el codificador óptico al breadboard y al Arduino Uno según el datasheet.
- Verificar la conexión del potenciómetro para ajustar la velocidad del motor.
- Probar el funcionamiento del motor con un sketch simple que gire el motor en sentido horario y antihorario.
- Optimizar el sketch de prueba basándose en las necesidades específicas del proyecto.
Código de ejemplo
// Includere le librerie necessarie
#include <Servo.h>

// Creare un oggetto servo per il motore
Servo myMotor;

void setup() {
  // Collegare il motore al pin PWM dell'Arduino
  myMotor.attach(9);
}

void loop() {
  // Ruotare il motore in senso orario e antiorario
  for(int pos = 0; pos <= 180; pos += 1) {
    myMotor.write(pos);
    delay(15);
  }
  for(int pos = 180; pos >= 0; pos -= 1) {
    myMotor.write(pos);
    delay(15);
  }
}
Miniproyecto
Crear un pequeño robot que se mueva en base a los comandos dados a través del potenciómetro. El robot debería ser capaz de girarse sobre sí mismo y moverse hacia adelante y hacia atrás.
Errores comunes
- Conexión incorrecta del motor al breadboard.
- No cargar el sketch correcto en el microcontrolador.
- Error en la lectura de datos del potenciómetro.
- Falta la configuración del codificador óptico en el código Arduino.
Accesorios recomendados
- Arduino Uno
- Protoboard
- Conexión de potenciómetro
- LED
Preguntas frecuentes
¿Cómo puedo regular la velocidad del motor?
Utiliza un potenciómetro para modificar el valor PWM enviado al motor.
¿Cuál es la diferencia entre un codificador óptico y un reducido de vueltas?
El codificador óptico mide la posición exacta, mientras que el reducido de vueltas regula la velocidad del motor.
Mi motor no se enciende. ¿Qué debo hacer?
Verifica todos los conectores y asegúrate de que la alimentación sea correcta.
Valoraciones
No hay valoraciones aún.