 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
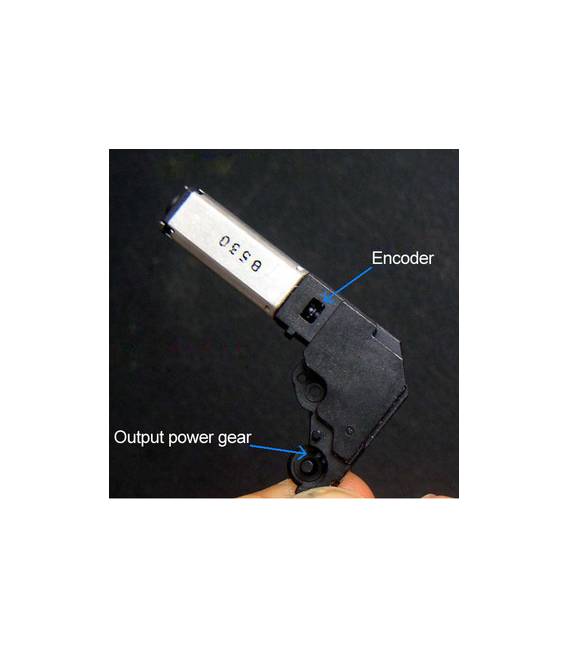
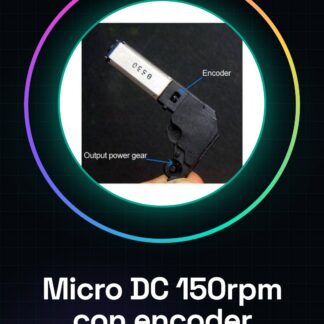
Beschreibung des Moduls Klein elektrischer Motor mit Verzerrer und optischem Encoder 5Vcc 150U/min Das Modul besteht aus einem kleinen elektrischen Motor in Stromkreis (DC) von 5V, der einen mechanischen Verzerrer enthält, der die Drehzahl des Motors auf etwa 150 U/min (U/min) reduziert und so die Antriebskraft erhöht. Dieser Motor ist ideal für Anwendungen, die langsame und präzise Bewegungen erfordern. Hauptmerkmale: Betriebsspannung: 5 V DC Nominale Drehzahl: etwa 150 U/min (bei vollem Last) Integrierter mechanischer Verzerrer (Getriebe) für Anstieg der Antriebskraft Integrierter optischer Encoder: liefert digitale Impulse, um die Drehung des Motorachses zu messen, nützlich zur Steuerung von Position, Geschwindigkeit und Richtung Encoder mit zwei Signalen (A und B) zur Quadratur-Decodierung (optional) Kompakte Größe, geeignet für kleine Roboter, Automatisierungen, DIY-Projekte Funktionsweise des optischen Encoders Der optische Encoder, der am Motorachse montiert ist, erzeugt digitale Impulse jedes Mal, wenn der Achse eine bestimmte Drehung vollzieht. Durch Zählen dieser Impulse kann man die Geschwindigkeit oder die Winkelposition des Motors präzise messen. Hardware-Verbindungen mit Arduino Pin des Moduls Vcc (5V): Motorversorgung (5V) GND: Gemeinsame Masse Motor+ und Motor-: Motorausgänge zum Versorgung des Motors (kann über einen Motordriver oder direkt verbunden werden, wenn der Stromverbrauch gering ist) Encoder A: Digitales Signal vom Encoder (Ausgang A) Encoder B (falls vorhanden): Digitales Signal vom Encoder (Ausgang B) Grundlegender Verbindungsplan Versorgung des Motors und des Moduls mit 5V von Arduino oder externer Versorgung Verbinden Sie das GND des Moduls mit dem GND von Arduino Verbinden Sie die Encoder-Signale an digitale Pins von Arduino (z.B. Pins 2 und 3) Um die Drehung zu steuern, verwenden Sie einen Motordriver (L298N, L293D, DRV8833 usw.) verbunden mit Arduino Programmierung mit Arduino Ziel Zählen der Encoder-Impulse, um Geschwindigkeit und Position zu messen Steuern der Geschwindigkeit und Richtung des Motors über PWM und Motordriver Basis-Beispielcode: Encoder-Lesen und Motor-Steuern // Definition der Pins const int encoderPinA = 2; // Encoder A an Pin 2 (Interrupt) const int encoderPinB = 3; // Encoder B an Pin 3 (Interrupt) const int motorPinPWM = 9; // Pin PWM für Geschwindigkeitsteuerung const int motorPinDir = 8; // Pin für Richtungssteuerung volatile long encoderCount = 0; // Impulszähler des Encoders int motorSpeed = 150; // Motor-Geschwindigkeit (0-255) void setup() { pinMode(encoderPinA, INPUT_PULLUP); pinMode(encoderPinB, INPUT_PULLUP); pinMode(motorPinPWM, OUTPUT); pinMode(motorPinDir, OUTPUT); // Aktiviere Interrupt auf Encoder-Pin A attachInterrupt(digitalPinToInterrupt(encoderPinA), encoderISR, CHANGE); Serial.begin(9600); } void loop() { // Motor-Steuerung: Geschwindigkeit und Richtung digitalWrite(motorPinDir, HIGH); // Richtung vorwärts analogWrite(motorPinPWM, motorSpeed); // Setze Geschwindigkeit // Drucke Encoder-Zähler jedes Sekunden static unsigned long lastPrint = 0; if (millis() – lastPrint > 1000) { noInterrupts(); long count = encoderCount; interrupts(); Serial.print(„Encoder-Zähler: „); Serial.println(count); lastPrint = millis(); } } // Interrupt-Service-Routine für Encoder void encoderISR() { int b = digitalRead(encoderPinB); if (digitalRead(encoderPinA) == b) { encoderCount++; } else { encoderCount–; } } Erklärung des Codes Der Encoder liefert Impulse auf den Pin
Rezensionen
Es gibt noch keine Rezensionen.