 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
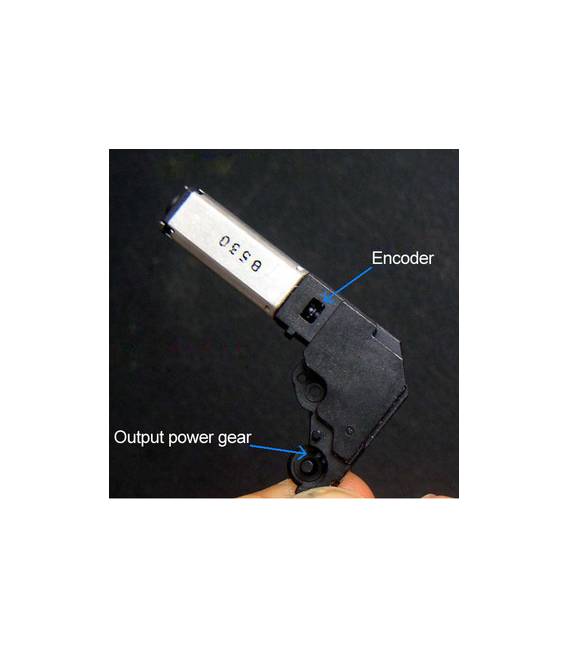
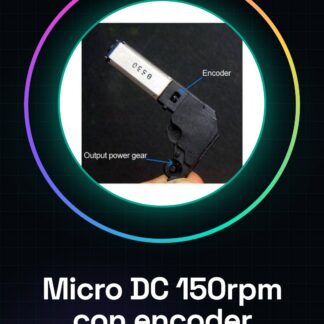
Module Micro-moteur électrique avec réducteur et encodeur optique 5Vcc 150rpm. Le module est composé d’un micro-moteur électrique en courant continu (CC) de 5V, équipé d’un réducteur mécanique qui permet de réduire la vitesse de rotation du moteur jusqu’à environ 150 tours par minute (rpm), augmentant ainsi le couple disponible. Ce type de moteur est idéal pour les applications nécessitant des mouvements lents et précis. Caractéristiques principales : Tension de fonctionnement : 5 V CC Vitesse de rotation nominale : environ 150 rpm (plein régime) Réducteur mécanique intégré (boîtier) pour augmenter le couple Encodeur optique intégré : fournit des impulsions digitales pour mesurer la rotation de l’arbre du moteur, utile pour contrôler la position, la vitesse et la direction Encodeur généralement avec deux signaux (A et B) pour la décodification quadrature (facultatif) Taille compacte, adapté aux petits robots, automatisations, projets DIY Fonctionnement de l’encodeur optique L’encodeur optique monté sur l’arbre du moteur génère des impulsions digitales chaque fois que l’arbre tourne d’une certaine fraction de tour. En comptant ces impulsions, il est possible de mesurer avec précision la vitesse ou la position angulaire du moteur. Connexions matérielles avec Arduino Pin du module Vcc (5V) : Alimentation du moteur (5V) GND : Terre commune Moteur+ et Moteur- : Sorties moteur pour alimenter le moteur (peut être connecté via un contrôleur moteur ou directement si la consommation est faible) Encodeur A : Signal digital de l’encodeur (sortie pin A) Encodeur B (si présent) : Signal digital de l’encodeur (sortie pin B) Schéma de connexion de base Alimenter le moteur et le module avec 5V depuis Arduino ou un alimentateur externe Connecter GND du module à GND d’Arduino Connecter les signaux encodeur aux broches digitales d’Arduino (par exemple, broches 2 et 3) Pour contrôler la rotation, utiliser un contrôleur moteur (L298N, L293D, DRV8833, etc.) connecté à Arduino Guide de programmation avec Arduino Objectif Compter les impulsions de l’encodeur pour mesurer la vitesse et la position Contrôler la vitesse et la direction du moteur via PWM et contrôleur moteur Code exemple de base : lecture encodeur et contrôle moteur // Définition des broches const int encoderPinA = 2; // Encodeur A connecté à la broche 2 (interrupt) const int encoderPinB = 3; // Encodeur B connecté à la broche 3 (interrupt) const int motorPinPWM = 9; // Broche PWM pour le contrôle de la vitesse const int motorPinDir = 8; // Broche pour le contrôle de la direction volatile long encoderCount = 0; // Compteur d’impulsions encodeur int motorSpeed = 150; // Vitesse du moteur (0-255) void setup() { pinMode(encoderPinA, INPUT_PULLUP); pinMode(encoderPinB, INPUT_PULLUP); pinMode(motorPinPWM, OUTPUT); pinMode(motorPinDir, OUTPUT); // Active l’interrupt sur la broche encodeur A attachInterrupt(digitalPinToInterrupt(encoderPinA), encoderISR, CHANGE); Serial.begin(9600); } void loop() { // Contrôle du moteur : vitesse et direction digitalWrite(motorPinDir, HIGH); // Direction avant analogWrite(motorPinPWM, motorSpeed); // Définit la vitesse // Affiche le comptage encodeur toutes les secondes static unsigned long lastPrint = 0; if (millis() – lastPrint > 1000) { noInterrupts(); long count = encoderCount; interrupts(); Serial.print(« Encodeur count : « ); Serial.println(count); lastPrint = millis(); } } // Routine de service d’interrupt pour encodeur void encoderISR() { int b = digitalRead(encoderPinB); if (digitalRead(encoderPinA) == b) { encoderCount++; } else { encoderCount–; } } Explication du code L’encodeur fournit des impulsions sur le
Avis
Il n’y a pas encore d’avis.