 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
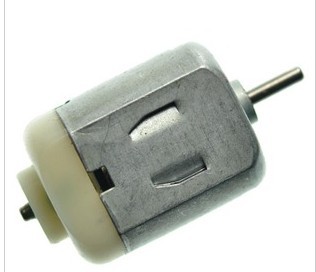
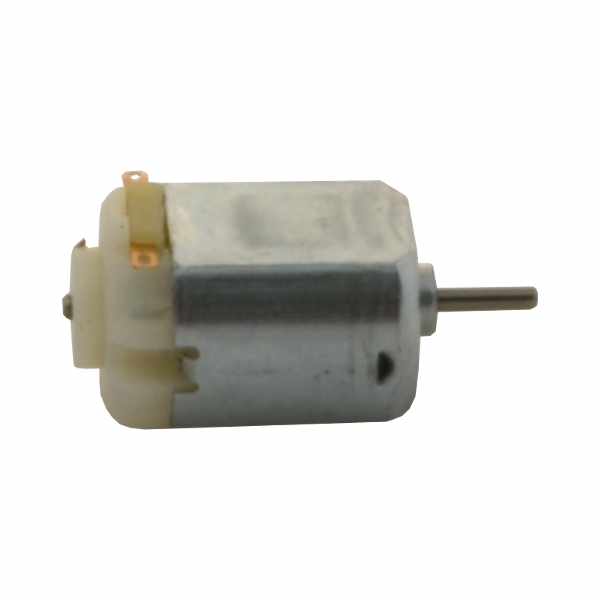
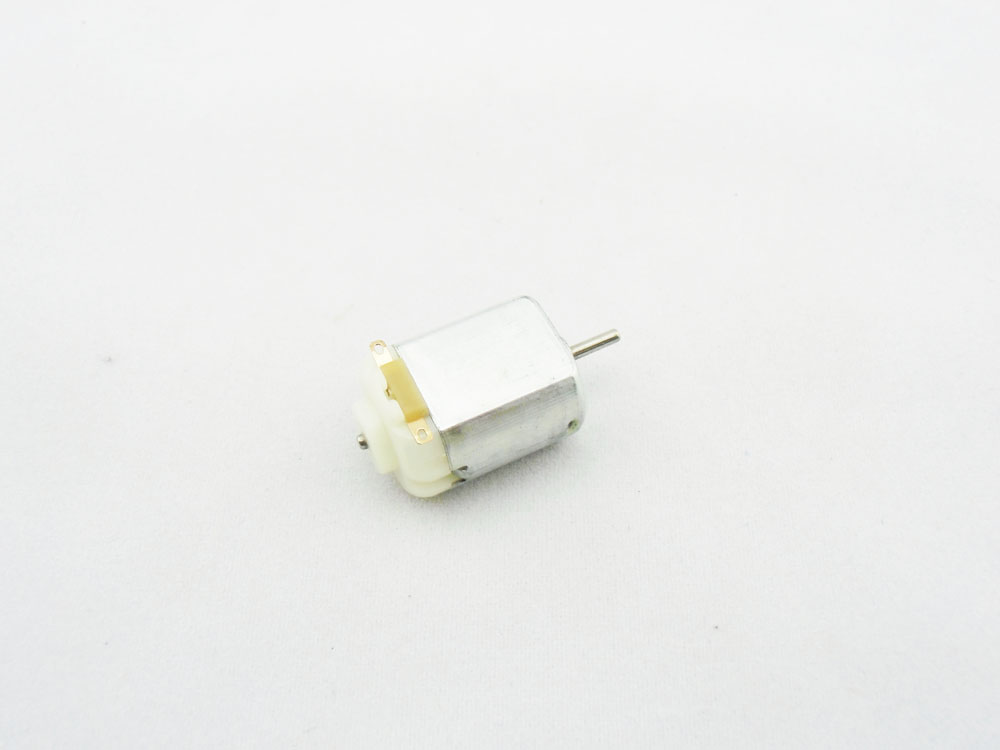
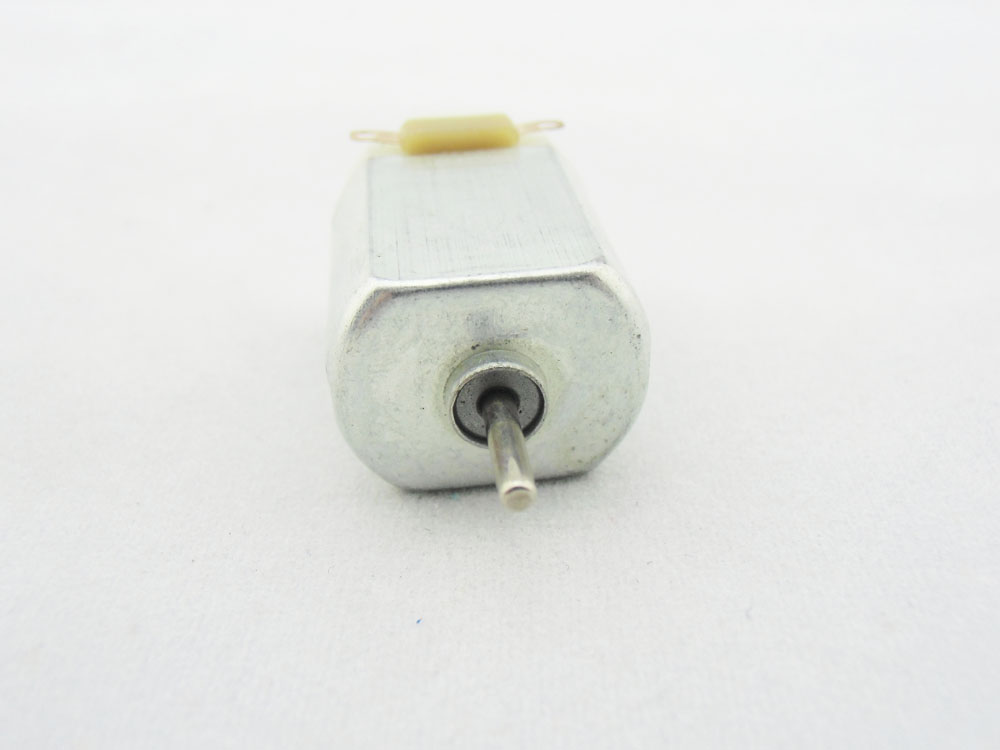
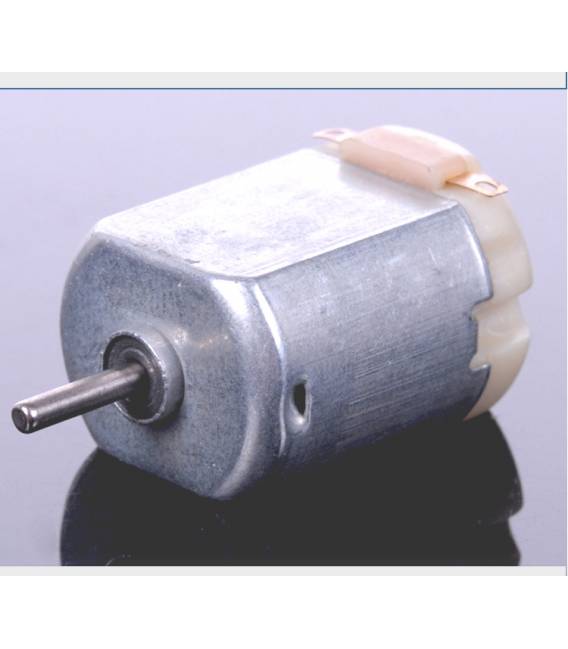
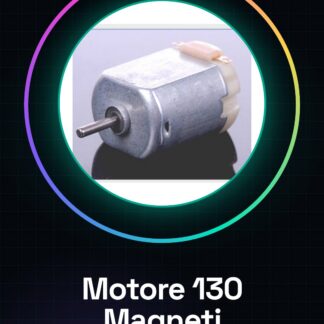
Motor DC 130 de imán permanente
Motor DC de imán permanente.
Pequeñas dimensiones.
Gran par de torsión.
Alta /> Alta potencia.
Especificaciones
- Temperatura de operación: ~
- Tensión nominal: 6,0 V CC
- Carga nominal: 10 g * cm
- Corriente sin carga: 70 mA máximo
- Velocidad sin carga: 9100 rpm
- Corriente con carga: 250 mA máximo
- Velocidad con carga: 4500 rpm
- Par de arranque: 20 g * cm
- Corriente de bloqueo: 500 mA máximo
- Dimensiones del cuerpo: 27,5 mm x 20 mm x 15 mm
- Dimensiones del eje: 8 mm x 2 mm de diámetro
- Peso: 17,5 gramos
Tenemos disponibles la hoja técnica de todos los componentes, en caso de que no esté presente en la hoja de descarga del producto, envíanos un mensaje a través del formulario de contacto y lo publicaremos lo antes posible en nuestro sitio web.
Tutorial: Cómo usar Motor 130 a Magneto Permanente
El motor 130 a magneto permanente es ideal para proyectos de mecánica y robótica que requieren una potencia constante. Es adecuado tanto para principiantes como para makers más experimentados.
Qué necesitas
- Arduino Uno
- Fuente de alimentación USB
- Conectores dupont
- Resistencia de protección (verifica en el datasheet)
- Jumpers
Pasos
- Conecta los conectores dupont al motor 130 según las indicaciones del datasheet.
- Conecta la fuente de alimentación USB al Arduino Uno y al motor.
- Verifica la polaridad de los cables de alimentación (verifica en el datasheet).
- Conecta una resistencia de protección entre el motor y el Arduino para limitar la corriente (verifica en el datasheet).
- Escribe el sketch Arduino según lo indicado en el código.
- Carga el sketch en el Arduino Uno a través de USB.
- Verifica que el motor funcione correctamente.
- Si es necesario, ajusta los parámetros del sketch para optimizar el rendimiento.
Código de ejemplo
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  digitalWrite(9,HIGH);
  delay(500);
  digitalWrite(9,LOW);
  delay(500);
}
Miniproyecto
Crea un pequeño robot que se mueva en línea recta durante 30 minutos usando el motor 130 y Arduino.
Errores comunes
- Polaridad incorrecta de los cables de alimentación
- Omisión de la resistencia de protección
- Impedancia incorrecta entre Arduino y motor
Accesorios recomendados
- Arduino Uno R3
- Fuente de alimentación USB 5V
- Kit de Conectores Dupont
- Resistencias variables
Preguntas frecuentes
El motor se sobrecalienta durante el uso.
Verifica la resistencia de protección y el flujo de corriente. Puede ser necesario un disipador de calor.
No puedo hacer funcionar el motor.
Revisa todos los conectores y verifica que Arduino esté bien alimentado.
Valoraciones
No hay valoraciones aún.