 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
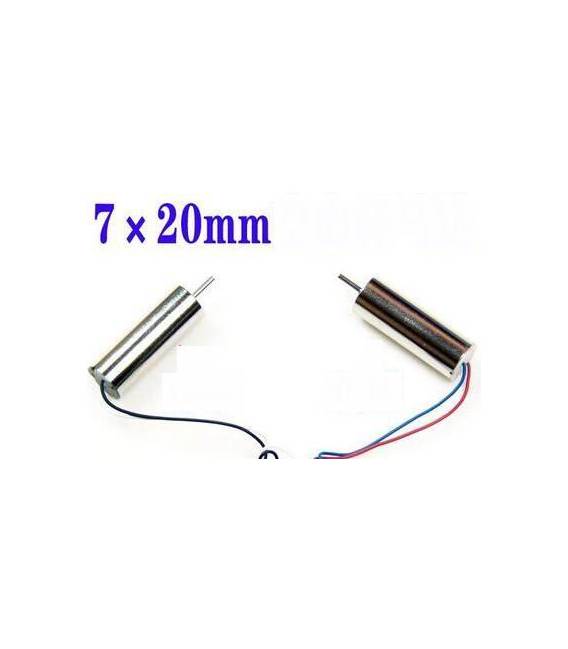
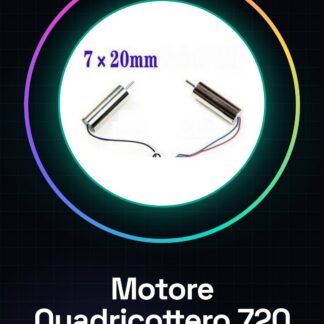
El motor de cuadricóptero sin núcleo de 720 50000 giros / min es un componente esencial para la construcción de pequeños aviones de radiocontrol, en particular cuadricópteros. Este motor DC ofrece prestaciones elevadas y estabilidad óptima.
Características
- Motores de 720 50000 giros / min
- Sin núcleo (coreless)
Para qué sirve
Este motor es ideal para la construcción de cuadricópteros y otros tipos de aviones de radiocontrol. Es compatible con varios controladores Arduino o ESP, permitiendo una fácil integración en proyectos de impresión 3D y drones.
Tutorial: Cómo usar Motor de Cuadricóptero sin Núcleo
Este motor es ideal para construir un cuadricóptero o otro tipo de avión de radiocontrol. Con una velocidad máxima de 50000 giros/min, ofrece prestaciones elevadas.
Qué necesitas
- Arduino Uno
- Controlador ESC (Electronic Speed Controller)
- Batería LiPo
- Marco del cuadricóptero
Pasos
- Paso 1: Instalar el motor en el marco del cuadricóptero.
- Paso 2: Conectar el ESC al motor y asegurarse de que esté bien fijado.
- Paso 3: Conectar la batería LiPo al ESC.
- Paso 4: Configurar el control del ESC a través de un programa de configuración ESC (como BLHeliSuite).
- Paso 5: Conectar el ESC al pin PWM del Arduino.
- Paso 6: Escribir un sketch Arduino para controlar la velocidad del motor.
- Paso 7: Probar el motor con el cuadricóptero en modo tierra (en el suelo).
- Paso 8: Verificar que todo funcione correctamente antes de volar.
Código de ejemplo
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  analogWrite(9, 150); // Imposta la velocità del motore.
}
Miniproyecto
Construye un pequeño cuadricóptero en 30 minutos usando este motor y otros componentes.
Errores comunes
- Configurar el ESC sin probarlo primero con el motor.
- Conectar la batería al motor en lugar de al ESC.
- No establecer una conexión física entre ESC y motor.
- Usar una tensión de alimentación no conforme a las especificaciones del ESC.
Accesorios recomendados
- Marco Cuadricóptero
- Batería LiPo 3S
- Control ESC 20A
- Sensores IMU
Preguntas frecuentes
¿Cuál es la velocidad máxima del motor?
Verifica en el datasheet.
¿Cómo puedo configurar el ESC?
Utiliza un software de configuración ESC como BLHeliSuite.
¿Cuál pin PWM debo usar con Arduino?
Puedes utilizar cualquier pin PWM, pero el pin 9 y 10 son comúnmente utilizados.
Valoraciones
No hay valoraciones aún.