 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
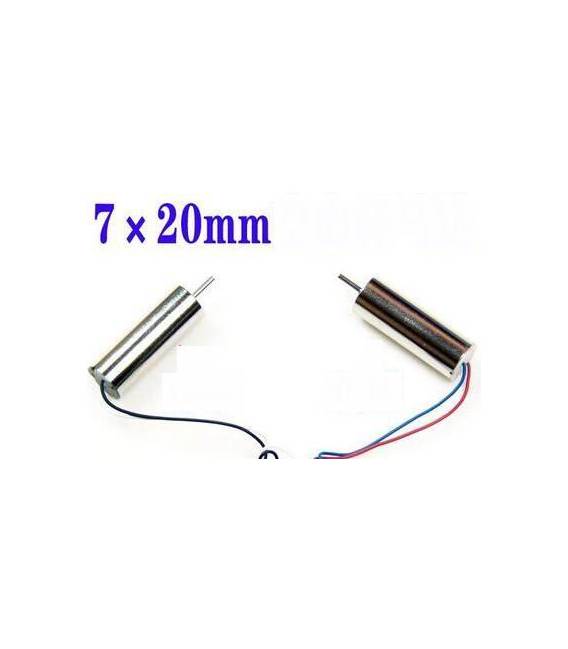
Cos’è Le moteur quadricoptère sans noyau de 720 50000 tours / min est un composant essentiel pour la construction d’avions modèles, en particulier de quadricoptères. Ce moteur DC offre des performances élevées et une stabilité optimale. Caractéristiques Moteur de 720 50000 tours / min Sans noyau (coreless) A quoi sert Ce moteur est idéal pour la construction de quadricoptères et d’autres types d’avions modèles. Il est compatible avec divers contrôleurs Arduino ou ESP, permettant une intégration facile dans des projets de fabrication 3D et de drones. Tutoriel : Comment utiliser Moteur Quadricoptère sans Noyau Ce moteur est idéal pour construire un quadricoptère ou tout autre type d’avion modèle. Avec une vitesse maximale de 50000 tours/min, il offre des performances élevées. Ce qu’il vous faut Arduino Uno Contrôleur ESC (Electronic Speed Controller) Batterie LiPo Cadre du quadricoptère Étapes Étape 1 : Installer le moteur sur le cadre du quadricoptère. Étape 2 : Connecter l’ESC au moteur et s’assurer qu’il est bien fixé. Étape 3 : Connecter la batterie LiPo à l’ESC. Étape 4 : Configurer le contrôle de l’ESC via un programme de configuration ESC (comme BLHeliSuite). Étape 5 : Connecter l’ESC au pin PWM de l’Arduino. Étape 6 : Écrire un sketch Arduino pour contrôler la vitesse du moteur. Étape 7 : Tester le moteur avec le quadricoptère en mode sol (sur le sol). Étape 8 : Vérifier que tout fonctionne correctement avant de voler. Exemple de code void setup() { pinMode(9, OUTPUT); } void loop() { analogWrite(9, 150); // Définir la vitesse du moteur. } Mini-projet Construire un petit quadricoptère en 30 minutes en utilisant ce moteur et d’autres composants. Erreurs courantes Configurer l’ESC sans le tester d’abord avec le moteur. Connecter la batterie au moteur au lieu de l’ESC. Ne pas établir un lien physique entre ESC et moteur. Utiliser une tension d’alimentation non conforme aux spécifications de l’ESC. Accessoires recommandés Cadre Quadricoptère Batterie LiPo 3S Contrôleur ESC 20A Capteurs IMU Questions fréquentes Quelle est la vitesse maximale du moteur ? Vérifiez le datasheet. Comment puis-je configurer l’ESC ? Utilisez un logiciel de configuration ESC comme BLHeliSuite. Quel pin PWM dois-je utiliser avec Arduino ? Vous pouvez utiliser n’importe quel pin PWM, mais les pins 9 et 10 sont couramment utilisés.
Avis
Il n’y a pas encore d’avis.