 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
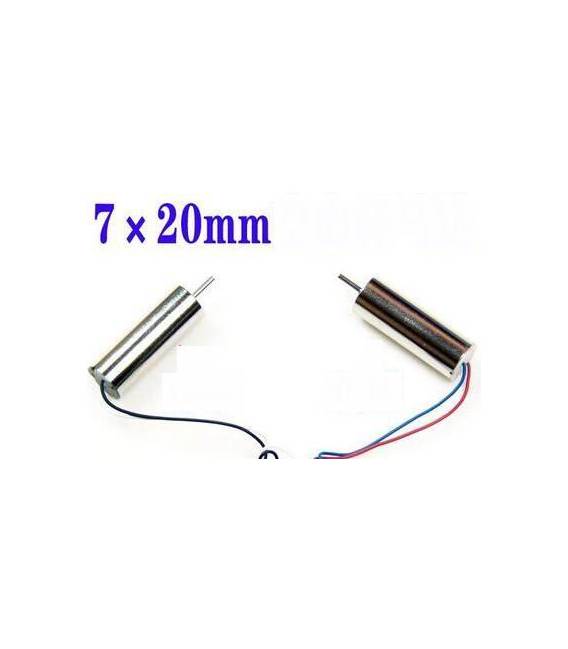
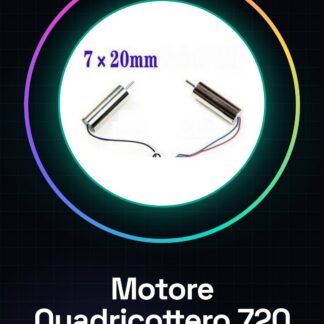
The 720 Coreless DC Motor 50000 RPM is a high-performance component for quadcopters and other model aircraft. It offers optimal stability and is compatible with Arduino and ESP controllers, facilitating integration into 3D printing and drone projects. Key Features: Coreless Design, 50000 RPM. Recommended Accessories: Quadcopter Frame, 3S LiPo Battery, 20A ESC, IMU Sensors. Quick Start: 1. Mount motor on frame. 2. Connect ESC to motor securely. 3. Attach LiPo battery to ESC. 4. Configure ESC with software (e.g., BLHeliSuite). 5. Connect ESC to Arduino PWM pin. 6. Write Arduino code to control motor speed. 7. Test motor on ground. 8. Confirm setup before flight. Example Code: void setup() { pinMode(9, OUTPUT); } void loop() { analogWrite(9, 150); } Common Mistakes: Testing ESC without motor, connecting battery directly to motor, insecure ESC-motor connection, incorrect power supply voltage.
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Cos’è
Il motore quadricottero senza nucleo da 720 50000 giri / min è un componente essenziale per la costruzione di piccoli aerei modellistici, in particolare quadricotteri. Questo motore DC offre prestazioni elevate e stabilità ottimale.
Caratteristiche
- Motore da 720 50000 giri / min
- Senza nucleo (coreless)
A cosa serve
Questo motore è ideale per la costruzione di quadricotteri e altri tipi di aerei modellistici. È compatibile con vari controllori Arduino o ESP, permettendo una facile integrazione in progetti di stampa 3D e droni.
Tutorial: Come usare Motore Quadricottero senza Nucleo
Questo motore è ideale per costruire un quadricottero o altro tipo di aereo modellistico. Con una velocità massima di 50000 giri/min, offre prestazioni elevate.
Cosa serve
- Arduino Uno
- Controllo ESC (Electronic Speed Controller)
- Batteria LiPo
- Frame del quadricottero
Passi
- Passo 1: Installare il motore sul frame del quadricottero.
- Passo 2: Collegare l’ESC al motore e assicurarsi che sia ben fissato.
- Passo 3: Connettere la batteria LiPo all’ESC.
- Passo 4: Configurare il controllo dell’ESC tramite un programma di configurazione ESC (come BLHeliSuite).
- Passo 5: Collegare l’ESC al pin PWM dell’Arduino.
- Passo 6: Scrivere uno sketch Arduino per controllare la velocità del motore.
- Passo 7: Testare il motore con il quadricottero in modalità terra (sul pavimento).
- Passo 8: Verifica che tutto funzioni correttamente prima di volare.
Codice di esempio
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  analogWrite(9, 150); // Imposta la velocità del motore.
}
Mini-progetto
Costruisci un piccolo quadricottero in 30 minuti usando questo motore e altri componenti.
Errori comuni
- Configurare l’ESC senza prima testarlo con il motore.
- Collegare la batteria al motore invece che all’ESC.
- Non stabilire un collegamento fisso tra ESC e motore.
- Usare una tensione di alimentazione non conforme alle specifiche dell’ESC.
Accessori consigliati
- Frame Quadricottero
- Batteria LiPo 3S
- Controllo ESC 20A
- Sensori IMU
Domande frequenti
Qual è la velocità massima del motore?
Verifica sul datasheet.
Come posso configurare l’ESC?
Utilizza un software di configurazione ESC come BLHeliSuite.
Quale pin PWM devo usare con Arduino?
Puoi utilizzare qualsiasi pin PWM, ma il pin 9 e 10 sono comunemente usati.
Reviews
There are no reviews yet.