 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
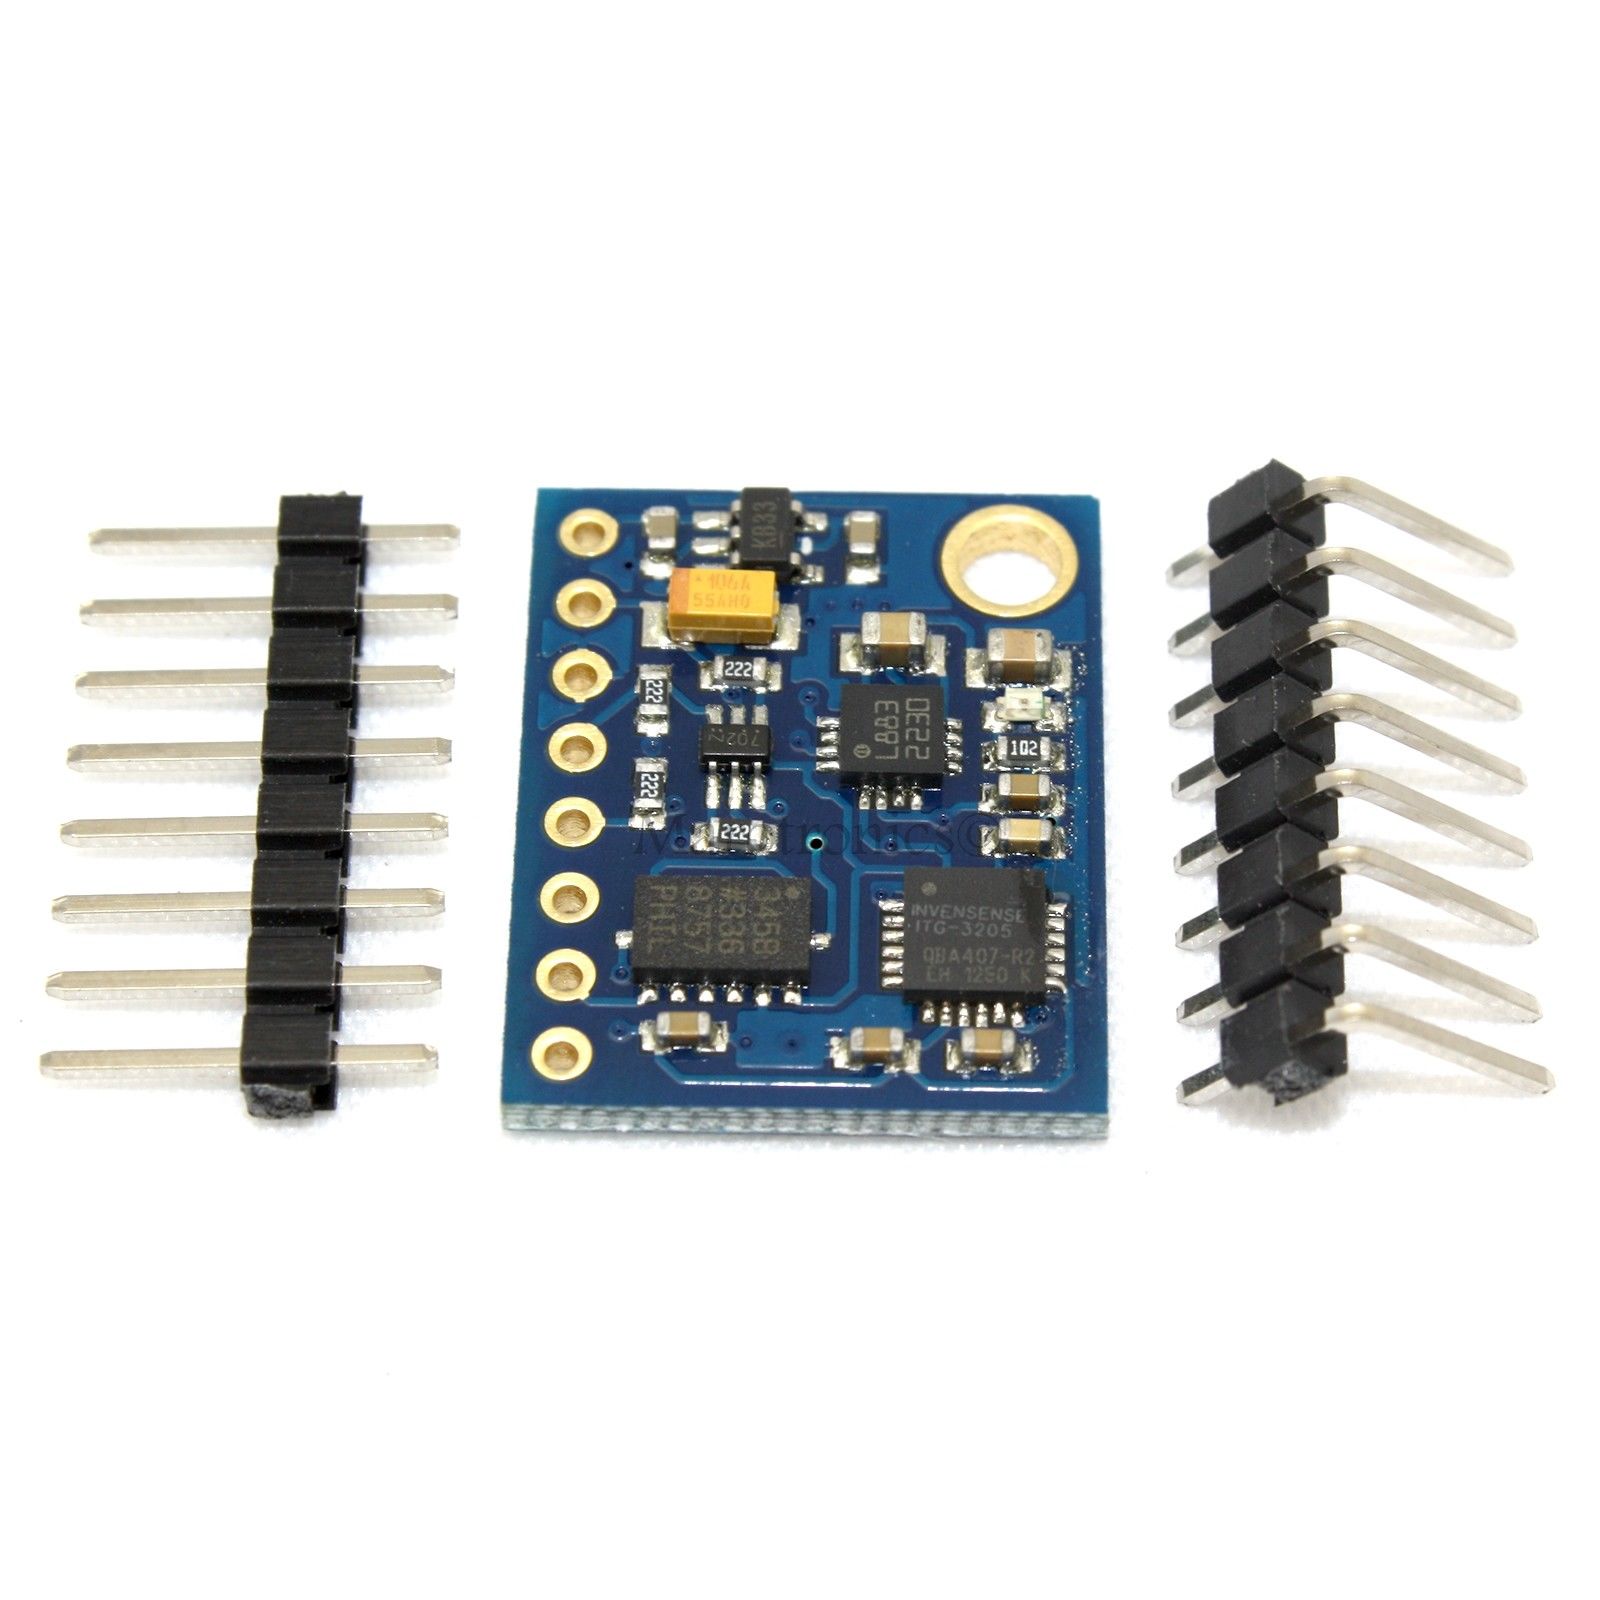
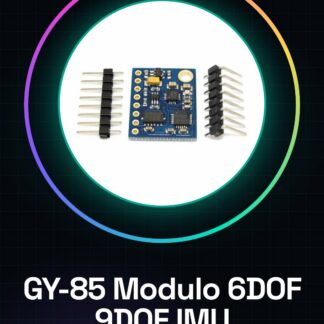
El GY-85 es un módulo IMU (Inertial Measurement Unit) que combina tres sensores distintos: giroscopio ITG3205, acelerómetro ADXL345 y magnetómetro HMC5883L. Este dispositivo multiplataforma proporciona datos de movimiento en 9 ejes, lo que lo hace adecuado para proyectos que requieren la medición precisa del movimiento y la orientación.
Características
- Sensor giroscopio ITG3205
- Sensor acelerómetro ADXL345
- Sensor magnetométrico HMC5883L
- Mide 9 ejes de movimiento (6DOF + 3DOF)
- Compatible con Arduino y ESP
Para qué sirve
Los módulos GY-85 se utilizan en proyectos de robótica, drones y sistemas de orientación. Son ideales para principiantes e intermedios que quieren crear interfaces de control para robots lineales u otros dispositivos móviles. El módulo se puede integrar fácilmente con Arduino o ESP32/ESP8266.
Tutorial: Cómo usar el módulo GY-85 6DOF 9DOF IMU
El GY-85 es un sensor multi-eje ideal para proyectos de movimiento y orientación. Útil para principiantes e intermedios.
Qué necesitas
- Arduino Uno o compatible
- Cable de alimentación 5V
- Multímetro (opcional)
- Cable de masa
Pasos
- 1. Conecta el módulo al Arduino: VCC al 5V, GND al GND, SDA al SDA, SCL al SCL.
- 2. Consulta el datasheet para verificar las especificaciones de alimentación.
- 3. Instala la biblioteca Wire en Arduino IDE.
- 4. Carga el código base para inicializar el sensor.
- 5. Utiliza la biblioteca Adafruit_BNO055 para interactuar con el sensor.
- 6. Lee los datos del giroscopio, acelerómetro y magnetómetro.
- 7. Visualiza los datos en el Monitor Serial.
- 8. Verifica la estabilidad de los datos y ajusta la sensibilidad si es necesario.
Código de ejemplo
```cpp
#include <Wire.h>
#include <Adafruit_BNO055.h>

Adafruit_BNO055 bno = Adafruit_BNO055();

void setup() {
  Serial.begin(115200);
  if (!bno.begin()) {
    Serial.println("Failed to initialize BNO055!");
    while (1); // Error
  }
}

void loop() {
  if (bno.getEvent(&e)) {
    Serial.print("Gyro: ");
    Serial.print(e.g.x); Serial.print(" ");
    Serial.print(e.g.y); Serial.print(" ");
    Serial.println(e.g.z);
    // Leggi altri dati
  }
}
```
Miniproyecto
Crea una interfaz de control para un robot lineal utilizando los datos de movimiento para mover un carrito.
Errores comunes
- Alimentación incorrecta: Verifica siempre la tensión de alimentación.
- Conexiones incorrectas: Verifica los pines de VCC, GND, SDA y SCL.
- Bibliotecas no instaladas: Asegúrate de haber instalado la biblioteca Adafruit_BNO055.
- Serial Monitor no configurado: Establece la velocidad de transmisión a 115200.
Accesorios recomendados
- Arduino Uno
- Cable USB
- Multímetro
- Carro robot
Preguntas frecuentes
¿Cómo puedo verificar la estabilidad de los datos?
Mide los datos durante un minuto y verifica si hay oscilaciones.
¿Cuáles son los requisitos de alimentación?
Alimentación 5V, 100mA.
¿Puedo usar una fuente de alimentación diferente?
Verifica el datasheet para ver si la alimentación puede ser adaptada.
¿Cuáles son los límites de sensibilidad?
Verifica el datasheet para los límites de sensibilidad del giroscopio, acelerómetro y magnetómetro.
Valoraciones
No hay valoraciones aún.