
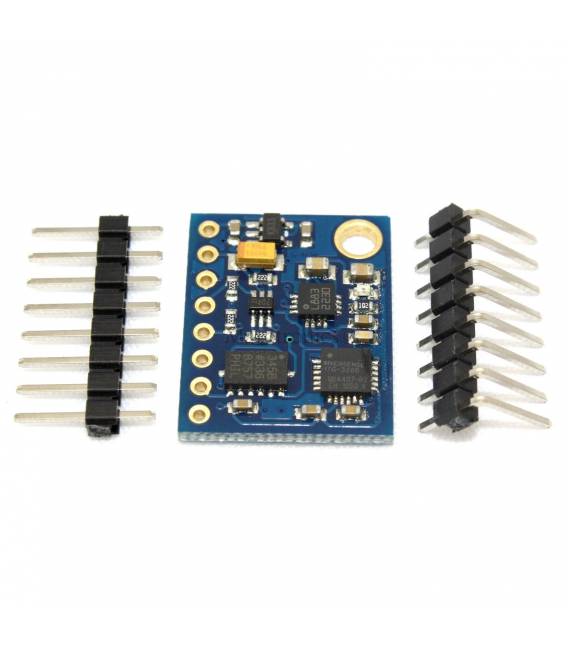


GY-85 Modulo 6DOF 9DOF IMU Sensore 9 Assi giroscopio accelerometro (ITG3205 + the ADXL345 + HMC5883L)
Il prezzo originale era: 28,10 €.20,36 €Il prezzo attuale è: 20,36 €. Escluso IVA
Il GY-85 6DOF 9DOF IMU è un sensore multifunzione per Arduino, perfetto per misurare il movimento in 9 assi. Utilizzato in progetti di drone e robotica.
Disponibile su ordinazione
Descrizione
Cos’è
Il GY-85 è un modulo IMU (Inertial Measurement Unit) che combina tre sensori distinti: ITG3205 giroscopio, ADXL345 accelerometro e HMC5883L magnetometro. Questo dispositivo multipiattaforma fornisce dati di movimento in 9 assi, rendendolo adatto per progetti che richiedono la misurazione precisa del movimento e dell’orientamento.
Caratteristiche
- Sensore giroscopico ITG3205
- Sensore accelerometro ADXL345
- Sensore magnetometrico HMC5883L
- Misura 9 assi di movimento (6DOF + 3DOF)
- Compatibile con Arduino e ESP
A cosa serve
I moduli GY-85 sono utilizzati in progetti di robotica, droni e sistemi di orientamento. Sono ideali per principianti e intermediari che vogliono creare interfacce di controllo per robot lineari o altri dispositivi mobili. Il modulo può essere integrato facilmente con Arduino o ESP32/ESP8266.
Tutorial: Come usare GY-85 Modulo 6DOF 9DOF IMU
Il GY-85 è un sensore multi-asse ideale per progetti di movimento e orientamento. Utile per principianti e intermediari.
Cosa serve
- Arduino Uno o compatibile
- Cavo di alimentazione 5V
- Multimetro (opzionale)
- Cavo di massa
Passi
- 1. Collega il modulo al Arduino: VCC al 5V, GND al GND, SDA al SDA, SCL al SCL.
- 2. Verifica sul datasheet le specifiche di alimentazione.
- 3. Installa la libreria Wire in Arduino IDE.
- 4. Carica il codice base per inizializzare il sensore.
- 5. Utilizza la libreria Adafruit_BNO055 per interfacciarti con il sensore.
- 6. Leggi i dati di giroscopio, accelerometro e magnetometro.
- 7. Visualizza i dati su Serial Monitor.
- 8. Verifica la stabilità dei dati e ajusta la sensibilità se necessario.
Codice di esempio
```cpp
#include <Wire.h>
#include <Adafruit_BNO055.h>

Adafruit_BNO055 bno = Adafruit_BNO055();

void setup() {
  Serial.begin(115200);
  if (!bno.begin()) {
    Serial.println("Failed to initialize BNO055!");
    while (1); // Error
  }
}

void loop() {
  if (bno.getEvent(&e)) {
    Serial.print("Gyro: ");
    Serial.print(e.g.x); Serial.print(" ");
    Serial.print(e.g.y); Serial.print(" ");
    Serial.println(e.g.z);
    // Leggi altri dati
  }
}
```
Mini-progetto
Crea un’interfaccia di controllo per un robot lineare utilizzando i dati di movimento per muovere un carrello.
Errori comuni
- Alimentazione errata: Verifica sempre la tensione di alimentazione.
- Connessioni errate: Controlla i pin di VCC, GND, SDA e SCL.
- Librerie non installate: Assicurati di aver installato la libreria Adafruit_BNO055.
- Serial Monitor non configurato: Imposta la velocità di transito a 115200.
Accessori consigliati
- Arduino Uno
- Cavo USB
- Multimetro
- Carrello robotico
Domande frequenti
Come posso verificare la stabilità dei dati?
Misura i dati per un minuto e verifica se ci sono oscillazioni.
Quali sono i requisiti di alimentazione?
Alimentazione 5V, 100mA.
Posso utilizzare un’alimentazione diversa?
Verifica sul datasheet se l’alimentazione può essere adattata.
Quali sono i limiti di sensibilità?
Verifica sul datasheet per i limiti di sensibilità del giroscopio, accelerometro e magnetometro.
Informazioni aggiuntive
| Peso | 35 g |
|---|---|
| Dimensioni | 6,5 × 4,5 × 1,5 cm |
Prodotti correlati
-
In offerta!
4 Pezzi Blue 1*40 2.54 in rame placcato in oro, Maschio pin header
Il prezzo originale era: 4,62 €.2,16 €Il prezzo attuale è: 2,16 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo registrazione suono voce ISD1820 Riproduzione Suono (microfono integrato) Vwersione con PCB Blu
Il prezzo originale era: 8,20 €.5,94 €Il prezzo attuale è: 5,94 €. Escluso IVA Aggiungi al carrello -
In offerta!
MAX1811ESA IC Circuiti Integrati
Il prezzo originale era: 5,20 €.3,76 €Il prezzo attuale è: 3,76 €. Escluso IVA Aggiungi al carrello -
In offerta!
USBtinyISP 2.0 AVR ISP Programmatore Download Arduino dedicated downloader
Il prezzo originale era: 15,94 €.11,55 €Il prezzo attuale è: 11,55 €. Escluso IVA Aggiungi al carrello