 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
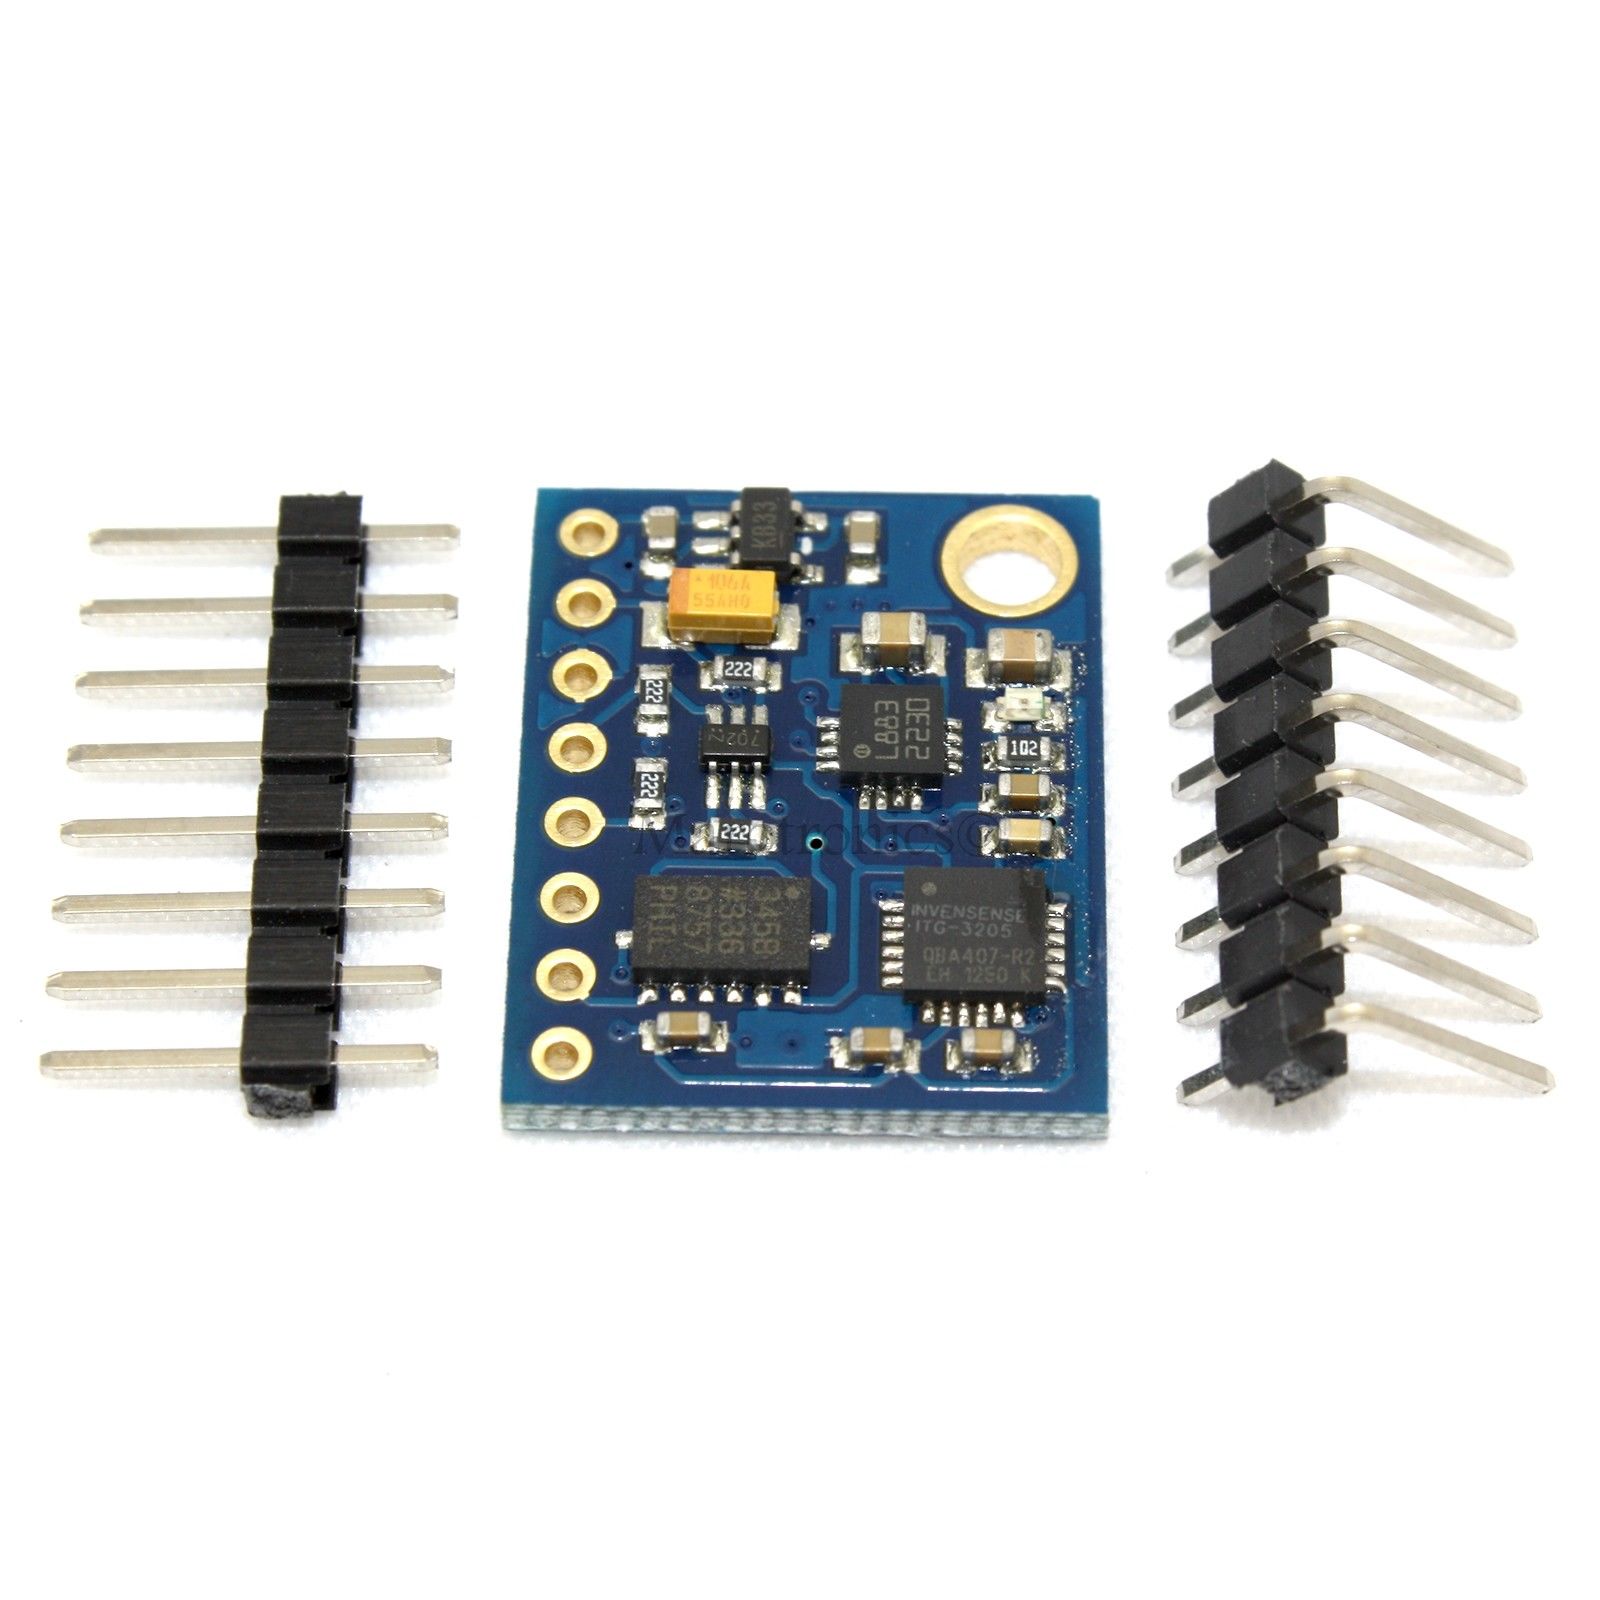
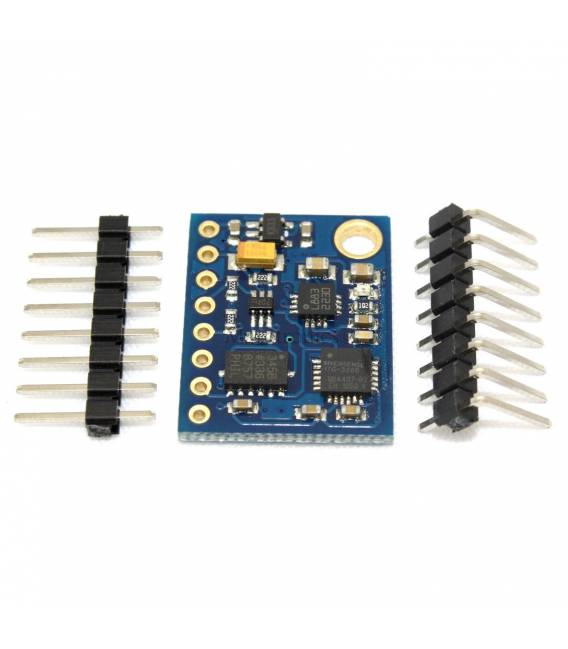
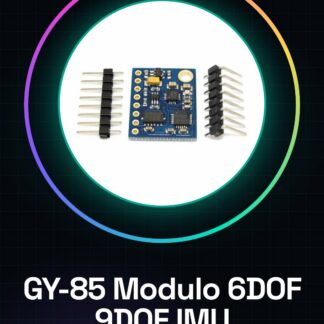
Le GY-85 est un module IMU (Inertial Measurement Unit) combinant trois capteurs distincts : ITG3205 gyroscope, ADXL345 accéléromètre et HMC5883L magnétomètre. Ce dispositif multiplateforme fournit des données de mouvement en 7 axes (6DOF + 3DOF), le rendant adapté pour des projets nécessitant une mesure précise du mouvement et de l’orientation. Caractéristiques : Capteur gyroscope ITG3205, Capteur accéléromètre ADXL345, Capteur magnétomètre HMC5883L, Mesure 9 axes de mouvement (6DOF + 3DOF), Compatible avec Arduino et ESP. À quoi sert-il ? Les modules GY-85 sont utilisés dans des projets de robotique, de drones et de systèmes de navigation. Idéaux pour les débutants et intermédiaires souhaitant créer des interfaces de contrôle pour des robots linéaires ou d’autres dispositifs mobiles. Le module peut être intégré facilement avec Arduino ou ESP32/ESP8266. Tutoriel : Comment utiliser le module GY-85 6DOF 9DOF IMU. Le GY-85 est un capteur multi-axes idéal pour des projets de mouvement et d’orientation. Utile pour les débutants et intermédiaires. Ce qu’il vous faut : Arduino Uno ou compatible, Câble d’alimentation 5V, Multimètre (facultatif), Câble de masse. Étapes : 1. Connectez le module à l’Arduino : VCC à 5V, GND à GND, SDA à SDA, SCL à SCL. 2. Vérifiez le datasheet pour les spécifications d’alimentation. 3. Installez la bibliothèque Wire dans Arduino IDE. 4. Chargez le code de base pour initialiser le capteur. 5. Utilisez la bibliothèque Adafruit_BNO055 pour interagir avec le capteur. 6. Lisez les données du gyroscope, de l’accéléromètre et du magnétomètre. 7. Affichez les données sur le Serial Monitor. 8. Vérifiez la stabilité des données et ajustez la sensibilité si nécessaire. Exemple de code : « `cpp #include #include Adafruit_BNO055 bno = Adafruit_BNO055(); void setup() { Serial.begin(115200); if (!bno.begin()) { Serial.println(« Échec de l’initialisation du BNO055! »); while (1); // Error } } void loop() { if (bno.getEvent(&e)) { Serial.print(« Gyro : « ); Serial.print(e.g.x); Serial.print( » « ); Serial.print(e.g.y); Serial.print( » « ); Serial.println(e.g.z); // Lire d’autres données } } « ` Mini-projet : Créez une interface de contrôle pour un robot linéaire en utilisant les données de mouvement pour déplacer un chariot. Erreurs courantes : Alimentation incorrecte : Vérifiez toujours la tension d’alimentation. Connexions incorrectes : Vérifiez les broches VCC, GND, SDA et SCL. Bibliothèques non installées : Assurez-vous d’avoir installé la bibliothèque Adafruit_BNO055. Serial Monitor non configuré : Configurez la vitesse de transmission à 115200. Accessoires recommandés : Arduino Uno, Câble USB, Multimètre, Chariot robotique. Questions fréquentes : Comment puis-je vérifier la stabilité des données ? Mesurez les données pendant une minute et vérifiez s’il y a des oscillations. Quels sont les besoins en alimentation ? Alimentation 5V, 100mA. Puis-je utiliser une alimentation différente ? Vérifiez le datasheet pour voir si l’alimentation peut être adaptée. Quels sont les limites de sensibilité ? Vérifiez le datasheet pour les limites de sensibilité du gyroscope, de l’accéléromètre et du magnétomètre.
Avis
Il n’y a pas encore d’avis.