 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
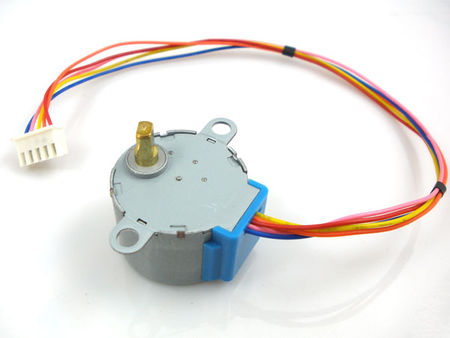
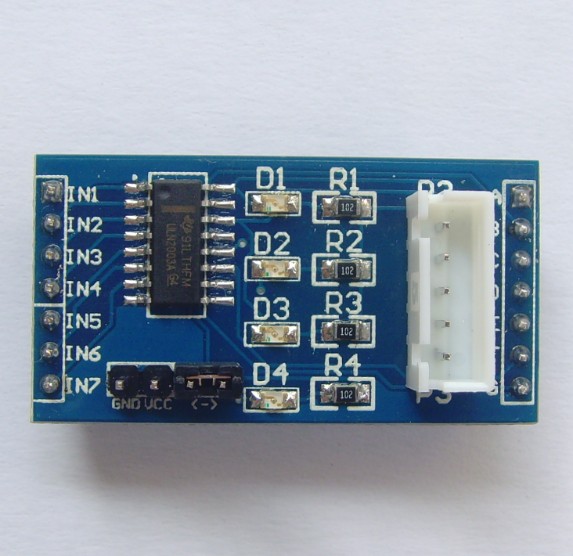
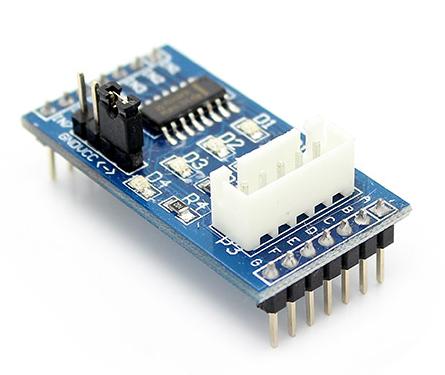
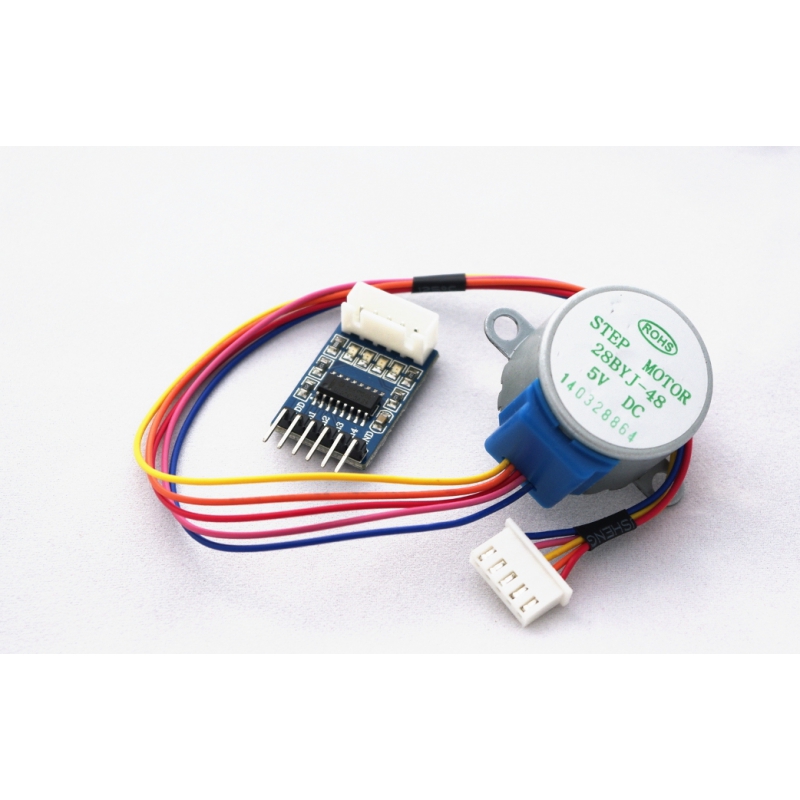
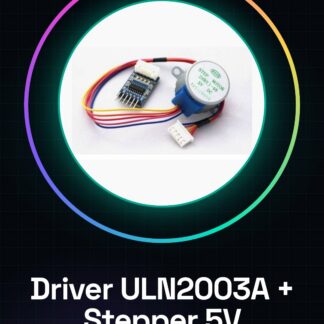
El producto ARD001296 es un kit que incluye un módulo driver ULN2003A y un motor paso-paso de 4 fases operativo a 5V. Este conjunto está diseñado para facilitar el control de motores paso-paso a través de Arduino, haciéndolo ideal para proyectos de mecatrónica, robótica o impresión 3D casera.
Características
- Módulo Driver ULN2003A
- Motores paso-paso de 4 fases operativo a 5V
Para qué sirve
Este kit se utiliza para controlar motores paso-paso en proyectos Arduino, permitiendo movimientos precisos y repetibles. Es adecuado tanto para principiantes como para makers experimentados que deseen integrar mecanismos motorizados en sus dispositivos.
Tutorial: Cómo usar Módulo Driver ULN2003A + Motor Paso-paso
El módulo Driver ULN2003A y el motor paso-paso de 4 fases es una solución económica para controlar motores paso-paso a través de Arduino. Ideal para proyectos de mecatrónica, robótica o impresión 3D casera. Este conjunto es perfecto tanto para principiantes como para makers expertos que desean un control preciso sobre pequeños dispositivos mecánicos.
Qué necesitas
- Arduino Uno
- Cable USB
- Conexión al PC
Pasos
- Conectar el módulo ULN2003A a los pines digitales de Arduino (verifica en el datasheet)
- Conectar los cables del motor paso-paso a las salidas del driver ULN2003A
- Instalar la biblioteca AccelStepper a través del IDE de Arduino
- Escribir el sketch que define el comportamiento del motor (ver código a continuación)
- Cargar el sketch en Arduino y probar
Código de ejemplo
AccelStepper stepper(1, 2, 3, 4); // Inizializza il driver con i pin
stepper.setMaxSpeed(500.0); // Imposta la velocità massima del motore
stepper.moveTo(1000); // Muovi il motore di 1000 passi
while (stepper.distanceToGo() != 0) {
  stepper.run();
}
Miniproyecto
Crea un pequeño brazo robótico que puede moverse en dos direcciones usando este módulo y motor paso-paso. Usa piezas de madera o plástico para construir el soporte.
Errores comunes
- No verificar la conexión correcta de los pines
- Ignorar la importancia de la biblioteca AccelStepper
- Omitir las instrucciones de inicio del motor en el código
- No probar el sistema antes de integrarlo en un proyecto más grande
Accesorios recomendados
- Sensores de posición
- Baterías para alimentación alternativa
- Conexión Wi-Fi para control remoto
- Impresión 3D para crear partes personalizadas del brazo robótico
Preguntas frecuentes
¿Cómo puedo controlar la velocidad del motor?
Utiliza la función setMaxSpeed() de la biblioteca AccelStepper.
El motor no se mueve, ¿qué hacer?
Verifica los conectores electrónicos entre Arduino y el módulo ULN2003A. Asegúrate de que haya suficiente alimentación para el motor paso a paso.
Valoraciones
No hay valoraciones aún.