 DE
 IT Italiano
 EN English
 ES Español
 FR Français
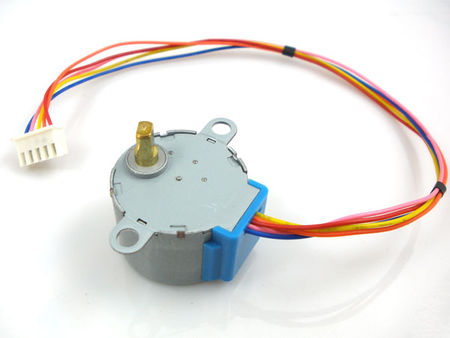
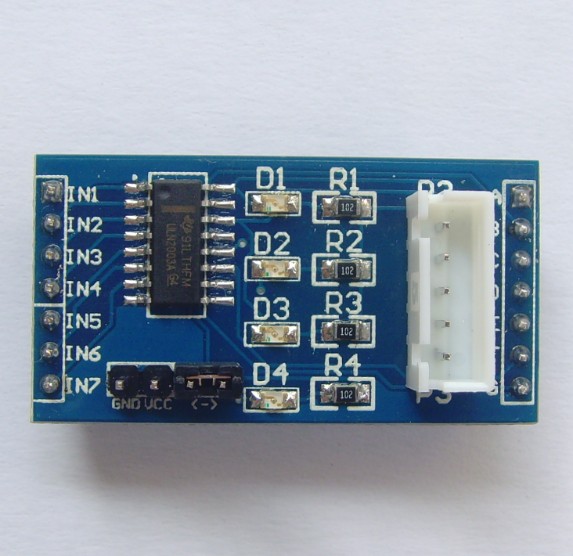
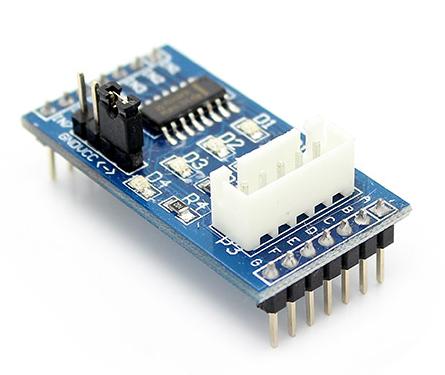
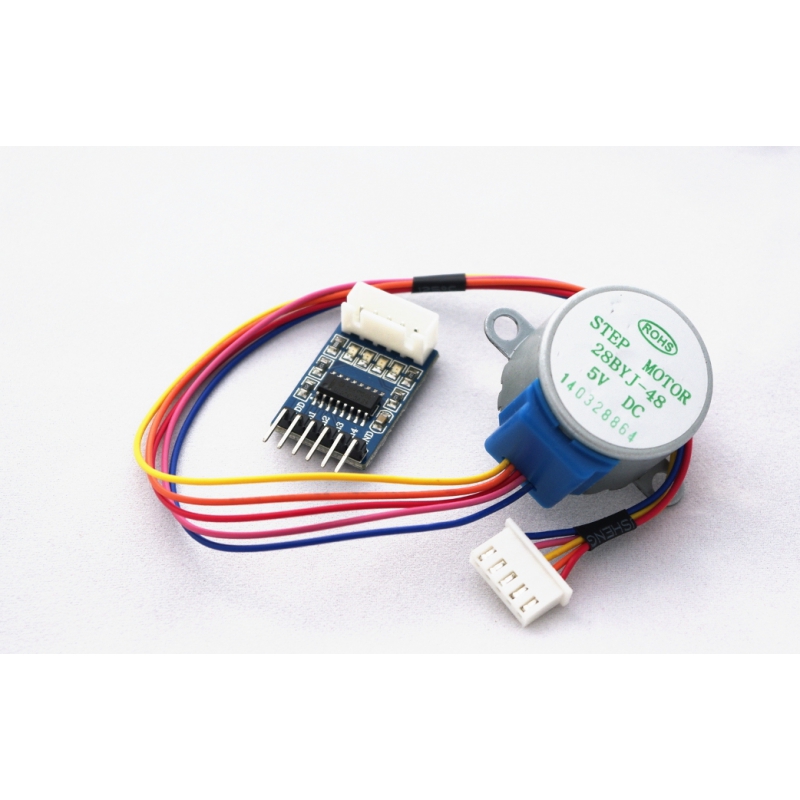
Beschreibung
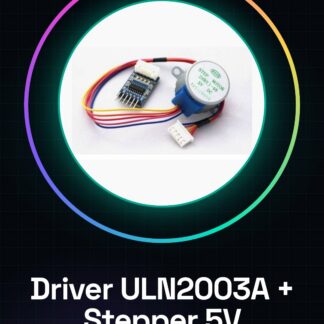
Was ist das Produkt? Das Produkt ARD001296 ist ein Kit, das ein ULN2003A Treibermodul und einen 5V 4-Phasen Schrittmotor für Arduino enthält. Dieses Set ist für die Steuerung von Schrittmotoren über Arduino konzipiert und ideal für Projekte in Mechatronik, Robotik oder Heim-3D-Druck.
Eigenschaften
– ULN2003A Treibermodul
– 5V 4-Phasen Schrittmotor
Wozu dient es? Dieses Kit wird verwendet, um Schrittmotoren in Arduino-Projekten zu steuern, was präzise und wiederholbare Bewegungen ermöglicht. Es eignet sich sowohl für Anfänger als auch für erfahrene Maker, die mechanische Mechanismen in ihre Geräte integrieren möchten.
Anleitung: Wie man das ULN2003A Treibermodul + Schrittmotor verwendet. Das ULN2003A Treibermodul und der 4-Phasen Schrittmotor bieten eine kostengünstige Lösung für die Steuerung von Schrittmotoren über Arduino. Ideal für Projekte in Mechatronik, Robotik oder Heim-3D-Druck. Dieses Set ist perfekt für Anfänger und erfahrene Maker, die präzise Kontrolle über kleine mechanische Geräte benötigen.
Was benötigt man?
– Arduino Uno
– USB-Kabel
– Verbindung zum PC
Schritte
1. Verbinden Sie das ULN2003A-Modul an die digitalen Pins von Arduino (prüfen Sie im Datenblatt)
2. Verbinden Sie die Kabel des Schrittmotors an die Ausgänge des Treibermoduls ULN2003A
3. Installieren Sie die Bibliothek AccelStepper über das Arduino IDE
4. Schreiben Sie das Sketch, das das Verhalten des Motors definiert (siehe Code unten)
5. Laden Sie das Sketch auf Arduino und testen Sie es
Beispielsketch
AccelStepper stepper(1, 2, 3, 4); // Initialisieren Sie den Treiber mit den Pins
stepper.setMaxSpeed(500.0); // Setzen Sie die maximale Geschwindigkeit des Motors
stepper.moveTo(1000); // Bewegen Sie den Motor um 1000 Schritte
while (stepper.distanceToGo() != 0) {
stepper.run();
}
Mini-Projekt
Erstellen Sie einen kleinen Roboterarm, der in zwei Richtungen bewegt werden kann, indem Sie dieses Modul und den Schrittmotor verwenden. Verwenden Sie Holz- oder Plastikteile, um den Träger zu bauen.
Häufige Fehler
– Überprüfen Sie nicht die korrekte Verbindung der Pins
– Ignorieren Sie die Bedeutung der Bibliothek AccelStepper
– Omitte Anweisungen zum Starten des Motors im Code
– Testen Sie das System nicht vor der Integration in ein größeres Projekt
Empfohlene Zubehör
– Positionssensoren
– Batterien für alternative Energieversorgung
– Wi-Fi-Verbindung für Fernsteuerung
– 3D-Druck für die Erstellung von benutzerdefinierten Teilen des Roboterarms
Häufig gestellte Fragen
Wie kann ich die Geschwindigkeit des Motors steuern? Verwenden Sie die Funktion setMaxSpeed() der Bibliothek AccelStepper.
Der Motor bewegt sich nicht, was soll ich tun? Überprüfen Sie die elektronischen Verbindungen zwischen Arduino und dem Modul ULN2003A. Stellen Sie sicher, dass der Schrittmotor ausreichend mit Energie versorgt wird.
Rezensionen
Es gibt noch keine Rezensionen.