 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
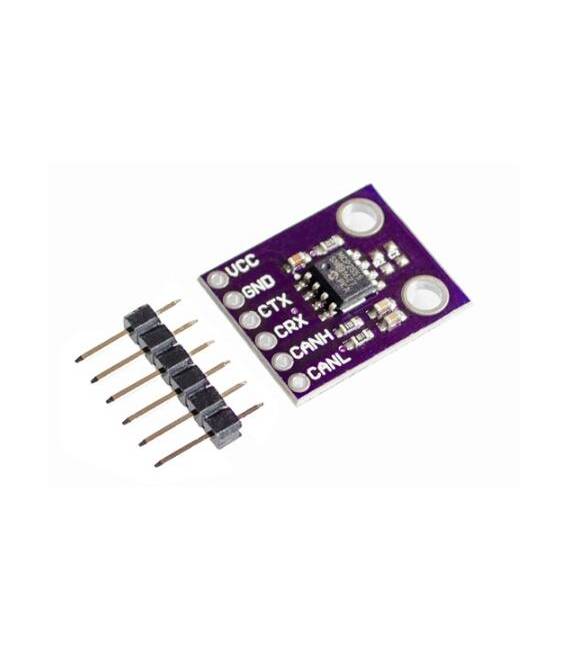
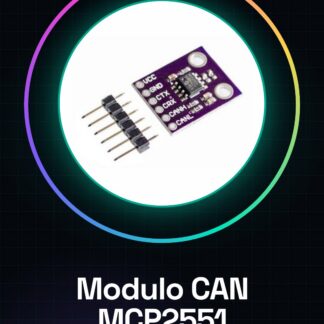
El módulo de interfaz de bus del controlador CAN de protocolo de alta velocidad MCP2551 es un componente electrónico que permite la comunicación de alta velocidad entre dispositivos a través del protocolo CAN. El módulo integra el controlador CAN MCP2551, un chip dedicado a la gestión de la comunicación CAN.
Características
- Controlador CAN MCP2551
- Protocolo CAN de alta velocidad
- Compatibilidad con Arduino
Para qué sirve
El módulo CAN MCP2551 es ideal para conectar dispositivos CAN en un sistema Arduino. Puede ser utilizado en proyectos de automatización, vehículos electrónicos y sistemas de comunicación. Ejemplos de uso incluyen el control de motores DC, la lectura de datos de sensores de posición y la gestión de redes de dispositivos CAN.
Tutorial: Cómo usar el Módulo CAN MCP2551
El módulo CAN MCP2551 es ideal para conectar dispositivos CAN en un sistema Arduino. Útil para proyectos de automatización, vehículos electrónicos y sistemas de comunicación.
Qué necesitas
- Arduino
- Cable CAN (RX y TX)
- Resistencia pull-up (10kΩ)
- Cable de alimentación (5V)
Pasos
- 1. Conecta el VCC del módulo al 5V del Arduino.
- 2. Conecta GND del módulo al GND del Arduino.
- 3. Conecta CANRX del módulo al CANRX del Arduino.
- 4. Conecta CANTX del módulo a CANTX del Arduino.
- 5. Conecta CANINT del módulo a un pin digital libre del Arduino.
- 6. Conecta una resistencia pull-up (10kΩ) entre CANRX y GND.
- 7. Carga el código Sketch proporcionado.
- 8. Verifica la comunicación CAN utilizando Serial Monitor.
Código de ejemplo
void setup() { CAN.begin(); Serial.begin(9600); } void loop() { if (CAN.available()) { Serial.println(CAN.read()); } }Miniproyecto
Construye un simple sistema de control CAN utilizando un motor DC y un sensor de posición.
Errores comunes
- Omitir la resistencia pull-up CANRX.
- Conectar CANRX a CANTX y viceversa.
- Utilizar una alimentación diferente de 5V.
- Olvidar verificar la comunicación CAN.
Accesorios recomendados
- Motores DC
- Sensor de posición
- Cable CAN
- Resistencia pull-up (10kΩ)
Preguntas frecuentes
¿Cómo puedo probar la comunicación CAN?
Utiliza Serial Monitor para visualizar los mensajes CAN.
¿Qué pines del Arduino puedo usar para CANINT?
Cualquier pin digital libre del Arduino.
¿Puedo usar una alimentación diferente de 5V?
Consulta el datasheet para verificar la tensión de alimentación compatible.
Valoraciones
No hay valoraciones aún.