 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
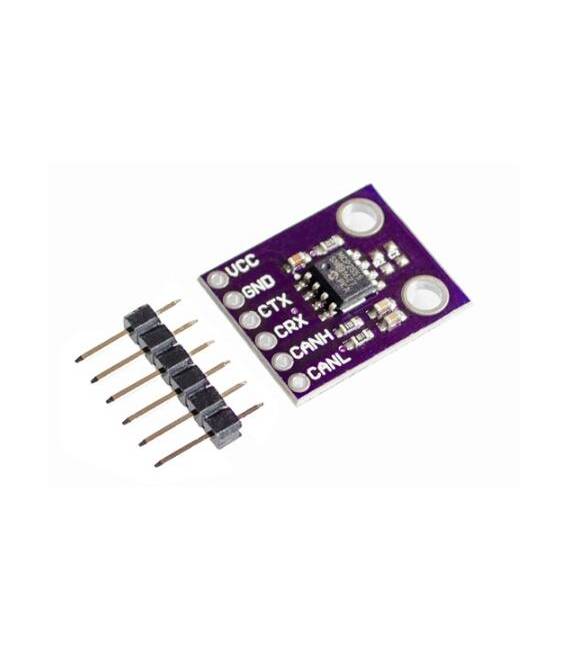
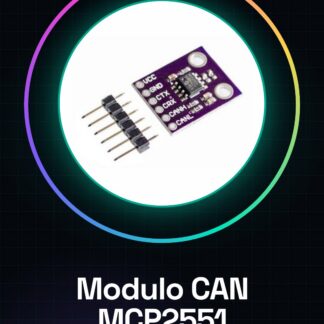
Was ist es? Das CAN-Hochgeschwindigkeits-Bus-Interface-Modul MCP2551 ist ein elektronisches Bauteil, das eine schnelle Kommunikation zwischen Geräten über das CAN-Protokoll ermöglicht. Das Modul integriert den CAN-Controller MCP2551, einen speziellen Chip zur Verwaltung der CAN-Kommunikation.
Eigenschaften
– CAN-Controller MCP2551
– Hochgeschwindigkeits-CAN-Protokoll
– Kompatibilität mit Arduino
Wozu dient es? Das CAN-MCP2551-Modul ist ideal, um CAN-Geräte in einem Arduino-System zu verbinden. Es kann in Projekten zur Automation, Elektronik für Fahrzeuge und Kommunikationssystemen verwendet werden. Beispiele für Anwendungen umfassen die Steuerung von DC-Motoren, die Dateneinlieferung von Positionssensoren und die Verwaltung von CAN-Geräten-Netzwerken.
Tutorial: Wie man das CAN-MCP2551-Modul verwendet
Das CAN-MCP2551-Modul ist ideal, um CAN-Geräte in einem Arduino-System zu verbinden. Es ist nützlich für Projekte zur Automation, Elektronik für Fahrzeuge und Kommunikationssysteme.
Was benötigt man?
– Arduino
– CAN-Kabel (RX und TX)
– Pull-up-Widerstand (10kΩ)
– Stromversorgungskabel (5V)
Schritte
1. Verbinden Sie das VCC des Moduls mit dem 5V des Arduino.
2. Verbinden Sie GND des Moduls mit dem GND des Arduino.
3. Verbinden Sie CANRX des Moduls mit CANRX des Arduino.
4. Verbinden Sie CANTX des Moduls mit CANTX des Arduino.
5. Verbinden Sie CANINT des Moduls mit einem freien digitalen Pin des Arduino.
6. Verbinden Sie einen Pull-up-Widerstand (10kΩ) zwischen CANRX und GND.
7. Laden Sie das bereitgestellte Sketch-Programm hoch.
8. Überprüfen Sie die CAN-Kommunikation mit Serial Monitor.
Beispielsketch
void setup() {
CAN.begin();
Serial.begin(9600);
}
void loop() {
if (CAN.available()) {
Serial.println(CAN.read());
}
}
Mini-Projekt
Bauen Sie ein einfaches CAN-Steuerungssystem mit einem DC-Motor und einem Positionssensor.
Häufige Fehler
– Vermissen des Pull-up-Widerstands CANRX.
– Verbinden von CANRX mit CANTX und umgekehrt.
– Verwenden einer anderen Spannung als 5V.
– Vergessen der Überprüfung der CAN-Kommunikation.
Empfohlene Zubehör
– DC-Motor
– Positionssensor
– CAN-Kabel
– Pull-up-Widerstand (10kΩ)
Häufig gestellte Fragen
Wie teste ich die CAN-Kommunikation?
Verwenden Sie Serial Monitor, um CAN-Nachrichten anzuzeigen.
Welche Pins des Arduino kann ich für CANINT verwenden?
Jeder freie digitale Pin des Arduino.
Kann ich eine andere Spannung als 5V verwenden?
Überprüfen Sie das Datenblatt für kompatible Spannungen.
Rezensionen
Es gibt noch keine Rezensionen.