 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
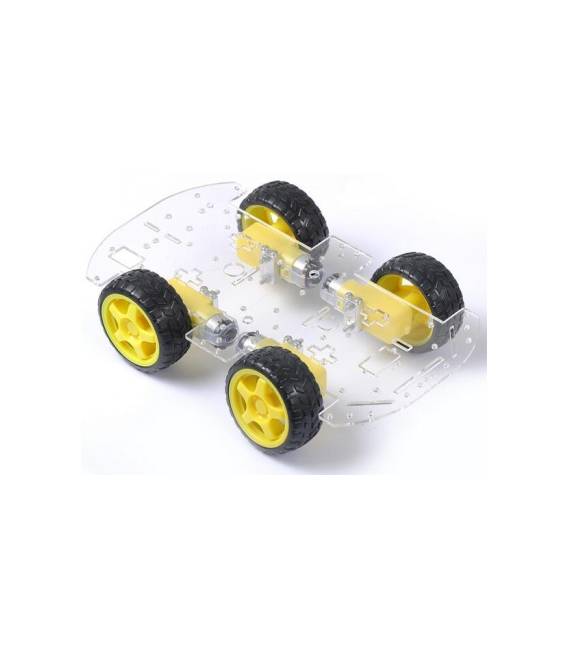
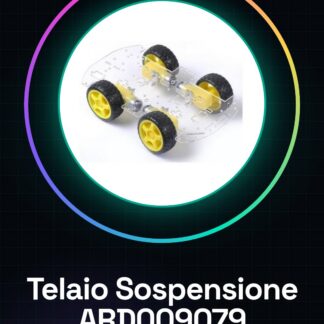
El bastidor de suspensión y amortiguación ARD009079 es un componente fundamental para la construcción de robots y vehículos autónomos. Este bastidor permite crear dispositivos con capacidad de movimiento en terrenos irregulares gracias a su estructura que incluye suspensión y amortiguación.
Características
- Bastidor para robots con suspensión
- Para control de velocidad y evitación de obstáculos
- Ideal para proyectos de Arduino y robótica avanzada
Para qué sirve
Sirve para crear un robot patrol line que pueda seguir una línea negra en terrenos irregulares, evitando obstáculos. Es compatible con varios microcontroladores como Arduino y puede ser utilizado por makers principiantes e intermedios.
Tutorial: Cómo usar Bastidor de Suspensión y Amortiguación Robot Patrol Line
El bastidor de suspensión amortiguación es un componente esencial para la construcción de robots de patrulla de línea y vehículos autónomos. Es ideal para makers principiantes e intermedios que desean crear dispositivos con capacidad de movimiento en terrenos irregulares.
Qué necesitas
- Arduino Uno
- Sensores infrarrojos
- Motores DC
- Batería LiPo 3S
- Impresora 3D para piezas adicionales
Pasos
- Instalar el bastidor en un soporte estable.
- Conectar los motores DC a los conectores del bastidor, verificando las polaridades.
- Conectar los sensores infrarrojos al bastidor para el esquiva de obstáculos y la detección de línea.
- Programar el control de velocidad de los motores a través de Arduino.
- Probar la capacidad de amortiguación del bastidor en terrenos irregulares.
- Añadir piezas impresas 3D para mejorar la apariencia y las funciones del robot.
- Implementar un sistema de control remoto o autónomo.
- Probar el robot en diversas condiciones ambientales.
Código de ejemplo
//Esempio: Controllo della velocità dei motori
void setup() {
  Serial.begin(9600);
}
void loop() {
  //Codice per regolare la velocità dei motori
}
Miniproyecto
Construye un robot patrol line que evite obstáculos y siga una línea negra en un terreno irregular.
Errores comunes
- Conectar los motores con polaridades invertidas
- No probar adecuadamente el sistema de amortiguación
- Ignorar la necesidad de piezas adicionales impresas en 3D para mejorar el rendimiento del robot
- Omitir la implementación de un sistema de control remoto o autónomo
Accesorios recomendados
- Sensores infrarrojos KY-018
- Motores Shield L298N
- Batería LiPo 3S 5000mAh
- Impresora 13D Creality Ender 3
Preguntas frecuentes
¿Cómo puedo mejorar el rendimiento del chasis?
Agregar piezas impresas en 3D para optimizar la distribución de pesos y el equilibrio.
¿Qué sensores son compatibles con este chasis?
Sensores infrarrojos KY-018 o similares, verificar en el datasheet del sensor específico.
Valoraciones
No hay valoraciones aún.