 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
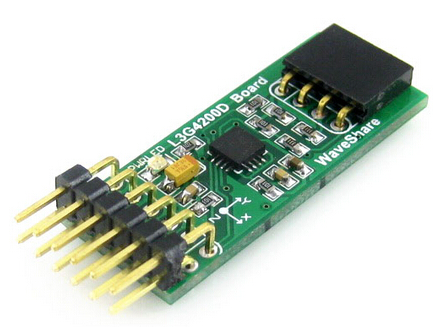
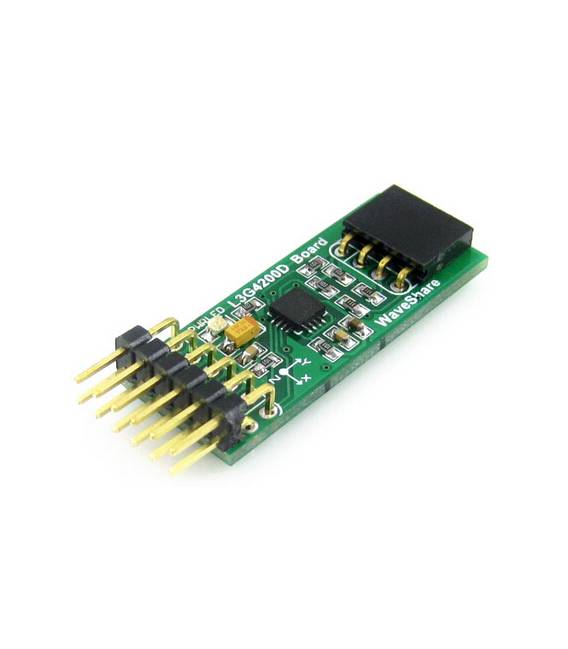
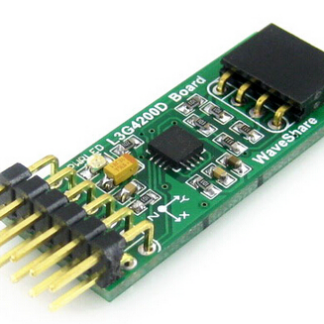
El L3G4200D es un giroscopio digital de 3 ejes. Permite medir las rotaciones alrededor de los tres ejes espaciales (x, y, z), proporcionando información sobre el movimiento angular de un objeto.
Características
- Tipo: Giroscopio digital de 3 ejes
- Salida: Angular
- Compatibilidad: Arduino (consulta el datasheet)
- SKU: ARD009364
- Precio: 9,37 €
Para qué sirve
El L3G4200D es ideal para aplicaciones que requieren la medición del movimiento angular, como la robótica, la navegación de vehículos autónomos y los sistemas de estabilización. Puede ser utilizado para controlar la dirección de un robot, estabilizar un dron o monitorear las rotaciones de un objeto en movimiento.
Tutorial: Cómo usar L3G4200D
El giroscopio L3G4200D mide las rotaciones alrededor de los tres ejes para ayudarte a monitorear el movimiento en un proyecto. Útil para robots, vehículos y sistemas de estabilización.
Qué necesitas
- Microcontrolador Arduino
- Resistencia pull-up
- Cable de alimentación
- Cable I2C
Pasos
- 1. Conecta la placa L3G4200D al microcontrolador Arduino utilizando los cables I2C (SDA y SCL).
- 2. Conecta la resistencia pull-up entre la línea SCL y VCC.
- 3. Conecta la placa al suministro de energía (3.3V o 5V).
- 4. Carga el siguiente código en tu Arduino.
- 5. Verifica si el giroscopio se inicializó correctamente.
- 6. Lee los valores angulares X, Y y Z.
- 7. Implementa el filtro anti-buttolo para mejorar la precisión.
- 8. Prueba el giroscopio utilizando una aplicación de ejemplo.
Código de ejemplo
```cpp
#include <Wire.h>
#include <L3G4200D.h>

L3G4200D giroscopio;

void setup() {
  Wire.begin();
  giroscopio.initialize();
  Serial.begin(9600);
}

void loop() {
  int16_t x, y, z;
  giroscopio.getRotation(&x, &y, &z);
  Serial.print("X: "); Serial.println(x);
  Serial.print("Y: "); Serial.println(y);
  Serial.print("Z: "); Serial.println(z);
  delay(100);
}
```
Miniproyecto
Crea un vehículo remoto controlado por un iPhone utilizando el giroscopio L3G4200D para monitorear las rotaciones y controlar la dirección.
Errores comunes
- Olvidar inicializar el giroscopio.
- Alimentar el giroscopio con una tensión incorrecta.
- No utilizar un filtro anti-buttolo.
- Conectar los pines I2C incorrectos.
Accesorios recomendados
- Arduino Uno
- Cable I2C
- Resistencia pull-up 10kΩ
- iPhone o tablet con App para controlar los datos del giroscopio
Preguntas frecuentes
¿Cómo puedo verificar si el giroscopio está inicializado correctamente?
Verifica la presencia de datos válidos en todos los tres ejes X, Y, Z.
¿Cuáles son los valores de voltaje recomendados para la alimentación?
3.3V o 5V.
¿Puedo utilizar un giroscopio L3GD20H en lugar de L3G4200D?
El L3GD20H tiene un rango de rotación mayor, verifica si es compatible con tu proyecto.
¿Puedo utilizar filtros analógicos en lugar del filtro digital?
El filtro digital es más fácil de implementar, pero verifica si es apropiado para tu aplicación.
Valoraciones
No hay valoraciones aún.