 DE
 IT Italiano
 EN English
 ES Español
 FR Français
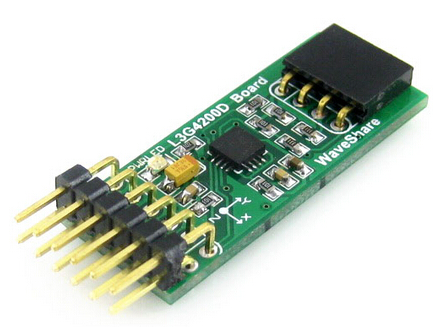
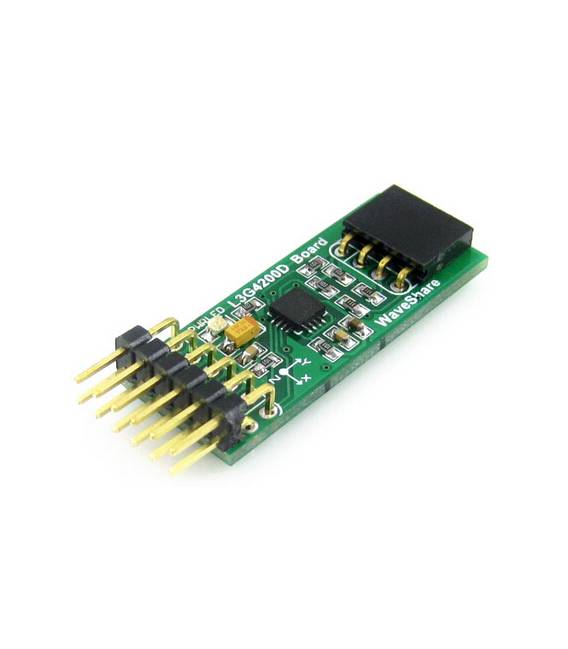
Beschreibung
Was ist das
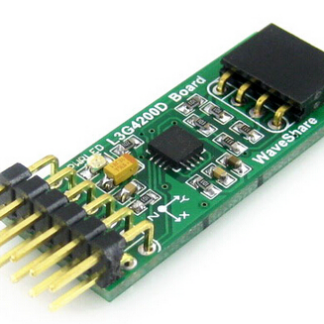
Das L3G4200D ist ein digitales 3-Achsen-Gyroskop. Es ermöglicht die Messung der Drehungen um die drei räumlichen Achsen (x, y, z) und liefert Informationen über den winkelnden Bewegungsablauf eines Objekts.
Eigenschaften
- Typ: Digitales 3-Achsen-Gyroskop
- Ausgabe: Winkeldrehung
- Kompatibilität: Arduino (prüfen Sie im Datenblatt)
- SKU: ARD009364
- Preis: 9,37 €
Wofür es dient
Das L3G4200D ist ideal für Anwendungen, die die Messung der winkelnden Bewegung erfordern, wie z.B. Robotik, Navigation autonomer Fahrzeuge und Stabilisierungssysteme. Es kann verwendet werden, um die Richtung eines Roboters zu steuern, einen Drohneneinsatz zu stabilisieren oder die Drehungen eines sich bewegenden Objekts zu überwachen.
Tutorial: Wie man das L3G4200D verwendet
Das Gyroskop L3G4200D misst die Drehungen um die drei Achsen, um Ihnen bei der Überwachung des Bewegungsablaufs in einem Projekt zu helfen. Es ist für Roboter, Fahrzeuge und Stabilisierungssysteme nützlich.
Was du brauchst
- Arduino Mikrocontroller
- Pull-up-Widerstand
- Stromversorgungskabel
- I2C-Kabel
Schritte
- 1. Verbinde die L3G4200D-Schaltfläche mit dem Arduino-Mikrocontroller über die I2C-Kabel (SDA und SCL).
- 2. Verbinde den Pull-up-Widerstand zwischen der SCL-Leitung und VCC.
- 3. Verbinde die Schaltfläche mit dem Stromversorgungssystem (3,3V oder 5V).
- 4. Lade den folgenden Code auf dein Arduino.
- 5. Überprüfe, ob der Gyroskop korrekt initialisiert ist.
- 6. Lies die Winkelwerte X, Y und Z.
- 7. Implementiere den Anti-Buttolo-Filter, um die Genauigkeit zu verbessern.
- 8. Teste den Gyroskop mit einer Beispielanwendung.
Beispielcode
```cpp
#include <Wire.h>
#include <L3G4200D.h>

L3G4200D giroscopio;

void setup() {
  Wire.begin();
  giroscopio.initialize();
  Serial.begin(9600);
}

void loop() {
  int16_t x, y, z;
  giroscopio.getRotation(&x, &y, &z);
  Serial.print("X: "); Serial.println(x);
  Serial.print("Y: "); Serial.println(y);
  Serial.print("Z: "); Serial.println(z);
  delay(100);
}
```
Mini-Projekt
Erstelle ein ferngesteuertes Fahrzeug, das mit einem iPhone gesteuert wird, indem du den Gyroskop L3G4200D verwendest, um die Drehungen zu überwachen und die Richtung zu steuern.
Häufige Fehler
- Vergiss, den Gyroskop zu initialisieren.
- Versorge den Gyroskop mit einer falschen Spannung.
- Verwende keinen Anti-Buttolo-Filter.
- Verbinde die falschen I2C-Pins.
Empfohlenes Zubehör
- Arduino Uno
- I2C-Kabel
- Pull-up-Widerstand 10kΩ
- iPhone oder Tablet mit App zum Steuern der Gyroskop-Daten
Häufige Fragen
Wie kann ich überprüfen, ob der Gyroskop korrekt initialisiert ist?
Überprüfe die Verfügbarkeit von gültigen Daten auf allen drei Achsen X, Y und Z.
Welche Spannungen werden für die Versorgung empfohlen?
3.3V o 5V.
Kann ich ein L3GD20H Gyroskop anstelle des L3G4200D verwenden?
Das L3GD20H hat eine größere Drehzahl, überprüfe, ob es mit deinem Projekt kompatibel ist.
Kann ich analoge Filter anstelle von digitalen Filtern verwenden?
Der digitale Filter ist einfacher zu implementieren, überprüfe aber, ob er für deine Anwendung geeignet ist.
Rezensionen
Es gibt noch keine Rezensionen.