 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
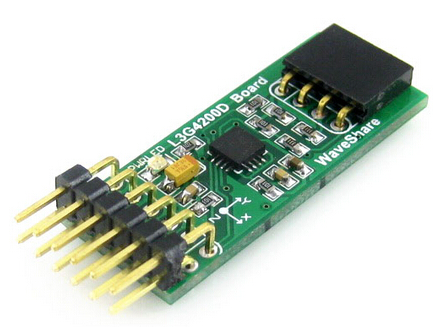
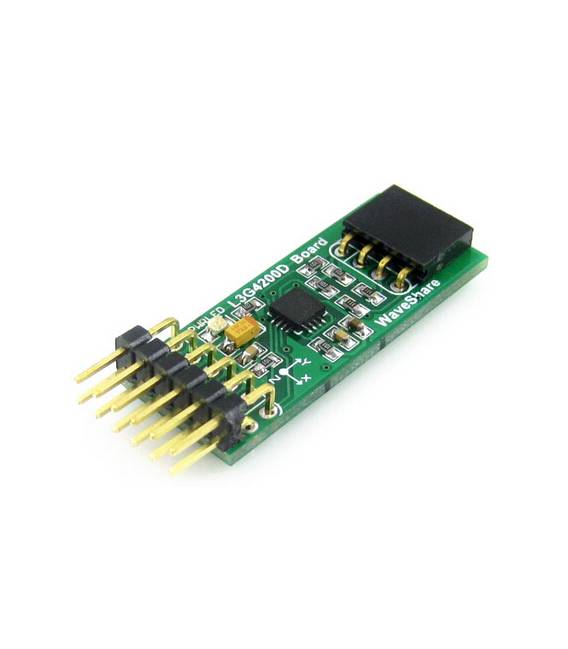
Description
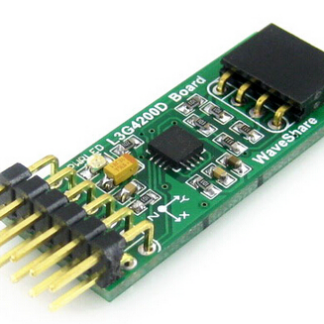
Le L3G4200D est un gyroscope numérique à 3 axes. Il permet de mesurer les rotations autour des trois axes spatiaux (x, y, z), fournissant des informations sur le mouvement angulaire d’un objet. Caractéristiques Type : Gyroscope numérique à 3 axes Sortie : Angulaire Compatibilité : Arduino (vérifie le datasheet) SKU : ARD009364 Prix : 9,37 € À quoi sert-il Le L3G4200D est idéal pour les applications nécessitant la mesure du mouvement angulaire, telles que la robotique, la navigation de véhicules autonomes et les systèmes de stabilisation. Il peut être utilisé pour contrôler la direction d’un robot, stabiliser un drone ou surveiller les rotations d’un objet en mouvement. Tutoriel : Comment utiliser le L3G4200D Le gyroscope L3G4200D mesure les rotations autour des trois axes pour vous aider à surveiller le mouvement dans un projet. Utile pour les robots, les véhicules et les systèmes de stabilisation. Ce dont vous avez besoin Microcontrôleur Arduino Résistance pull-up Câble d’alimentation Câble I2C Étapes 1. Connectez la carte L3G4200D au microcontrôleur Arduino en utilisant les câbles I2C (SDA et SCL). 2. Connectez la résistance pull-up entre la ligne SCL et VCC. 3. Branchez la carte au power supply (3,3V ou 5V). 4. Chargez le code suivant sur votre Arduino. 5. Vérifiez si le gyroscope est correctement initialisé. 6. Lisez les valeurs angulaires X, Y et Z. 7. Implémentez le filtre anti-bruit pour améliorer la précision. 8. Testez le gyroscope en utilisant une application d’exemple. Code d’exemple « `cpp #include #include L3G4200D gyroscope; void setup() { Wire.begin(); gyroscope.initialize(); Serial.begin(9600); } void loop() { int16_t x, y, z; gyroscope.getRotation(&x, &y, &z); Serial.print(« X: « ); Serial.println(x); Serial.print(« Y: « ); Serial.println(y); Serial.print(« Z: « ); Serial.println(z); delay(100); } « ` Mini-projet Créez un véhicule à distance contrôlé par un iPhone en utilisant le gyroscope L3G4200D pour surveiller les rotations et contrôler la direction. Erreurs courantes Oublier d’initialiser le gyroscope. Alimenter le gyroscope avec une tension incorrecte. Ne pas utiliser un filtre anti-bruit. Connecter les broches I2C incorrectes. Accessoires recommandés : Arduino Uno, câble I2C, résistance pull-up 10kΩ, iPhone ou tablette avec une application pour contrôler les données du gyroscope. Questions fréquentes : Comment puis-je vérifier si le gyroscope est correctement initialisé ? Vérifiez la présence de données valides sur les trois axes X, Y, Z. Quelles sont les tensions d’alimentation recommandées ? 3.3V ou 5V. Puis-je utiliser un gyroscope L3GD20H au lieu de L3G4200D ? Le L3GD20H a une plage de rotation plus large, vérifiez s’il est compatible avec votre projet. Puis-je utiliser des filtres analogiques au lieu du filtre numérique ? Le filtre numérique est plus simple à implémenter, mais vérifiez s’il est approprié pour votre application.
Avis
Il n’y a pas encore d’avis.