 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
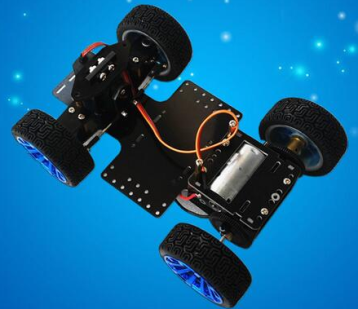
El Kit chasis de montaje inteligente Smart Car con Motor 540 + Servo MG996R Arduino es un producto diseñado para makers que desean construir un vehículo autónomo o semiautónomo. Este kit permite crear un coche inteligente utilizando componentes básicos como el motor 540 y el servo MG996R.
Características
- Chasis de montaje para la construcción de un robot Smart Car
- Incluye motor 540
- Incluye servo MG996R
- Idealmente adecuado para principiantes e intermedios en programación y electrónica
Para qué sirve
Este kit es ideal para construir un vehículo smart car que se mueve en línea recta y utiliza el servo para girar a la derecha o a la izquierda. Es compatible con Arduino.
Tutorial: Cómo usar Kit Chasis Smart Car con Motor 540 y Servo MG996R
El kit de marco DIY para la construcción de un robot smart car es ideal para los makers que desean crear un vehículo autónomo o semiautónomo. Este kit incluye el motor 540 y el servo MG996R, permitiendo a principiantes e intermedios explorar la programación y la electrónica.
Qué necesitas
- Arduino Uno
- Baterías AA x 8
- Conexión USB para Arduino
- Jumpers M/F
- Datos del datasheet
Pasos
- Verifica que todos los elementos del kit estén presentes y en buen estado.
- Conecta el motor 750 a los pines de salida del Arduino, verificando en el datasheet para los detalles específicos.
- Conecta el servo MG996R al bus PWM del Arduino, consultando el datasheet del servo para las informaciones precisas.
- Conecta la batería AA al kit y asegúrate de que esté estable sobre una superficie plana.
- Carga el sketch Arduino proporcionado o crea uno nuevo siguiendo los pasos de programación.
- Verifica la orientación correcta de los conectores para evitar daños.
- Prueba el motor y el servo por separado antes de unirlos al chasis del vehículo.
- Prueba a conducir manualmente la Smart Car con los comandos de Arduino.
Código de ejemplo
// Includi le librerie necessarie
#include <Servo.h>
// Definisci variabili
int motorePin = 9;
Servo servo1;
servo1.attach(10);
void setup() {
pinMode(motorePin, OUTPUT);
servo1.write(90); // Posizione iniziale del servo}
void loop() {digitalWrite(motorePin, HIGH); // Avvia il motore
servo1.write(45); // Muovi il servo a sinistra
delay(2000); // Attendi 2 secondi
servo1.write(135); // Muovi il servo a destra
delay(2000); // Attendi altri 2 secondi
digitalWrite(motorePin, LOW); // Fermare il motore}
Miniproyecto
Construye un vehículo Smart Car que se mueve en línea recta y utiliza el servo para girar a la derecha o a la izquierda.
Errores comunes
- Conexión incorrecta entre Arduino y servomotor
- Posición del servo incorrecta
- Batería descargada
- Programa mal configurado
Accesorios recomendados
- Sensores de distancia (ultrasonidos)
- LCD 16×2 para la visualización
- Controlador remoto Bluetooth
- Kit de impresión 13D para personalizar el chasis
Preguntas frecuentes
¿Cómo puedo controlar el vehículo a distancia?
Utiliza un controlador remoto Bluetooth o otro dispositivo sin cable.
¿Qué sensores se pueden agregar para mejorar la Smart Car?
Sensores de distancia, de luz y de inclinación podrían ser útiles para aumentar sus funciones.
¿Dónde puedo encontrar instrucciones más detalladas?
Consulta el datasheet del kit o visita nuestra página web dedicada a los tutoriales Arduino.
Valoraciones
No hay valoraciones aún.