 DE
 IT Italiano
 EN English
 ES Español
 FR Français
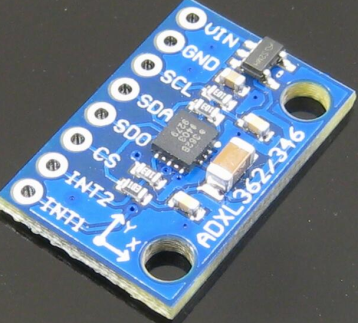
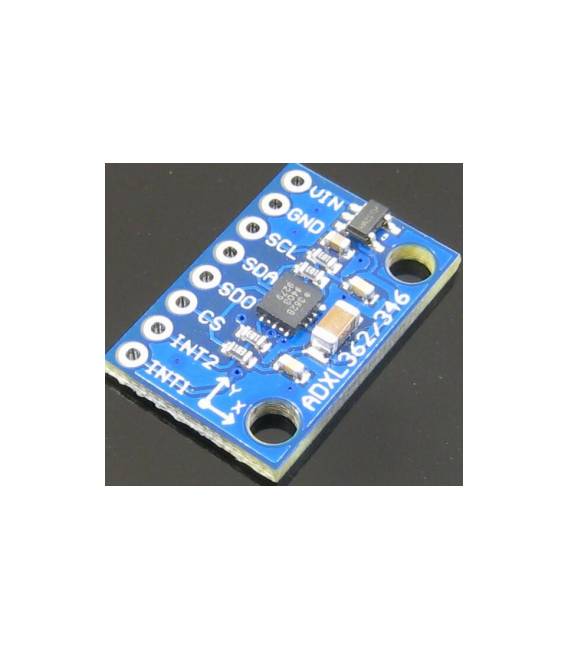
Beschreibung
Was ist das
Das GY-362 ADXL362 ist ein 3-Achsen-Accelerometer-Fühlermodul, das die SPI-Schnittstelle verwendet. Es ist dafür ausgelegt, die Beschleunigung in drei Richtungen (x, y, z) zu messen.
Eigenschaften
- Fühler: ADXL362
- Schnittstelle: SPI
- Messung: 3-Achsen-Beschleunigung (x, y, z)
- SKU: ARD009441
- Preis: 9,32 €
Wofür es dient
Das GY-362 ADXL362-Modul ist nützlich für Roboterprojekte, Bewegungssteuerung und Schwingungsüberwachung. Es kann zum Nachverfolgen der Bewegung eines Roboters, zur Messung der Schwingungen einer Maschine oder zur Steuerung der Beschleunigung eines Fahrzeugs verwendet werden. Es ist mit Arduino und anderen Mikrocontrollern kompatibel, die die SPI-Schnittstelle unterstützen.
Tutorial: Wie man das GY-362 verwendet
Das GY-362 ist ein 3-Achsen-Accelerometer-Fühler, der zum Messen von Schwingungen und Bewegungen verwendet werden kann. Es ist für Roboterprojekte und Bewegungssteuerung nützlich.
Was du brauchst
- GY-362
- Arduino
- Stromversorgungskabel (5V)
- Pull-up-Widerstand (10kΩ)
Schritte
- 1. Montiere den GY-362 auf den Schaltkreis mit einem Prototypenrahmen.
- 2. Verbinde GND des GY-362 mit GND des Arduino.
- 3. Verbinde VCC des GY-362 mit 5V des Arduino.
- 4. Verbinde die SDA-Spur des GY-362 mit einem SPI-Pin des Arduino (AD0).
- 5. Verbinde die SCL-Spur des GY-362 mit einem SPI-Pin des Arduino (AD1).
- 6. Verbinde die INT-Spur des GY-362 mit einem digitalen Pin des Arduino (optional).
- 7. Verbinde den Pull-up-Widerst zwischen SCL und VCC.
- Lade den Beispielcode auf das Arduino.
Beispielcode
```c
#include <Wire.h>

void setup() {
  Wire.begin();
  Serial.begin(9600);
}

void loop() {
  int16_t ax, ay, az;
  Wire.beginTransmission(0x1D);
  Wire.write(0x32);
  Wire.endTransmission();
  Wire.requestFrom(0x1D, 6);
  ax = Wire.read() << 8 | Wire.read();
  ay = Wire.read() << 8 | Wire.read();
  az = Wire.read() << 8 | Wire.read();
  Serial.print("ax: "); Serial.println(ax);
  Serial.print("ay: "); Serial.println(ay);
  Serial.print("az: "); Serial.println(az);
  delay(1000);
}
```
Mini-Projekt
Erstelle ein Bewegungssteuerelement für einen Roboter. Verbinde den GY-362 mit dem Roboter und nutze den Beispielcode, um das Bewegungsverhalten des Roboters basierend auf den Beschleunigungsmessungen zu steuern.
Häufige Fehler
- Vergiss den Pull-up-Widerst anzuschließen.
- Verwende falsche SPI-Pins.
- Initialisiere die Wire-Bibliothek nicht.
- Verwende die falsche Adresse in der I2C-Kommunikation.
Empfohlenes Zubehör
- Arduino Nano
- Widerst 10kΩ
- Prototypenrahmen
- Versorgungskabel
Häufige Fragen
Der Sensor funktioniert nicht, was kann ich tun?
Überprüfe die Verbindungen und überprüfe im Datenblatt, ob die I2C-Adresse korrekt ist.
Welche maximale Abtastrate gibt es?
Überprüfe im Datenblatt, aber es beträgt in der Regel 1600 Hz.
Kann ich eine andere Versorgung als 5V verwenden?
Überprüfe im Datenblatt, aber es funktioniert in der Regel mit 3.3V oder 5V.
Rezensionen
Es gibt noch keine Rezensionen.