 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
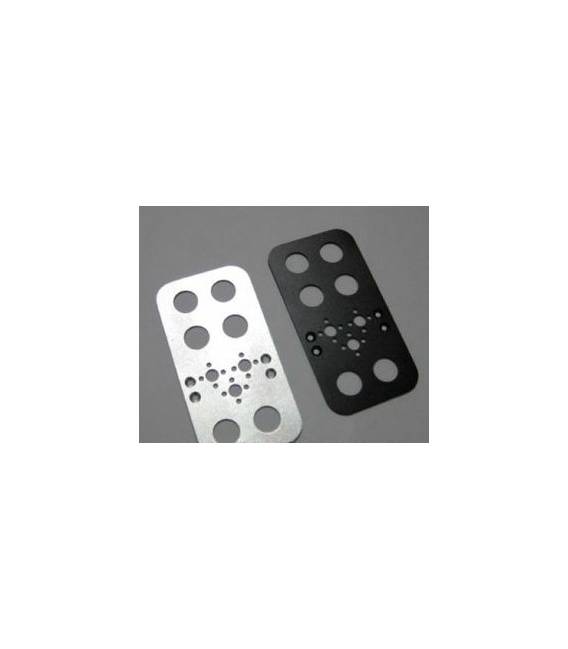
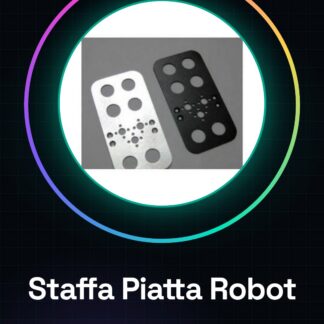
El soporte plano para robots ARD001338 es una estructura diseñada como pie de apoyo para la realización de robots móviles. Este componente ofrece una base estable y flexible para diversos tipos de proyectos mecánicos.
Características
- Sku: ARD001338
- Función precisa de pie de apoyo robótico
- Idealmente utilizada para la creación de bases estables en proyectos robóticos
Para qué sirve
El soporte plano para robots es ideal para principiantes y makers que desean integrar un soporte robusto en sus módulos robóticos. Es particularmente útil cuando se utilizan motores DC para la movilidad sobre superficies planas.
Tutorial: Cómo usar Soporte Plano para Robot – Función Pie de Apoyo
El soporte plano para robot función pie de apoyo es un componente esencial para la realización de robots móviles. Ideal para principiantes y makers que desean crear bases estables para sus proyectos robóticos.
Qué necesitas
- Arduino Uno
- Motores DC
- Conectores
- Resistencias
Pasos
- Verifica las dimensiones de la plancha de enganche para asegurarte de que sea compatible con tu motor y la base del robot.
- Conecta los conectores al motor DC utilizando los cables adecuados.
- Fija la plancha de enganche en la parte inferior del motor o en la base del robot usando pequeños tornillos o pegamento adhesivo.
- Verifica la conexión eléctrica entre el motor y el Arduino para controlar el movimiento de la plancha.
- Configura el sketch de Arduino para gestionar los comandos de inicio y parada del motor.
- Prueba la configuración instalando el robot en un plano liso.
- Optimiza la posición de la plancha de enganche para garantizar la máxima estabilidad durante las pruebas.
- Adapta modificaciones adicionales basadas en las necesidades específicas del proyecto.
Miniproyecto
Creación de un robot simple con dos motores DC y placas de enganche para pies, que puede moverse hacia adelante y atrás sobre una superficie plana.
Errores comunes
- Configurar el carril incorrectamente en relación al peso del robot
- Conexión eléctrica incorrecta entre el motor y el Arduino
- Elegir tamaños de carril incompatibles con las necesidades del proyecto
Accesorios recomendados
- Motores DC 12V
- Tornillos M3
- Conexión JST-XH para alimentación de motores
- Resistencias variables (potenciómetros)
Preguntas frecuentes
¿Cómo puedo asegurar la estabilidad del robot?
Fijar correctamente el carril plano y equilibrar el peso del robot.
¿Cuáles motores son compatibles con este carril?
Motores DC de tamaño adecuado para el carril. Consulta el datasheet para especificaciones precisas.
Valoraciones
No hay valoraciones aún.