 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
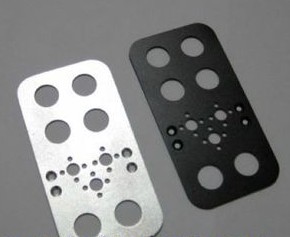
Cos’è Le support de pied plat pour robot ARD001338 est un élément de structure conçu pour servir de pied de robot dans la réalisation de robots mobiles. Ce composant offre une base stable et flexible pour divers projets mécaniques. Caractéristiques Référence : ARD001338 Fonction de pied de robot précis Idéalement utilisé pour la création de bases stables dans les projets robotiques A quoi sert-il Le support de pied plat pour robot est idéal pour les débutants et les makers qui souhaitent intégrer un support robuste dans leurs modules robotiques. Il est particulièrement utile lorsque l’on utilise des moteurs DC pour la mobilité sur surface plane. Tutoriel : Comment utiliser Support de pied plat pour robot – Fonction de pied de robot Le support de pied plat pour robot est un composant essentiel pour la réalisation de robots mobiles. Idéal pour les débutants et les makers qui souhaitent créer des bases stables pour leurs projets robotiques. Ce qu’il vous faut Arduino Uno Moteur DC Connecteurs Résistances Étape 1 : Vérifier les dimensions du support de pied plat pour vous assurer qu’il est compatible avec votre moteur et la base du robot. Étape 2 : Connecter les connecteurs au moteur DC en utilisant les câbles appropriés. Étape 3 : Fixer le support de pied plat au fond du moteur ou sur la base du robot en utilisant de petits vis ou un adhésif. Étape 4 : Vérifier le câblage électrique entre le moteur et l’Arduino pour contrôler le mouvement du support. Étape 5 : Configurer le sketch Arduino pour gérer les commandes de démarrage et d’arrêt du moteur. Étape 6 : Tester la configuration en installant le robot sur un plan plat. Étape 7 : Optimiser la position du support de pied plat pour garantir une stabilité maximale lors des tests. Étape 8 : Adapter d’éventuelles modifications en fonction des besoins spécifiques du projet. Mini-projet Création d’un robot simple avec deux moteurs DC et supports de pied plat, qui peut se déplacer en avant et en arrière sur une surface plane. Erreurs courantes Positionner le support de pied incorrectement par rapport au poids du robot Câblage électrique incorrect entre le moteur et l’Arduino Choisir des dimensions de support de pied incompatibles avec les besoins du projet Accessoires recommandés Moteur DC 12V Vis M3 Connexion JST-XH pour alimentation des moteurs Résistances variables (potentiomètres) Questions fréquentes Comment puis-je assurer la stabilité du robot ? Fixer correctement le support de pied plat et équilibrer le poids du robot. Quels moteurs sont compatibles avec ce support de pied ? Moteur DC de taille appropriée au support de pied. Vérifier le datasheet pour des spécifications précises.
Avis
Il n’y a pas encore d’avis.