 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
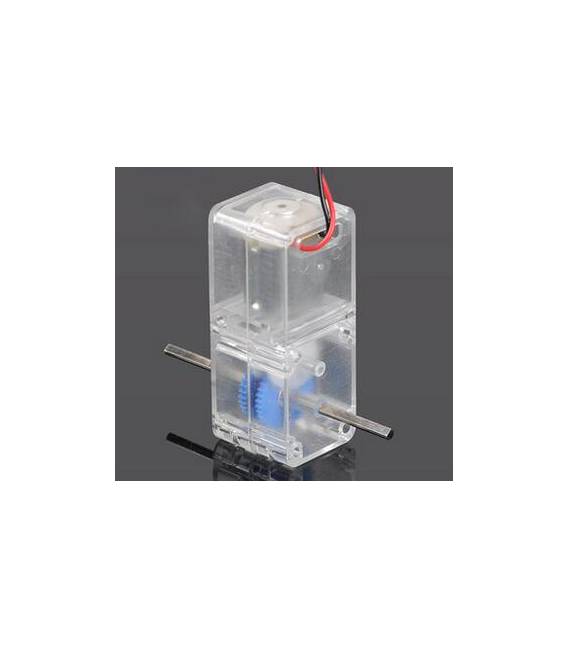
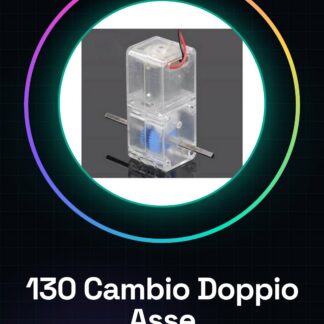
El cambio robot transparente doble eje es un componente mecánico diseñado para ser utilizado en varios tipos de prototipos electrónicos, especialmente aquellos que requieren una precisión mecánica elevada.
Características
- Optimizado para motores DC
- Transparente
- Doble eje
Para qué sirve
Este componente es ideal para proyectos que requieren un movimiento preciso y controlado, como la creación de pequeños robots o mecanismos móviles. Es compatible con varios tipos de motores DC y puede ser utilizado en combinación con Arduino o ESP para el control electrónico.
Tutorial: Cómo usar Cambio Robot Transparente Doble Eje
El cambio robot transparente doble eje es un componente ideal para proyectos que requieren precisión mecánica y control motorístico. Es particularmente útil para los makers principiantes e intermedios que están construyendo prototipos de mecanismos móviles.
Qué necesitas
- Arduino Uno
- Cable USB
- Batería de alimentación
- Controlador de motor
- Conectores
- Herramientas de trabajo
Pasos
- Conecta el controlador de motor al pin correcto del Arduino.
- Verifica la tensión eléctrica en el datasheet del cambio de robot para evitar daños.
- Configura la alimentación del sistema según las especificaciones del cambio de robot.
- Instala las bibliotecas necesarias en Arduino IDE (verifica en el datasheet).
- Escribe el sketch Arduino para controlar el motor a través del controlador.
- Prueba la configuración con un breve código de prueba.
- Optimiza el movimiento del cambio de robot modificando los parámetros del sketch.
- Verifica la eficiencia electrónica de la combinación motor-cambio de robot.
Código de ejemplo
void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  digitalWrite(motorPin, HIGH);
  delay(1000);
  digitalWrite(motorPin, LOW);
  delay(1000);
}
Miniproyecto
Crea un pequeño robot que puede moverse hacia adelante y hacia atrás utilizando el cambio de robot transparente de doble eje para mejorar la precisión del movimiento.
Errores comunes
- No verificar las especificaciones de voltaje en el datasheet.
- Configuración incorrecta del alimentador.
- Elección incorrecta de las bibliotecas Arduino.
- Falta de protección contra picos de corriente.
Accesorios recomendados
- Controlador de motor
- Conexiones electrónicas
- Bisetores
- Fuentes de alimentación
Preguntas frecuentes
¿Cuál es la tensión máxima que puede manejar el cambio de robot?
Revisa el datasheet para obtener las especificaciones de tensión.
¿Cómo puedo controlar el motor con mayor precisión?
Agrega un controlador de motor y optimiza el sketch de Arduino para regular la velocidad y la dirección.
Valoraciones
No hay valoraciones aún.