
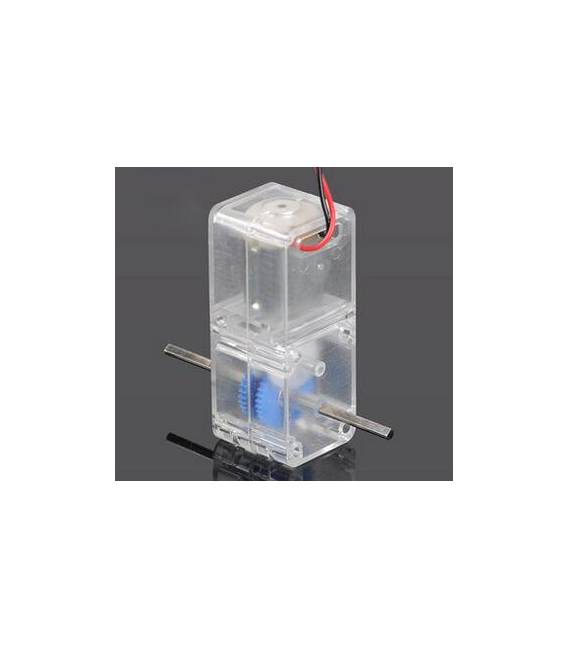

130 cambio robot trasparente doppio asse
Il prezzo originale era: 3,92 €.2,84 €Il prezzo attuale è: 2,84 €. Escluso IVA
130 cambio robot trasparente doppio asse
4 disponibili (ordinabile)
Descrizione
Cos’è
Il 130 cambio robot trasparente doppio asse è un componente meccanico progettato per essere utilizzato in vari tipi di prototipi elettronici, specialmente quelli che richiedono una precisione meccanica elevata.
Caratteristiche
- Ottimizzato per motori DC
- Trasparente
- Doppio asse
A cosa serve
Questo componente è ideale per progetti che richiedono un movimento preciso e controllato, come la creazione di piccoli robot o meccanismi mobili. È compatibile con vari tipi di motori DC e può essere utilizzato in combinazione con Arduino o ESP per il controllo elettronico.
Tutorial: Come usare Cambio Robot Trasparente Doppio Asse
Il cambio robot trasparente doppio asse è un componente ideale per progetti che richiedono precisione meccanica e controllo motoristico. È particolarmente utile per i maker principianti e intermedi che stanno costruendo prototipi di meccanismi mobili.
Cosa serve
- Arduino Uno
- Cavo USB
- Batteria da alimentazione
- Driver del motore
- Connettori
- Strumenti da lavoro
Passi
- Collegare il driver del motore al pin corretto dell’Arduino.
- Verifica la tensione elettrica sul datasheet del cambio robot per evitare danni.
- Configurare l’alimentazione del sistema in base alle specifiche del cambio robot.
- Installa le librerie necessarie su Arduino IDE (verifica sul datasheet).
- Scrivi lo sketch Arduino per controllare il motore tramite il driver.
- Testa la configurazione con un breve codice di prova.
- Ottimizza il movimento del cambio robot modificando i parametri dello sketch.
- Verifica l’efficienza elettronica della combinazione motore-cambio robot.
Codice di esempio
void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  digitalWrite(motorPin, HIGH);
  delay(1000);
  digitalWrite(motorPin, LOW);
  delay(1000);
}
Mini-progetto
Crea un piccolo robot che può muoversi avanti e indietro utilizzando il cambio robot trasparente doppio asse per migliorare la precisione del movimento.
Errori comuni
- Non verificare le specifiche di tensione sul datasheet.
- Configurazione errata dell’alimentatore.
- Scelta sbagliata delle librerie Arduino.
- Mancanza di protezione contro i picchi di corrente.
Accessori consigliati
- Driver del motore
- Connessioni elettroniche
- Bisettores
- Alimentatori
Domande frequenti
Qual è la tensione massima che il cambio robot può gestire?
Verifica sul datasheet per ottenere le specifiche di tensione.
Come posso controllare il motore con più precisione?
Aggiungi un driver del motore e ottimizza lo sketch Arduino per regolare la velocità e la direzione.
Informazioni aggiuntive
| Peso | 32 g |
|---|
Prodotti correlati
-
In offerta!
DIY Staffa Piatta Per Robot Funzione Pianta Piede
Il prezzo originale era: 7,37 €.5,34 €Il prezzo attuale è: 5,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
Adattatore per Modulo Wireless 8 Pin NRF24L01 2,4 Ghz compatibile con Arduino
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
MG90S (misura 9g), ingranaggio metallico inclinazione 14g rispetto alla scatola dello sterzo, versione di aggiornamento SG90
Il prezzo originale era: 6,17 €.4,47 €Il prezzo attuale è: 4,47 €. Escluso IVA Aggiungi al carrello -
In offerta!
Servo motore MG995 55G coppia 13KG ingranaggi in metallo Arduino
Il prezzo originale era: 10,25 €.7,79 €Il prezzo attuale è: 7,79 €. Escluso IVA Aggiungi al carrello