 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
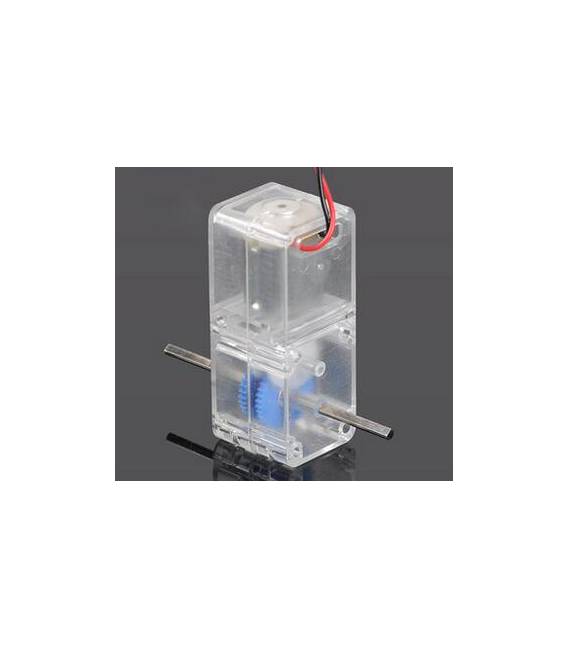
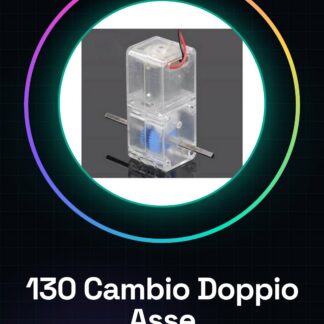
Was ist es? Der 130 Robot-Gangtransmission transparent doppelter Achse ist ein mechanisches Bauteil, das für verschiedene elektronische Prototypen konzipiert ist, insbesondere für solche, die eine hohe mechanische Präzision erfordern.
Eigenschaften Optimiert für DC-Motoren Transparent Doppelter Achsen
Wozu dient es? Dieses Bauteil ist ideal für Projekte, die einen präzisen und kontrollierten Bewegungsablauf erfordern, wie zum Beispiel die Erstellung kleiner Roboter oder beweglicher Mechanismen. Es ist kompatibel mit verschiedenen DC-Motoren und kann in Kombination mit Arduino oder ESP für elektronische Steuerung verwendet werden.
Tutorial: Wie man verwendet Robot-Gangtransmission transparent doppelter Achse Die Robot-Gangtransmission transparent doppelter Achse ist ein Bauteil, das für Projekte mit mechanischer Präzision und motorischer Steuerung ideal ist. Es ist besonders nützlich für Anfänger und Fortgeschrittene, die bewegliche Mechanismenprototypen bauen.
Was benötigt man? Arduino Uno USB-Kabel Stromquelle Motor-Driver Werkzeuge
Schritte Verbinden Sie den Motor-Driver an den richtigen Pin des Arduino. Überprüfen Sie die elektrische Spannung im Datenblatt der Robot-Gangtransmission, um Schäden zu vermeiden. Konfigurieren Sie die Stromversorgung gemäß den Spezifikationen der Robot-Gangtransmission. Installieren Sie die notwendigen Bibliotheken im Arduino IDE (überprüfen Sie im Datenblatt). Schreiben Sie ein Arduino-Sketch, um den Motor über den Driver zu steuern. Testen Sie die Konfiguration mit einem kurzen Testcode. Optimieren Sie die Bewegung der Robot-Gangtransmission, indem Sie die Parameter des Sketches anpassen. Überprüfen Sie die elektronische Effizienz der Motor-Gangtransmission-Kombination.
Beispielcode void setup() { pinMode(motorPin, OUTPUT); } void loop() { digitalWrite(motorPin, HIGH); delay(1000); digitalWrite(motorPin, LOW); delay(1000); }
Mini-Projekt Erstellen Sie einen kleinen Roboter, der vorwärts und rückwärts bewegt werden kann, indem Sie die Robot-Gangtransmission transparent doppelter Achse verwenden, um die Bewegungsgenauigkeit zu verbessern.
Häufige Fehler Nicht überprüfen der Spannungsspezifikationen im Datenblatt. Fehlkonfiguration des Stromversorgers. Falsche Auswahl der Arduino-Bibliotheken. Fehlen von Schutz gegen Stromspitzen.
Empfohlene Zubehör Motor-Driver Elektronische Verbindungen Bimetallische Heizkörper Stromversorgung
Häufig gestellte Fragen Welche maximale Spannung kann die Robot-Gangtransmission verarbeiten? Überprüfen Sie im Datenblatt für die Spannungsspezifikationen. Wie kann ich den Motor mit mehr Präzision steuern? Fügen Sie einen Motor-Driver hinzu und optimieren Sie den Arduino-Sketch, um Geschwindigkeit und Richtung zu regulieren.
Rezensionen
Es gibt noch keine Rezensionen.