 DE
 IT Italiano
 EN English
 ES Español
 FR Français
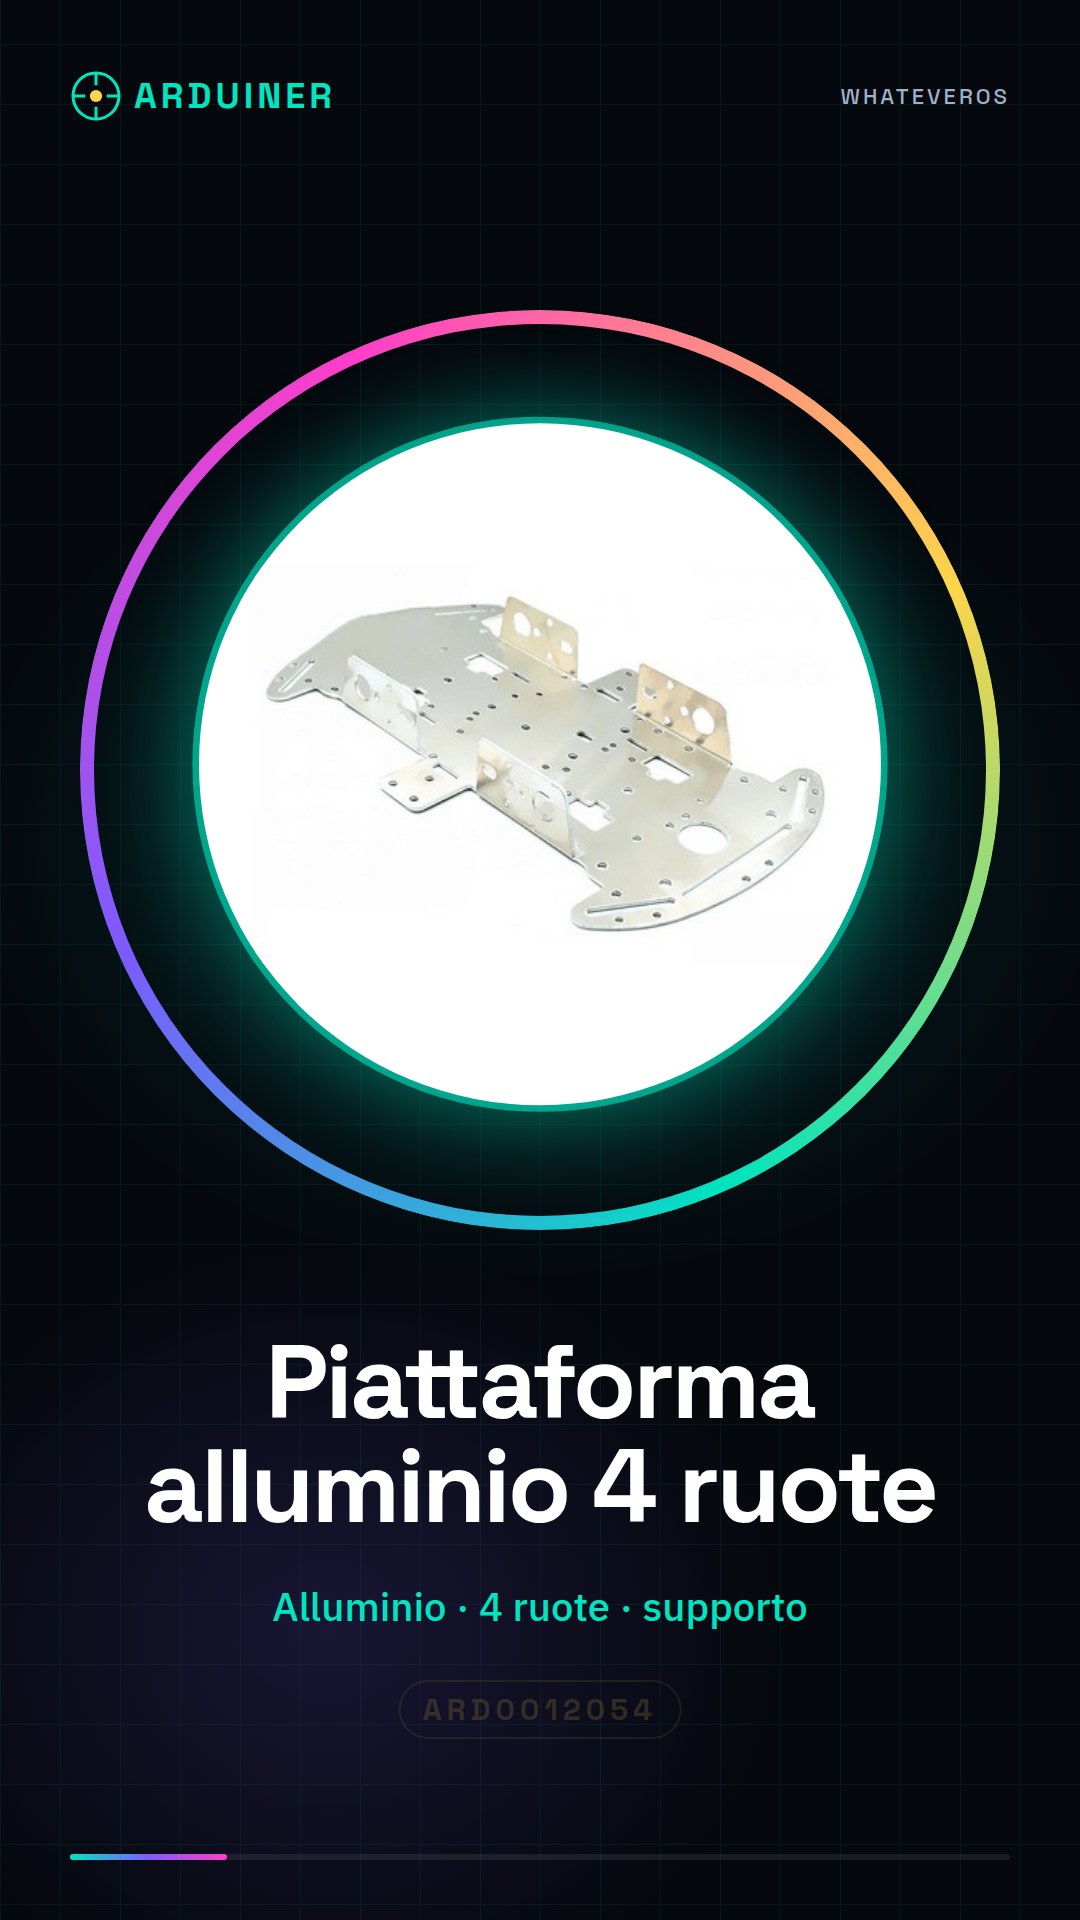
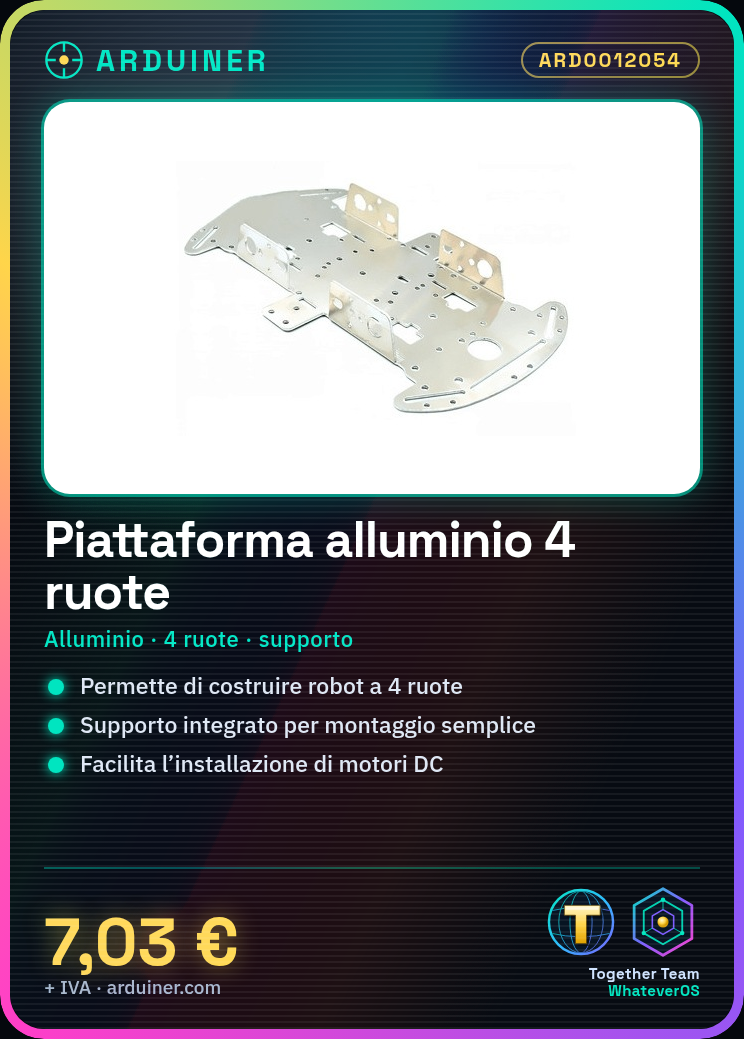
Beschreibung
Was ist das
Metallische Plattform für ein selbst gebautes 4-Rad-Roboterprojekt mit Aufbau. Aus Aluminium gefertigt, ist sie für Projekte zur Automatisierung und roboterähnlichen Prototypen konzipiert.
Eigenschaften
- Material: Aluminium
- Anzahl der Räder: 4
- Integrierter Aufbau
Wofür es dient
Ideal für die Erstellung eines robusten und handlichen robotischen Fahrzeugs. Erlaubt es, ein grundlegendes selbst gebautes Robotersystem mit autonomer Bewegungsfähigkeit zu erstellen. Kann verwendet werden, um den Roboter für die Ausführung eines einfachen geraden oder kreisförmigen Pfades einzurichten.
Anleitung: Wie man die 4-Rad-Roboterplatte aus Aluminium verwendet
Die 4-Rad-Roboterplatte aus Aluminium ist ideal für die Erstellung eines robusten und handlichen robotischen Fahrzeugs. Dieses Bauteil ist ideal für Anfänger und Fortgeschrittene, die ein selbst gebautes Robotersystem erstellen möchten.
Was du brauchst
- Arduino Uno
- DC-Motor
- Motor-Driver
- Akku
Schritte
- Stellen Sie sicher, dass die Plattform sauber und ohne Kratzer oder Schäden ist.
- Installieren Sie die DC-Motoren an den vorgesehenen Positionen auf der Plattform und stellen Sie sicher, dass sie gut befestigt sind.
- Verbinden Sie die Motor-Treiber mit den Motoren und dem Arduino-Mikrocontroller.
- Verbinden Sie die Batterie mit dem Stromversorgungssystem des Roboters.
- Schreiben und laden Sie das Arduino-Sketch, um die Motoren zu steuern.
- Testen Sie die Plattform auf einem ebenen Boden, um sicherzustellen, dass die Motoren korrekt funktionieren.
- Stellen Sie sicher, dass die Sensoren (falls vorhanden) korrekt angeschlossen und konfiguriert sind.
- Personalisieren Sie den Roboter, indem Sie zusätzliche Komponenten wie Distanz-Sensoren oder ein Navigationssystem hinzufügen.
Beispielcode
void setup() {
  // Inizializza i pin di controllo dei motori
}

void loop() {
  // Comandi per muovere i motori
}
Mini-Projekt
Erstellen Sie einen einfachen selbstgemachten Roboter mit autonomer Bewegungsfähigkeit. Stellen Sie den Roboter so ein, dass er eine einfache geradlinige oder kreisförmige Route ausführt.
Häufige Fehler
- Die Motoren sind nicht korrekt an der Plattform befestigt.
- Die Motor-Treiber sind nicht korrekt angeschlossen.
- Die Batterie liefert nicht ausreichende Spannung.
- Das Arduino-Sketch ist nicht korrekt für die Motor-Treiber konfiguriert.
Empfohlenes Zubehör
- Motor-Treiber L298N
- 3S-LiPo-Batterie
- Entfernungssensoren HC-SR04
- Arduino Uno
Häufige Fragen
Wie kann ich die Plattform anpassen?
Du kannst Sensoren, ein Navigationssystem oder weitere elektronische Komponenten hinzufügen.
Welche Batterie empfehlst du für den Roboter?
Eine 3S-LiPo-Batterie eignet sich gut, um eine stabile Spannung zu liefern.
Welche Motoren kann ich verwenden?
Du kannst DC-Motoren verwenden, die mit deinen Motor-Treibern kompatibel sind.
Rezensionen
Es gibt noch keine Rezensionen.