 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
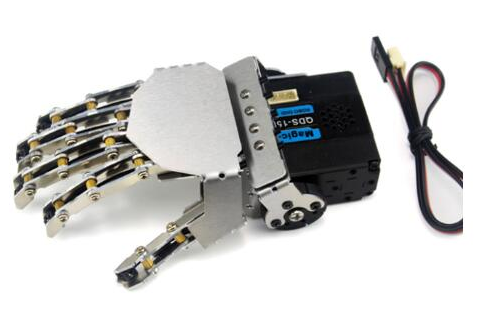
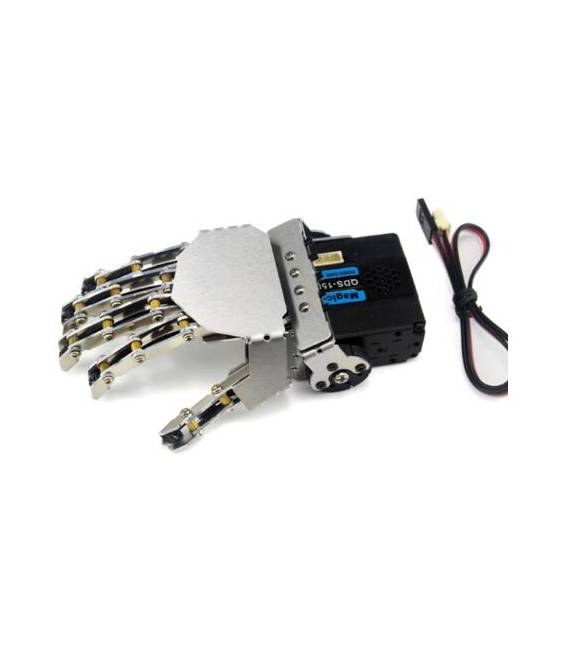
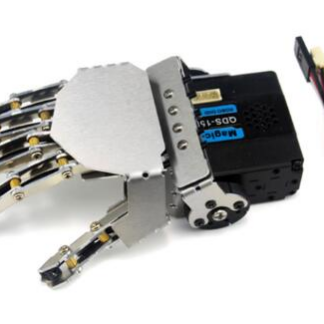
Der rechte Roboterhand mit fünf Fingern ist ein metallschalen Greifarm, ideal für Roboterprojekte und Manipulation. Es ermöglicht es, bionische Hände oder einfache Roboterarme zu erstellen, sowohl für Anfänger als auch für fortgeschrittene Nutzer.
Eigenschaften
- 5 Finger
- Metallmaterialien
- SKU: ARD0010501
- Preis: 76,35 €
Wofür es dient
Die rechte Roboterhand mit fünf Fingern kann verwendet werden, um eine einfache elektromechanische Pinzette zu erstellen, die sich automatisch schließt, wenn die Finger ein Objekt berühren. Sie ist für Arduino-Projekte geeignet und ermöglicht die Automatisierung von Aufgaben und die Manipulation von Elektronikkomponenten.
Tutorial: Wie man die rechte Roboterhand mit fünf Fingern verwendet
Die rechte Roboterhand mit fünf Fingern ist ideal für Roboter- und Manipulation-Projekte. Sie ist für Anfänger und Fortgeschrittene nützlich und ermöglicht es, bionische Hände oder einfache Roboterarme zu erstellen.
Was du brauchst
- Arduino UNO oder kompatibel
- USB-Kabel
- Elektromechanische Pinzette (optional)
- Druck- oder Spannungs-Sensoren (optional)
Schritte
- 1. Installiere das USB-Treiberprogramm für dein Arduino.
- 2. Verbinde das Arduino mit dem Computer.
- 3. Lade den minimalen Code aus der Arduino-Bibliothek herunter.
- 4. Stelle den Code auf das Arduino.
- 5. Verbinde den Robohand mit dem Arduino.
- 6. Überprüfe im Datenblatt die korrekte Stromversorgung.
- 7. Teste die Bewegungen der Finger.
- 8. Füge Drucksensoren hinzu, um die angewendete Kraft zu kontrollieren.
Beispielcode
void loop() {
  for (int i = 0; i < 5; i++) {
    digitalWrite(pins[i], HIGH);
    delay(500);
    digitalWrite(pins[i], LOW);
  }
}
Mini-Projekt
Erstelle eine einfache robotische Pinzette, die sich automatisch schließt, wenn die Finger ein Objekt berühren.
Häufige Fehler
- Verbinde die Stromversorgung nicht korrekt.
- Verwende die falschen Pins für die Bewegungen der Finger.
- Überspringe die Überprüfung der Stromstärke im Datenblatt.
- Teste die Bewegungen nicht vor dem Hinzufügen von Sensoren.
Empfohlenes Zubehör
- Elektromechanische Pinzette
- Drucksensoren
- Kabel für die Verbindung
- 5V Netzteil
Häufige Fragen
Wie kann ich die Position der Finger steuern?
Füge einen Servo für jeden Finger hinzu und steuere die Position mit den Servo-Codes.
Kann ich diese Hand mit einem anderen Mikrocontroller verwenden?
Ja, aber überprüfe die Kompatibilität und den Stromverbrauch im Datenblatt.
Welche Sensoren kann ich verwenden, um die Robohand zu verbessern?
Druck- oder Positionssensoren können die Manipulation verbessern.
Wie kann ich den minimalen Code erhalten?
Lade ihn von der Arduino-Bibliothek oder der Produkt-Dokumentation herunter.
Rezensionen
Es gibt noch keine Rezensionen.