
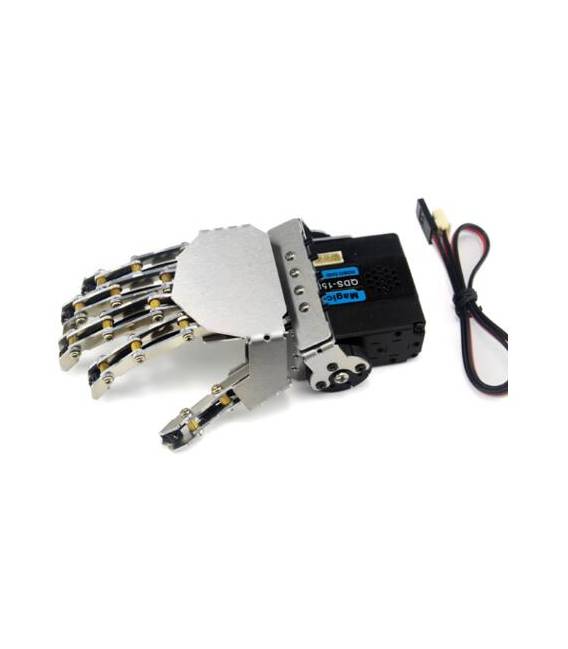

Mano destra Robot a cinque dita / Braccio manipolatore metallico / Mini mano bionica / Braccio robot umanoide / Pinza / Accessor
Il prezzo originale era: 105,37 €.76,35 €Il prezzo attuale è: 76,35 €. Escluso IVA
La mano destra robotica a cinque dita è un accesso necessario per i maker Arduino. Ottima per la manipolazione di componenti e l’automatizzazione dei progetti.
Disponibile su ordinazione
Descrizione
Cos’è
La Mano destra Robot a cinque dita è un braccio manipolatore metallico, ideale per progetti di robotica e manipolazione. Permette di realizzare mani bioniche o braccia robotiche semplici, sia per principianti che per utenti intermedi.
Caratteristiche
- 5 dita
- Materiali metallici
- SKU: ARD0010501
- Prezzo: 76.35 €
A cosa serve
La Mano destra Robot a cinque dita può essere utilizzata per realizzare una semplice pinza robotica che si chiude automaticamente quando le dita toccano un oggetto. È adatta per progetti Arduino, permettendo l’automatizzazione di compiti e la manipolazione di componenti elettronici.
Tutorial: Come usare la Mano destra Robot a cinque dita
La Mano destra Robot a cinque dita è ideale per progetti di robotica e manipolazione. Utile per principianti e intermedi, permette di realizzare mani bioniche o braccia robotiche semplici.
Cosa serve
- Arduino UNO o compatibile
- Cavo USB
- Pinza elettromeccanica (opzionale)
- Sensori di pressione (opzionale)
Passi
- 1. Scarica e installa il driver USB per il tuo Arduino.
- 2. Collega l’Arduino al computer.
- 3. Scarica il codice minimo dalla libreria Arduino.
- 4. Carica il codice sull’Arduino.
- 5. Collega la mano robotica all’Arduino.
- 6. Verifica sul datasheet la corretta alimentazione.
- 7. Testa i movimenti delle dita.
- 8. Aggiungi sensori di pressione per controllare la forza applicata.
Codice di esempio
void loop() {
  for (int i = 0; i < 5; i++) {
    digitalWrite(pins[i], HIGH);
    delay(500);
    digitalWrite(pins[i], LOW);
  }
}
Mini-progetto
Realizza una semplice pinza robotica che si chiude automaticamente quando le dita toccano un oggetto.
Errori comuni
- Non collegare correttamente l’alimentazione.
- Usare i pin sbagliati per i movimenti delle dita.
- Omettere di verificare la corrente sul datasheet.
- Non testare i movimenti prima di aggiungere sensori.
Accessori consigliati
- Pinza elettromeccanica
- Sensori di pressione
- Cavi per collegamento
- Alimentatore 5V
Domande frequenti
Come posso controllare la posizione delle dita?
Aggiungi un servomotore per ogni dito e controlla la posizione con i codici di servomotore.
Posso utilizzare questa mano con un altro microcontroller?
Sì, ma verifica la compatibilità e la corrente sul datasheet.
Quali sensori posso utilizzare per migliorare la mano robotica?
Sensori di pressione o di posizione possono migliorare la manipolazione.
Come posso ottenere il codice minimo?
Scaricalo dalla libreria Arduino o dalla documentazione del prodotto.
Informazioni aggiuntive
| Peso | 50 g |
|---|---|
| Dimensioni | 15,0 × 5,0 × 3,0 cm |
Prodotti correlati
-
In offerta!
Smart car Telaio a due piani
Il prezzo originale era: 22,24 €.16,12 €Il prezzo attuale è: 16,12 €. Escluso IVA Aggiungi al carrello -
In offerta!
Base Telaio Chassis Carro Armato Arduino
Il prezzo originale era: 24,71 €.17,91 €Il prezzo attuale è: 17,91 €. Escluso IVA Aggiungi al carrello -
In offerta!
Telaio Base Rover Robot in Metallo con Cinghie TK002
Il prezzo originale era: 92,88 €.67,30 €Il prezzo attuale è: 67,30 €. Escluso IVA Aggiungi al carrello -
In offerta!
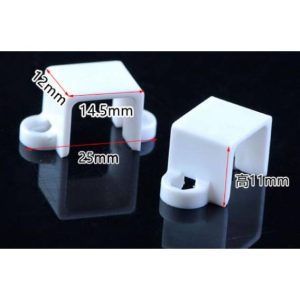
2 Pezzi Supporto Base per motori N20
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello