 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
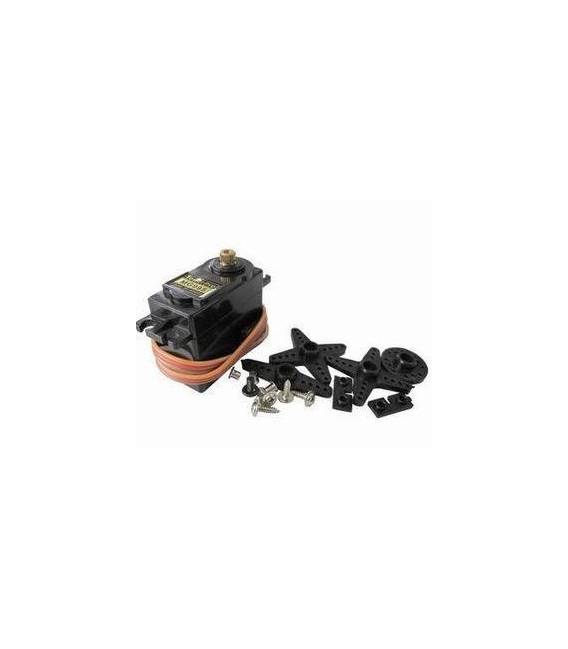
Was ist das? Der 360-Grad MG995 Servomotor ist ein leistungsstarker und präziser Servomotor, ideal für Projekte in Robotik, Mechatronik und 3D-Druck. Dank seiner weiten Bewegungsbreite kann er sich kontinuierlich um 360 Grad drehen und bietet damit eine große Flexibilität für Ihre Projekte.
Eigenschaften:
– Kontinuierliche Drehung um 360 Grad
– SKU: ARD007791
– Typ: Servomotor
Wozu dient es? Der 360-Grad MG995 Servomotor eignet sich hervorragend für Anwendungen, die kontinuierliche Drehungen erfordern, wie zum Beispiel:
– Sicherheitssysteme mit rotierenden Kameras
– Roboter mit gelenkigen Bewegungen
– 3D-Drucker mit Werkzeugbewegung
Kompatibel mit Arduino und ESP-Plattformen.
Tutorial: Wie man den 360-Grad MG995 Servomotor verwendet
Der MG995 Servomotor ist ein leistungsfähiger Servomotor, ideal für Projekte in Robotik und Mechatronik. Mit seiner großen Bewegungsbreite kann er in verschiedenen Anwendungen eingesetzt werden, die kontinuierliche Drehungen erfordern.
Was benötigen Sie:
– Arduino Uno oder kompatibles Board
– USB-Micro-B-Kabel
– Isolierte Pinza
Schritte:
1. Verbinden Sie den Servomotor an Pin 9 des Arduino mit einem geeigneten Verbindungskabel.
2. Öffnen Sie Arduino IDE und installieren Sie die Servo-Bibliothek (falls nicht vorhanden).
3. Laden Sie das bereitgestellte Sketch unter dem folgenden Code hoch, um die Bewegung des Servomotors zu testen.
4. Stellen Sie sicher, dass der Servomotor korrekt auf Befehle des Arduino reagiert.
5. Falls erforderlich, passen Sie die Werte für den Winkel im Sketch an die spezifischen Bedürfnisse Ihres Projekts an.
Beispielsketch:
Servo myservo; // Erstellen Sie ein Servo-Objekt
int pos = 0; // Variablen für den aktuellen Winkel
myservo.attach(9); // Verbinden Sie den Servomotor an Pin 9 des Arduino
void setup() {}
void loop() {
for(pos = 0; pos = 0; pos -= 1) { // Drehen Sie den Servomotor von 180 bis 0 Grad
myservo.write(pos); // Schreiben Sie den aktuellen Winkel auf den Servomotor
delay(15); // Warten Sie 15 ms zwischen jeder Bewegung
}
Mini-Projekt: Erstellen Sie ein Prototyp für ein Sicherheitssystem, das eine Kamera um sich selbst dreht, indem Sie den 360-Grad MG995 Servomotor verwenden.
Häufige Fehler:
– Überprüfen Sie die zugeführte Spannung (siehe Datenblatt).
– Überprüfen Sie die Verbindungen zwischen Arduino und Servomotor.
– Stellen Sie sicher, dass die Servo-Bibliothek korrekt in Arduino IDE installiert ist.
– Passen Sie die Werte für den Winkel im Sketch an die spezifischen Bedürfnisse des Projekts an.
Empfohlene Zubehör:
– Arduino Uno
– Verbindungs-Kit JST
– 3D-Druckunterstützung
Rezensionen
Es gibt noch keine Rezensionen.