 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
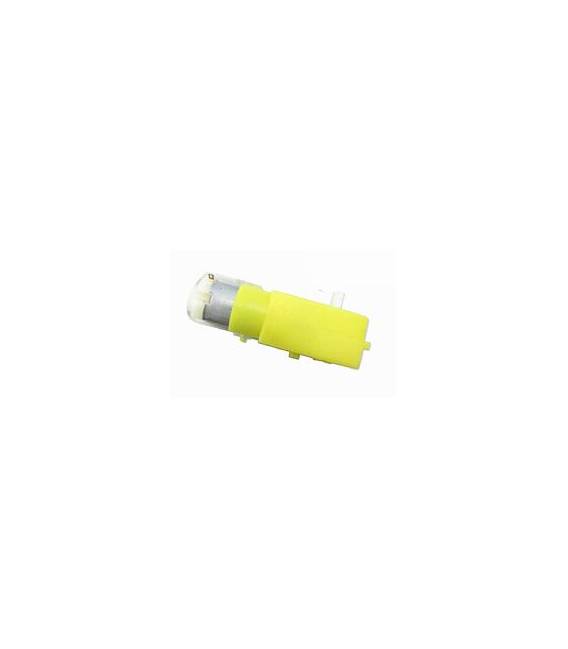
Der DC3-6V Einzelachse Getriebe Motor mit Verhältnis 1:48 ist ein elektronisches Bauteil, ideal für Projekte in der Robotik, Modellbau und kleinen Elektrofahrzeugen wie dem TT Smart Car. Dieser Motor bietet ein Verhältnis, das eine höhere Drehmoment-Zu-Vergleichsgeschwindigkeit-Gewinnung ermöglicht.
Eigenschaften
- Betriebsspannung: DC3-6V
- Getriebeverhältnis: 1:48
Wofür es dient
Dieser Getriebemotor eignet sich zur Herstellung von smarten Automobilen, Drohnen und anderen kleinen Elektrofahrzeugen. Er kann auf eine leichte Plastikbasis montiert und mit Sensoren integriert werden, um Funktionen wie autonome Navigation zu implementieren. Er ist besonders nützlich für Anfänger und Fortgeschrittene, die kontrolliertes Bewegen in ihre Geräte einfügen möchten.
Tutorial: Wie man den DC 3-6V Getriebemotor mit Verhältnis 1:48 verwendet
Dieser Getriebe-Motor ist ideal für Roboter-Projekte und niedrigenergetische Modelle wie Mini-Autos und Drohnen. Er wird Anfänger und Fortgeschrittene im Maker-Bereich dabei unterstützen, kontrollierten Bewegungen zu ihren Geräten hinzuzufügen.
Was du brauchst
- Arduino Uno
- Batterie 3-6V
- Verbindungs-Kabel
- Montage-Platte
Schritte
- Verbinde die beiden Terminals des Getriebe-Motors an ein Paar PWM-Pins des Arduino.
- Lade und entlade das bereitgestellte Arduino-Sketch, um den Motor zu steuern.
- Stelle sicher, dass die Spannung der Batterie zwischen 3V und 6V liegt, wie in der Motor-Dokumentation angegeben.
- Montiere den Getriebe-Motor auf einer stabilen Basis mit geeigneten Halterungen oder Schrauben.
- Verbinde die Verbindungs-Kabel zwischen Arduino, Batterie und Getriebe-Motor.
- Überprüfe vor dem Einschalten des Systems auf Kurzschlüsse.
- Passt das Sketch an, um die Geschwindigkeit des Motors im Einklang mit den Anforderungen des Projekts zu regulieren.
- Testen Sie das gesamte System, um sicherzustellen, dass alles korrekt funktioniert.
Beispielcode
void setup() {
  pinMode(9, OUTPUT);
pinMode(10, OUTPUT);
}

void loop() {
analogWrite(9, 255);
analogWrite(10, 180);
delay(3000);
analogWrite(9, 0);
analogWrite(10, 0);
}
Mini-Projekt
Bauen Sie ein smartes Modellauto: Montieren Sie den getriebemotor auf eine leichte Plastikbasis und fügen Sie Sensoren für autonome Navigation hinzu.
Häufige Fehler
- Falsche Kabelverbindungen
- Überschreitet oder erreicht nicht die Spannungsgrenzen des Motors
- Falsche Sketch-Einstellungen
- Unstabile Montage, die Vibrationen und Schwingungen verursacht
Empfohlenes Zubehör
- 3,7V LiPo-Batterie
- L298N-Modul für Motorsteuerung
- Entfernungssensoren HC-SR04
- Arduino Uno Basis-Kit
Häufige Fragen
Wie leistungsstark ist dieser Motor?
Überprüfen Sie im Produkt-Datenblatt den genauen Wert für die maximale Stromstärke.
Kann ich eine andere Spannung verwenden?
Nein, es sollte zwischen 3V und 6V liegen, wie vom Motor angegeben.
Welche Pins auf dem Arduino muss ich verwenden?
Sie können jeden PWM-Pin des Arduino verwenden, um den Motor zu steuern.
Rezensionen
Es gibt noch keine Rezensionen.