 IT
 EN English
 ES Español
 FR Français
 DE Deutsch
Descrizione
Cos’è
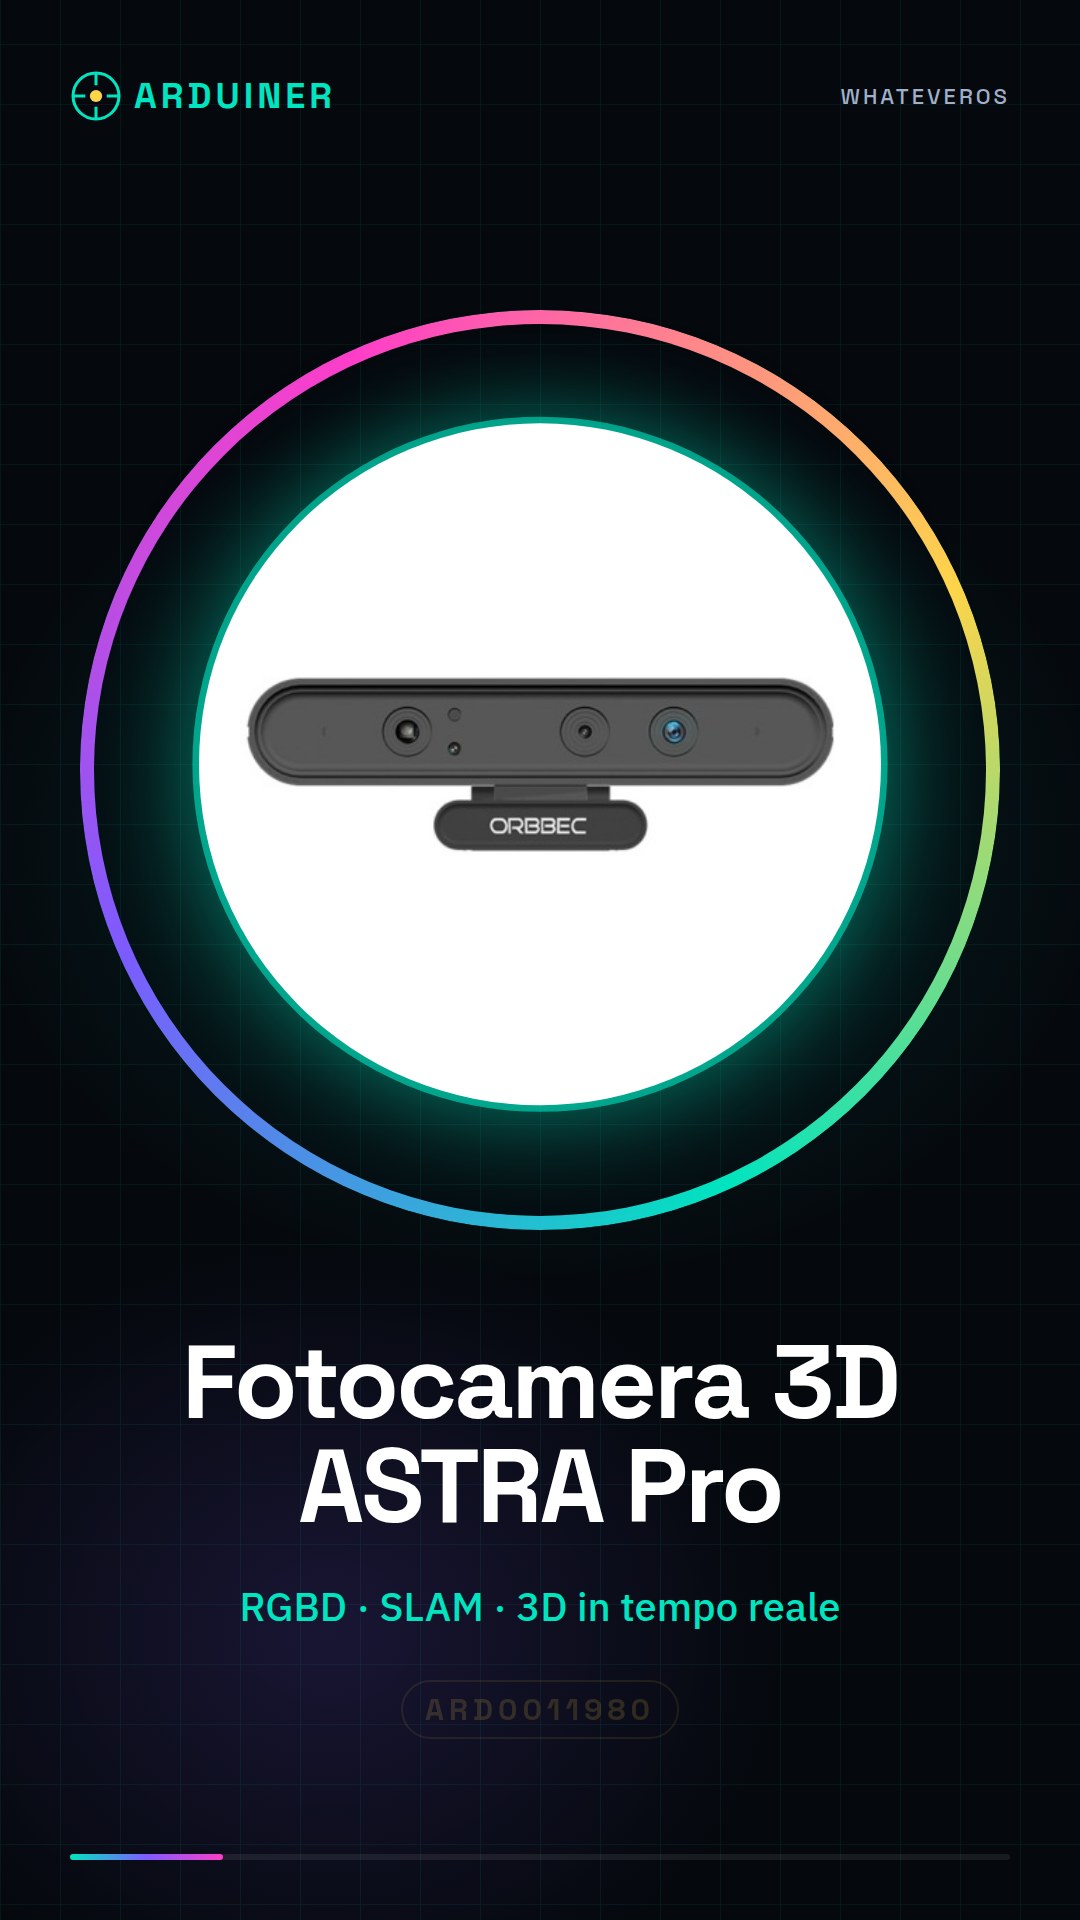
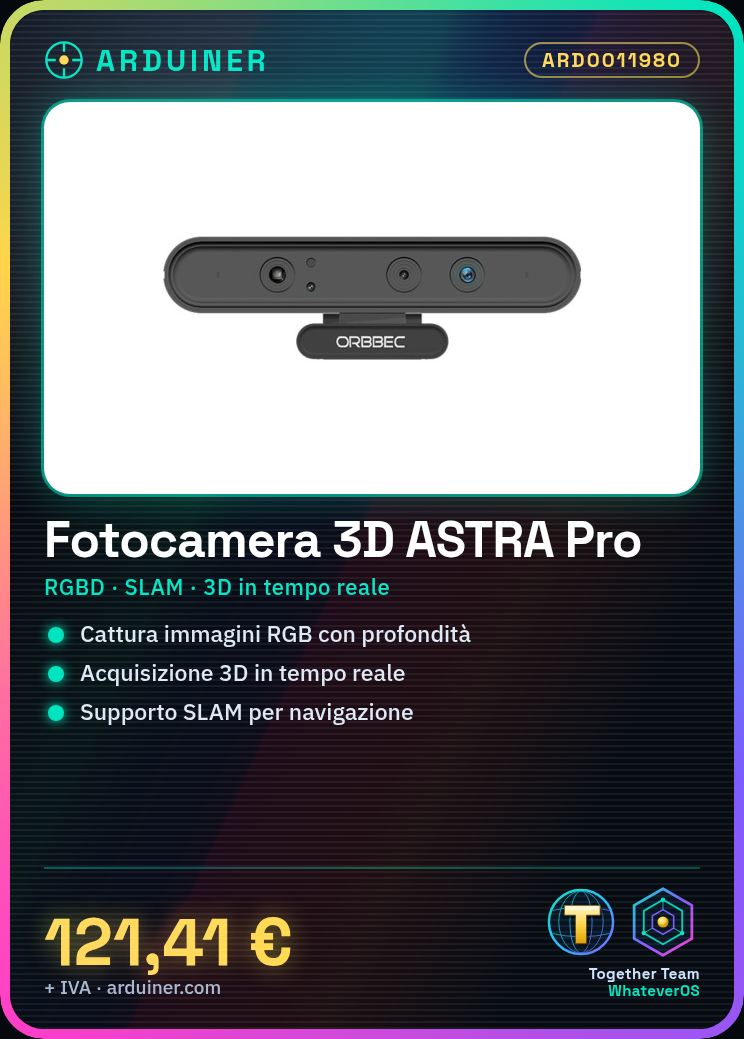
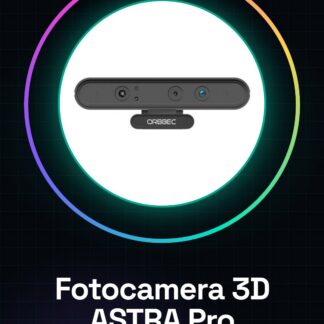
La Fotocamera 3D ASTRA Pro RGBD Depth Camera SLAM è un sensore 3D ad alta precisione progettato per acquisire dati 3D in tempo reale. Offre una combinazione di immagini RGB e dati di profondità, consentendo di creare rappresentazioni tridimensionali accurate dell’ambiente circostante.
Caratteristiche
- Tecnologia RGBD
- Sensore 3D ad alta precisione
- Supporto SLAM (Simultaneous Localization and Mapping)
- Acquisizione dati 3D in tempo reale
A cosa serve
La fotocamera ASTRA Pro è ideale per progetti di realtà aumentata, robotica e sistemi di navigazione autonomi. Può essere utilizzata per creare mappe 3D di ambienti, tracciare oggetti in movimento e sviluppare applicazioni di interazione uomo-macchina immersive. La compatibilità con Arduino e ESP potrebbe essere verificata sul datasheet.
Tutorial: Come usare la Fotocamera 3D ASTRA Pro RGBD Depth Camera SLAM
La Fotocamera 3D ASTRA Pro RGBD Depth Camera SLAM è un dispositivo avanzato che consente di acquisire dati 3D in tempo reale, ideale per progetti di realtà aumentata, robotica e sistemi di navigazione autonomi. Questo tutorial ti guiderà attraverso l’installazione e la configurazione del dispositivo.
Cosa serve
- Computer con sistema operativo Linux, macOS o Windows
- Cavo USB Type-C
- Software di supporto (verifica sul datasheet per la versione corrente)
- Arduino o microcontrollore compatibile (opzionale)
- Driver e librerie software (verifica sul datasheet)
Passi
- Connettere la fotocamera ASTRA Pro a un computer tramite cavo USB Type-C
- Installare i driver e le librerie necessarie (verifica sul datasheet)
- Configurare il software di supporto per la fotocamera ASTRA Pro
- Verificare la connettività elettronica tra la fotocamera e il computer
- Acquisire i primi dati 3D dalla fotocamera ASTRA Pro
- Configurare l’ambiente di sviluppo per l’utilizzo della fotocamera
- Sviluppare un semplice sketch Arduino per ricevere dati dalla fotocamera (se necessario)
- Testare il sistema completo con un semplice progetto di navigazione SLAM
Codice di esempio
Se il dispositivo è utilizzato con Arduino, un semplice sketch per iniziare potrebbe essere:

```cpp
#include <RGBD.h>

RGBD rgbd;

void setup() {
  rgbd.begin();
}

void loop() {
  // Acquisisci dati 3D e RGB
}
```

Verifica sul datasheet per la configurazione esatta.
Mini-progetto
Crea un sistema di navigazione autonomo in 30 minuti utilizzando la fotocamera ASTRA Pro per acquisire dati 3D e un Arduino per gestire il movimento del robot.
Errori comuni
- Problemi di connettività tra la fotocamera e il computer
- Manca la configurazione corretta del software di supporto
- Problemi di sincronizzazione tra la fotocamera e il microcontrollore
- Manca la configurazione del sistema di sviluppo per l’utilizzo della fotocamera
Accessori consigliati
- Arduino Uno
- Microcontrollore compatibile con Linux
- Kit di sviluppo per SLAM
- Cavo USB Type-C
Domande frequenti
Quali piattaforme software sono supportate?
Linux, macOS e Windows (verifica sul datasheet per la versione corrente)
Quanto tempo impiega l’installazione?
L’installazione può richiedere da 15 a 30 minuti (verifica sul datasheet per dettagli aggiuntivi)
Come posso ottenere supporto tecnico?
Contatta il supporto tecnico del produttore o visita il forum ufficiale del progetto ASTRA Pro
Recensioni
Ancora non ci sono recensioni.