 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
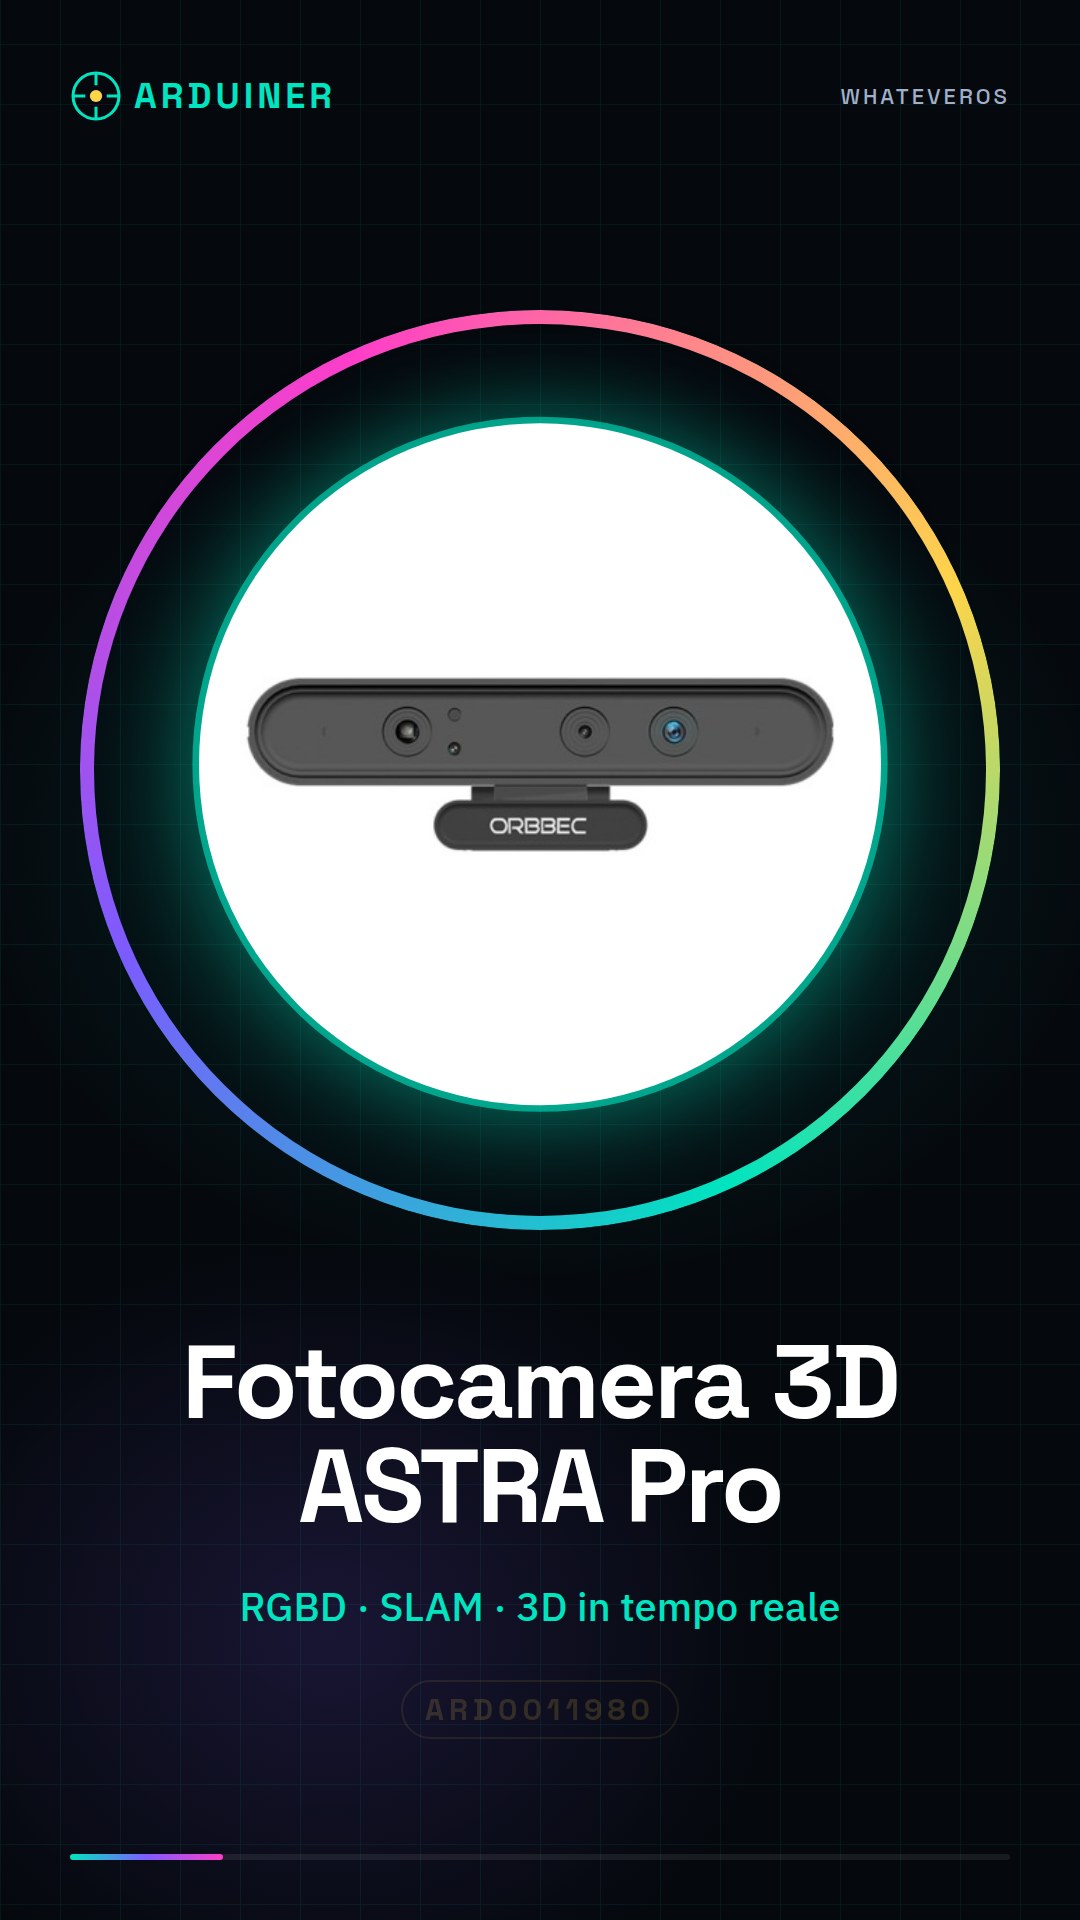
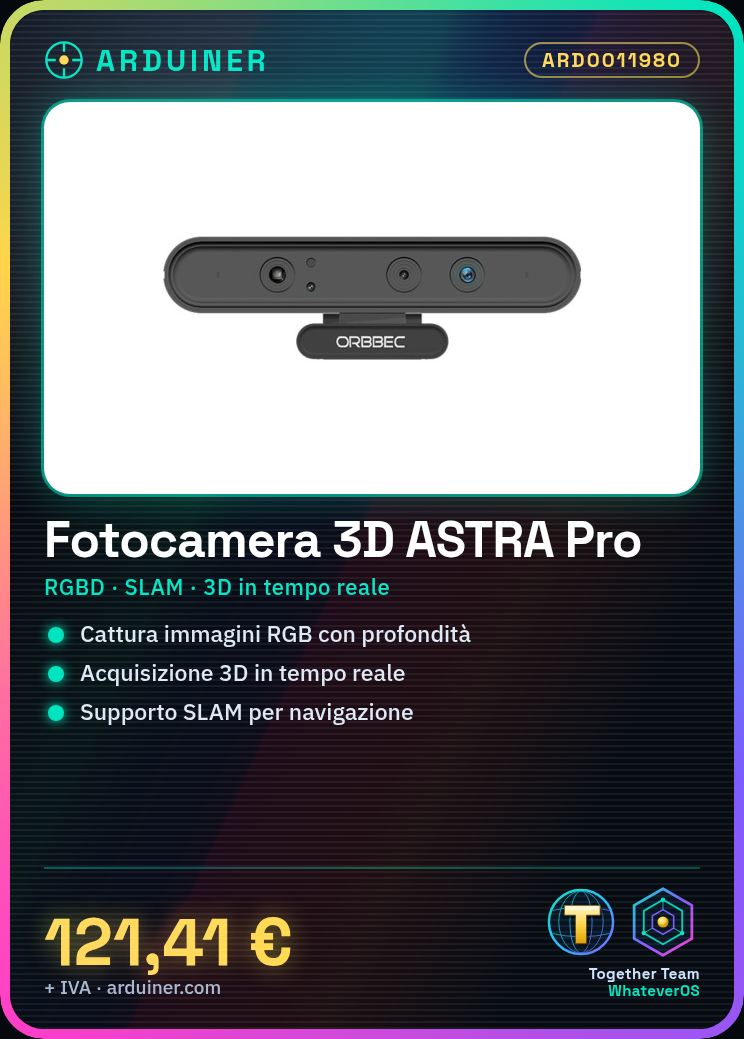
Was ist eine 3D Somatosensorische Kamera ASTRA Pro RGBD Depth Camera SLAM? Die 3D Somatosensorische Kamera ASTRA Pro RGBD Depth Camera SLAM ist ein hochpräziser 3D-Sensor, der in Echtzeit 3D-Daten sammelt. Sie kombiniert RGB-Bilder und Tiefeindaten, um genaue dreidimensionale Darstellungen der Umgebung zu erstellen.
Technische Merkmale:
– Technologie RGBD
– Hochpräziser 3D-Sensor
– SLAM-Unterstützung (Simultaneous Localization and Mapping)
– Echtzeit-Akquisition von 3D-Daten
Wozu dient die Kamera?
Die Kamera ASTRA Pro ist ideal für Projekte in der Augmented Reality, Robotik und autonomer Navigation. Sie kann 3D-Modelle von Räumen erstellen, bewegende Objekte verfolgen und immersive Mensch-Maschine-Interaktionsanwendungen entwickeln. Die Kompatibilität mit Arduino und ESP kann im Datenblatt überprüft werden.
Tutorial: Wie man die 3D Somatosensorische Kamera ASTRA Pro RGBD Depth Camera SLAM verwendet. Die 3D Somatosensorische Kamera ASTRA Pro RGBD Depth Camera SLAM ist ein fortgeschrittenes Gerät, das Echtzeit-Akquisition von 3D-Daten ermöglicht, ideal für Projekte in der Augmented Reality, Robotik und autonomer Navigation. Dieses Tutorial führt Sie durch die Installation und Konfiguration des Geräts.
Was benötigen Sie?
– Computer mit Linux, macOS oder Windows
– USB-C-Kabel
– Unterstützungssoftware (aktuelle Version im Datenblatt überprüfen)
– Kompatibles Arduino oder Mikrocontroller (optional)
– Softwaretreiber und -bibliotheken (im Datenblatt überprüfen)
Schritte:
1. Verbinden Sie die Kamera ASTRA Pro mit dem Computer über USB-C-Kabel.
2. Installieren Sie die notwendigen Treiber und Bibliotheken (im Datenblatt überprüfen).
3. Konfigurieren Sie die Unterstützungssoftware für die Kamera ASTRA Pro.
4. Überprüfen Sie die elektronische Verbindung zwischen der Kamera und dem Computer.
5. Sammeln Sie die ersten 3D-Daten von der Kamera ASTRA Pro.
6. Konfigurieren Sie das Entwicklungsumfeld für die Nutzung der Kamera.
7. Entwickeln Sie ein einfaches Arduino-Sketch, um Daten von der Kamera zu empfangen (falls erforderlich).
8. Testen Sie das vollständige System mit einem einfachen SLAM-Navigationsprojekt.
Beispielsketch: Wenn das Gerät mit Arduino verwendet wird, kann ein einfaches Sketch wie folgt beginnen:
„`cpp
#include
RGBD rgbd;
void setup() {
rgbd.begin();
}
void loop() {
// 3D-Daten und RGB-Bilder sammeln
}
„`
Überprüfen Sie im Datenblatt für die genaue Konfiguration.
Mini-Projekt: Erstellen Sie ein autonomes Navigationssystem in 30 Minuten, indem Sie die Kamera ASTRA Pro verwenden, um 3D-Daten zu sammeln und Arduino, um den Roboter zu steuern.
Häufige Fehler:
– Probleme mit der Verbindung zwischen Kamera und Computer
– Fehlende korrekte Softwarekonfiguration
– Probleme mit der Synchronisation zwischen Kamera und Mikrocontroller
– Fehlende Konfiguration des Entwicklungsumfelds für die Kamera
Empfohlene Zubehör:
– Arduino Uno
– Kompatibles Mikrocontroller-System für Linux
– SLAM-Entwicklungskit
– USB-C-Kabel
Häufig gestellte Fragen:
– Welche Softwareplattformen werden unterstützt? Linux, macOS und Windows (aktuelle Version im Datenblatt überprüfen)
– Wie lange dauert die Installation? Die Installation kann 15 bis 30 Minuten dauern (weitere Details im Datenblatt überprüfen)
– Wo kann ich technische Unterstützung erhalten? Kontaktieren Sie den Hersteller-Service oder besuchen Sie das offizielle Projektforum ASTRA Pro.

Rezensionen
Es gibt noch keine Rezensionen.