 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
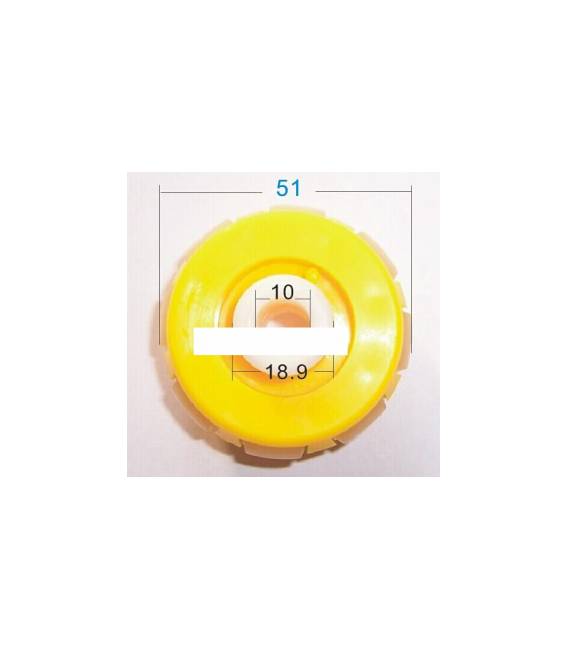
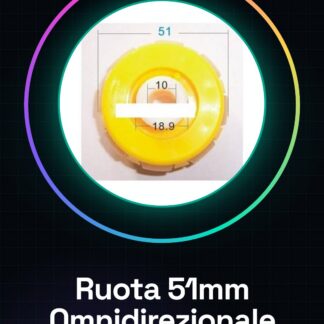
La roue omnidirectionnelle de 51mm est un composant essentiel pour les projets de robotique et de smart car. Cette roue permet des mouvements libres dans toutes les directions sans avoir besoin de tourner, la rendant idéale pour les débutants et les makers plus expérimentés. Caractéristiques : Diamètre : 51mm Idéalement adaptée à la Smart Car, aux Robots et aux rover. À quoi sert-elle ? La roue omnidirectionnelle de 51mm est idéale pour créer des robots ou des véhicules smart car qui peuvent se déplacer dans toutes les directions sans tourner. Elle peut être utilisée avec divers projets d’électronique et de robotique, compatibles avec Arduino et ESP. Tutoriel : Comment utiliser la roue omnidirectionnelle de 51mm La roue omnidirectionnelle de 51mm est idéale pour les projets de robotique et de smart car qui nécessitent des mouvements dans toutes les directions sans avoir besoin de tourner. Idéale pour les débutants et les makers plus expérimentés, cette roue offre une solution simple mais efficace pour la mobilité de votre projet. Ce dont vous avez besoin : Arduino Uno Connexion au moteur Moteur DC Étape Vérifiez la compatibilité de votre smart car ou robot avec la roue de 51mm. Connectez le moteur à la base de la roue en suivant les instructions du produit. Connectez le moteur à l’Arduino en utilisant les broches PWM pour un contrôle précis. Téléchargez et chargez un sketch Arduino qui gère la direction et la vitesse du moteur. Testez l’assemblage avec un court cycle de mouvement avant, arrière et en diagonale. Optimisez le sketch pour améliorer les performances de la roue omnidirectionnelle. Testez le fonctionnement de la roue dans différents scénarios (par exemple, sur des sols différents). Documentez les résultats et modifiez le projet si nécessaire. Mini-projet Créez un robot qui peut se déplacer dans toutes les directions sans tourner, en utilisant la roue omnidirectionnelle de 51mm. Essayez de programmer une route complexe pour tester le mouvement. Erreurs courantes Ne vérifiez pas la compatibilité de la roue avec le projet avant. Connexion incorrecte entre le moteur et l’Arduino qui cause des dommages. Manque d’optimisation du sketch, rendant l’exécution inefficace. Sous-estimation des performances sur des sols différents. Accessoires recommandés Moteur DC pour robot Arduino Uno Connexion au moteur Capteurs de mouvement Questions fréquentes Cette roue est-elle compatible avec Arduino ? Oui, la roue peut être facilement intégrée avec Arduino en utilisant un moteur et les broches PWM. Quel est le diamètre exact de la roue ? Vérifiez le datasheet pour obtenir l’information précise.
Avis
Il n’y a pas encore d’avis.