 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
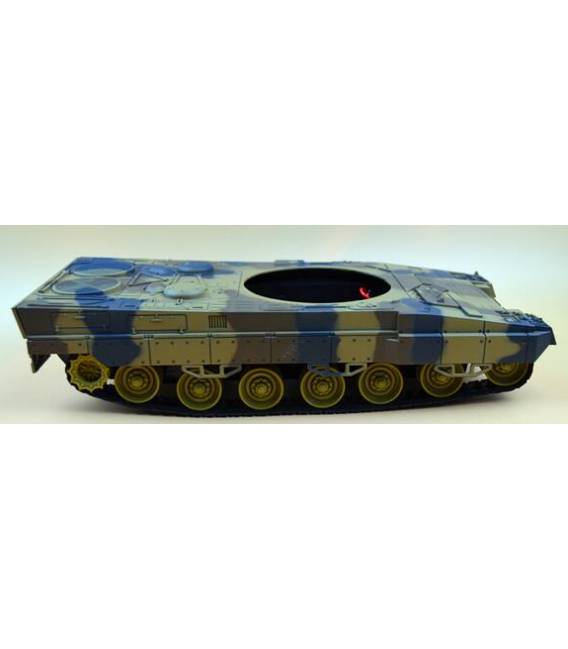
Qu’est-ce que le Châssis DIY Robot Char d’Assaut Arduino ? Le Châssis DIY Robot Char d’Assaut Arduino est un kit complet qui permet aux makers de construire un char robotisé. Ce châssis offre une base solide et modulaire pour des projets de robotique avancée. Caractéristiques Idéalement adapté aux projets Arduino Boîte : ARD006446 À quoi sert-il ? Ils servent à créer un robot qui peut éviter les obstacles. On peut connecter des capteurs de distance au châssis et écrire un sketch Arduino pour le faire tourner afin d’éviter les obstacles. Tutoriel : Comment utiliser le Châssis DIY Robot Char d’Assaut Arduino Le châssis DIY Robot Char d’Assaut est idéal pour les makers qui souhaitent créer un véhicule robotique autonome ou à distance. Ce kit offre une base solide et modulaire pour des projets de robotique. Qu’est-ce qui est nécessaire ? Arduino Uno Batterie LiPo 3S Motors DC avec réducteur Capteurs de distance Étape 1 : Assemblez le châssis en suivant les instructions fournies dans le kit. Assurez-vous que toutes les pièces sont bien fixées. Étape 2 : Connectez les moteurs DC aux broches PWM de l’Arduino et assurez-vous que la polarité est correcte. Étape 3 : Connectez les capteurs de distance à l’Arduino pour permettre au robot d’éviter les obstacles. Étape 4 : Installez le logiciel nécessaire sur l’ordinateur connecté à l’Arduino. Étape 5 : Vérifiez les spécifications sur les datasheets des composants. Étape 6 : Écrivez un sketch Arduino qui contrôle les moteurs et lit les valeurs des capteurs. Étape 7 : Testez le robot dans un environnement sûr pour vérifier la fonctionnalité correcte de tous les éléments. Étape 8 : Configurez éventuellement des modules supplémentaires tels que des systèmes de navigation ou de communication à distance. Étape 9 : Personnalisez l’apparence du char avec des matériaux protecteurs et décoratifs. Mini-projet Réalisez un robot qui évite les obstacles. Connectez deux capteurs de distance au châssis, écrivez un sketch Arduino pour le faire tourner afin d’éviter les obstacles. Erreurs courantes Mauvaise configuration de la polarité des moteurs Mauvais câblage du capteur de distance Configuration incorrecte de l’Arduino Accessoires recommandés Batterie LiPo 3S avec protection Moteur DC avec réducteur Capteurs de distance HC-SR04 Module Wi-Fi ESP8266 pour le contrôle à distance Questions fréquentes Quelle est la tension maximale recommandée pour les moteurs ? Vérifiez le datasheet du module moteurs. Puis-je ajouter un système de navigation GPS au char ? Oui, utilisez un module GPS comme Neo-6M et intégrez-le avec l’Arduino.
Avis
Il n’y a pas encore d’avis.