 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
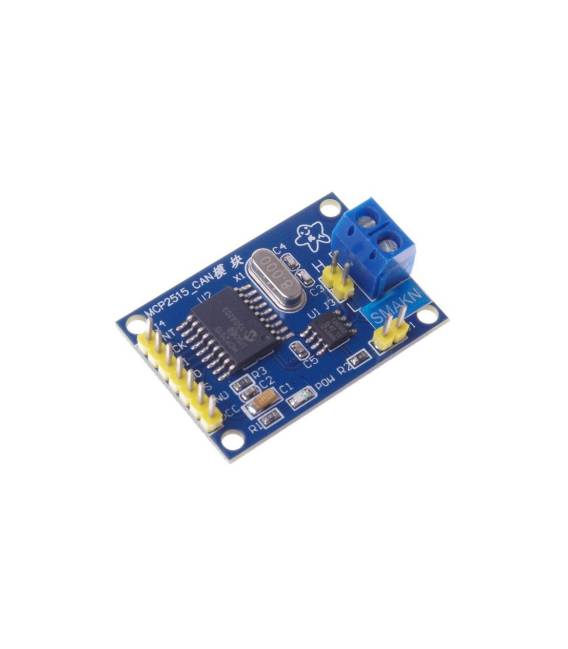
El módulo MCP2515 CAN Bus incluye el receptor TJA1050 y funciona con el protocolo SPI. Es un componente esencial para enviar y recibir datos en redes CAN.
Características
- Contiene el microcontrolador MCP2515
- Incluye el receptor TJA1050
- Protocolo de comunicación SPI
- SKU: ARD006380
- Precio: 5,84 €
Para qué sirve
El módulo MCP2515 CAN Bus permite gestionar el protocolo CAN (Controller Area Network) muy utilizado en aplicaciones automotrices e industriales. Puede conectarse a un microcontrolador como Arduino para la gestión de redes CAN.
Tutorial: Cómo usar el módulo MCP2515 CAN Bus
El módulo MCP2515 CAN Bus es un componente esencial para quien desee enviar y recibir datos en redes CAN. Este módulo, conectado a un microcontrolador como Arduino, permite gestionar el protocolo CAN (Controller Area Network) que es muy utilizado en aplicaciones automotrices e industriales.
Qué necesitas
- Arduino Uno o compatible
- Cable USB para conectar el Arduino al ordenador
- Protoboard
- Conexión CAN
Pasos
- Conecta el módulo MCP2515 a un Arduino Uno utilizando los pines SPI correspondientes (MISO, MOSI, SCK, SS) y VCC/GND.
- Verifica la configuración de los pines del módulo MCP2515 en base al datasheet para garantizar que todos los conectores sean correctos.
- Instala la biblioteca CAN Bus SPI (o similar) en tu IDE Arduino. Puedes encontrarla en GitHub o otros repositorios de código abierto.
- Carga el sketch de ejemplo proporcionado por la biblioteca en tu Arduino para probar la conexión y el envío/recepción de datos CAN.
- Configura el módulo MCP2515 a través de los comandos SPI especificados en el datasheet del componente.
- Verifica que las configuraciones de velocidad de bits (bitrate) sean correctas en base a las necesidades de comunicación CAN de tu proyecto.
- Si es necesario, añade un circuito para la protección ESD electrónica a los pines CAN del módulo MCP2515.
- Prueba el funcionamiento completo con otros dispositivos que soportan el protocolo CAN.
Código de ejemplo
// Includi il librario CAN Bus SPI
#include <CAN.h>
// Configura il canale CAN e inizializza il modulo MCP2515
void setup() {
can.begin();
can.setBitrate(CAN_500KBPS);
}

void loop() {
can.sendMsgBuf((uint8_t *)
Valoraciones
No hay valoraciones aún.