 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
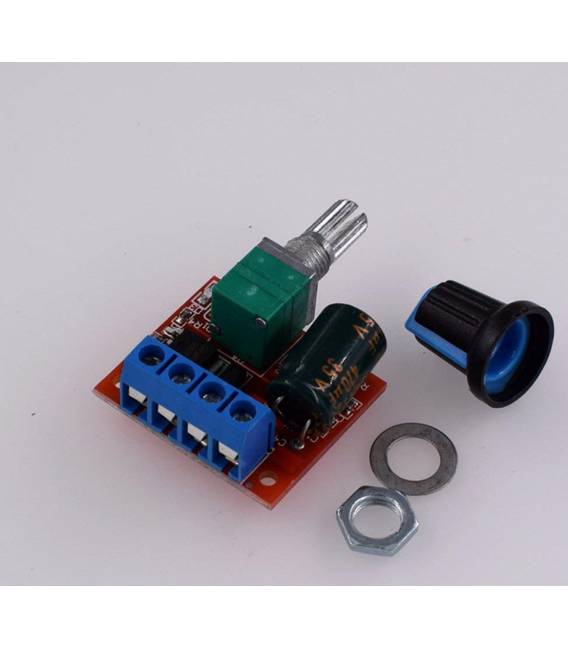
Descripción
Características:
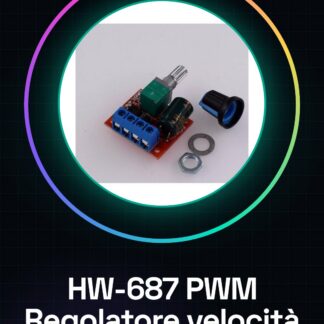
Gobernador de motor DC mini-ancho de voltaje, utilizando la tecnología de conducción de bajo voltaje más reciente.
Con interruptor de sobrecorriente de alta tensión y alta corriente de auto-recuperación.
El interruptor se corta automáticamente en caso de sobrecorriente.
Y el interruptor se recupera automáticamente después de un apagón durante varios segundos, casi no es necesario cambiar el interruptor.
Ajustando el potenciómetro se puede cambiar el ciclo de trabajo del gobernador y cambiar la velocidad del motor.
Adecuado para ajustar el calor de los calentadores de agua, regulador de luz, velocidad de pequeños motores, etc.
Descripciones:
No puede conectarse directamente a CA.
Buena fabricación, rendimiento estable.
Tamaño mini, muy práctico de usar.
Especificaciones:
Tensión de trabajo: DC4.5V-25V
Salida: 0-5A 90W
Ciclo de trabajo PWM: 1%-100%
Frecuencia PWM: 20KHz
Material:componentes eléctricos
Tamaño: 30.5*26.5*13.5mm
Color: multicolor
Incluye en el paquete:
1 x Regulador PWM de motor DC
Tutorial: Cómo usar HW-687 Regulador PWM de velocidad
El HW-687 Regulador PWM de velocidad es ideal para controlar la velocidad de motores de corriente continua. Útil para proyectos de electrónica y robótica.
Qué necesitas
- Regulador PWM de velocidad HW-687
- Arduino o microcontrolador compatible
- Motores de corriente continua
- Cable de alimentación (5V – 35V)
Pasos
- 1. Conecta el motor de corriente continua al HW-687 utilizando los cables de alimentación y señales.
- 2. Conecta el HW-687 al microcontrolador con los cables de señales PWM.
- 3. Verifica en el datasheet las especificaciones de alimentación.
- 4. Carga el código en Arduino.
- 5. Configura el PWM para controlar la velocidad del motor.
- 6. Prueba el regulador para asegurarte de que funcione correctamente.
- 7. Regula la velocidad del motor utilizando el código.
- 8. Verifica que la alimentación sea estable y suficiente.
Código de ejemplo
```
int motorPin = 9;
void setup() {
 pinMode(motorPin, OUTPUT);
}
void loop() {
 analogWrite(motorPin, 255); // Imposta la velocità massima
 delay(2000);
 analogWrite(motorPin, 0); // Spegni il motore
 delay(2000);
}
```
Miniproyecto
Crea un pequeño robot que se mueve hacia adelante y hacia atrás utilizando un motor de corriente continua y el HW-687.
Errores comunes
- Alimentación insuficiente: verifica la alimentación.
- Conexiones incorrectas: verifica los conectores.
- Velocidad no regulable: verifica el código.
Accesorios recomendados
- Motores de corriente continua
- Arduino
- Cable de alimentación
- Cable de masa
Preguntas frecuentes
Cómo regular la velocidad del motor?
Utiliza la función `analogWrite()` en el código Arduino.
¿Qué motores pueden utilizarse con este regulador?
Motores de corriente continua con voltaje de alimentación comprendido entre 4.5V y 35V.
¿Funciona el regulador con Arduino Uno?
Sí, compatible con Arduino Uno y microcontroladores similares.
¿Cuáles son los límites de alimentación?
La alimentación debe estar comprendida entre 4.5V y 35V.
Valoraciones
No hay valoraciones aún.