 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
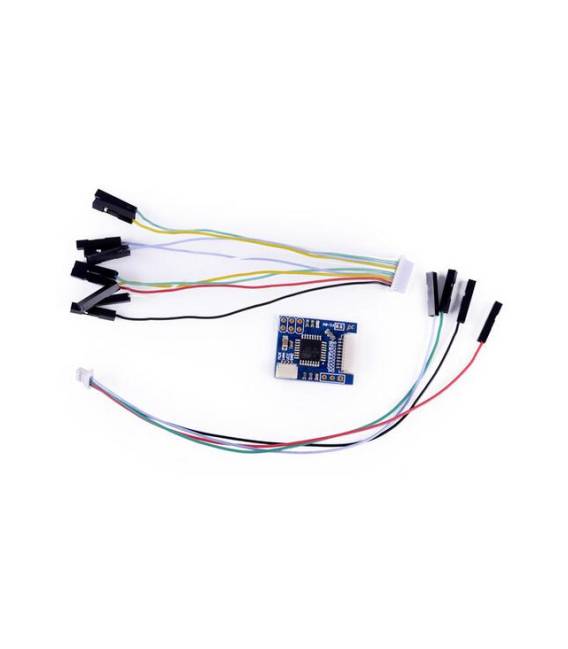
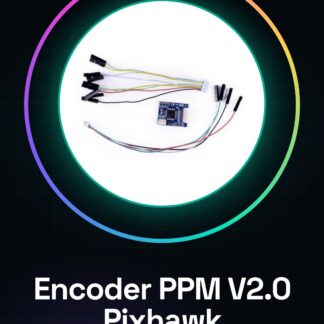
El Encoder PPM V2.0 es un componente esencial para drones y modelos aéreos que utilizan el control Pixhawk y similares. Este dispositivo optimiza la gestión de las tablas PWM necesarias para sincronizar los motores y los servomecanismos.
Características
- Compatible con Pixhawk, PPZ Mk, MWC Megapirate APM Flight Controller
- Optimiza el control de los rotores para drones y modelos aéreos
Para qué sirve
El Encoder PPM V2.0 se utiliza para crear una configuración de prueba con un motor y un servomecanismo, verificando la sincronización de los comandos PWM. Es útil tanto para principiantes como para operadores intermedios.
Tutorial: Cómo usar el Encoder PPM V2.0
El Encoder PPM V2.0 es un componente fundamental para la gestión de las tablas PWM necesarias para tus modelos aéreos. Útil para principiantes e intermedios, facilita el control y la sincronización de tus motores.
Qué necesitas
- Arduiner Encoder PPM V2.0
- Conexiones PPM
- Pixhawk PPZ Mk, MWC Megapirate o APM Flight Controller
- Cable de alimentación (5V)
Pasos
- Verifica el datasheet para las especificaciones de tu flight controller.
- Desconectar el equipo para seguridad.
- Conectar el cable de alimentación 5V al Encoder PPM V2.0.
- Conectar los pines PPM de salida al Encoder PPM V2.0 a tus motores.
- Verifica que los pines PPM de entrada en el flight controller estén libres.
- Conectar los pines PPM de entrada en el flight controller al Encoder PPM V2.0.
- Reiniciar el flight controller.
- Verifica el correcto funcionamiento con un simulador o un software de configuración.
Miniproyecto
Crea una configuración de prueba con un motor y un servomotor para verificar la sincronización.
Errores comunes
- Conectar correctamente los pines PPM.
- Asegúrate de que el flight controller esté correctamente alimentado.
- Verifica la correcta funcionalidad antes de lanzar el modelo.
- Utiliza un software de configuración para verificar la sincronización correcta.
Accesorios recomendados
- Motores de prueba
- Servomotor
- Simulador de vuelo
- Software de configuración
Preguntas frecuentes
¿Qué especificaciones debo verificar en el datasheet?
Verifica el rango de voltaje, los pines PPM disponibles y la frecuencia de salida.
¿Puedo usar este encoder con cualquier controlador de vuelo?
Revisa la compatibilidad en el datasheet del controlador de vuelo.
¿Cuánto tiempo se necesita para instalar el encoder?
Un poco más de 10 minutos.
¿Se necesita un software específico para la instalación?
No, un software de configuración estándar es suficiente.
Valoraciones
No hay valoraciones aún.