 IT
 EN English
 ES Español
 FR Français
 DE Deutsch
Descrizione
Cos’è
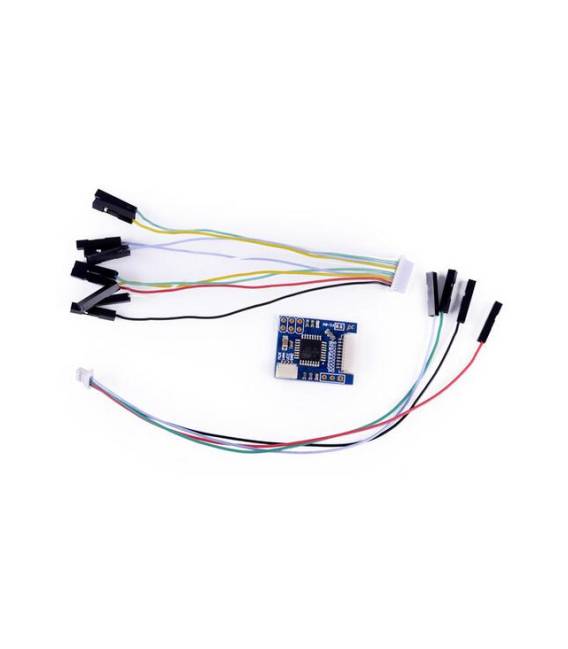
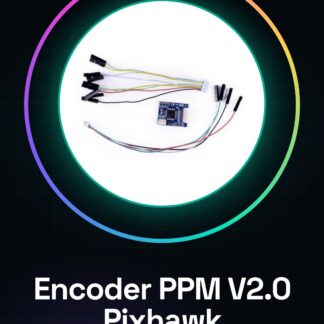
L’Encoder PPM V2.0 è un componente essenziale per droni e modelli aerei che utilizzano il controllo Pixhawk e simili. Questo dispositivo ottimizza la gestione delle tabelle PWM necessarie per sincronizzare i motori e i servomeccanismi.
Caratteristiche
- Compatibile con Pixhawk, PPZ Mk, MWC Megapirate APM Flight Controller
- Ottimizza il controllo delle rotori per droni e modelli aerei
A cosa serve
L’Encoder PPM V2.0 è utilizzato per creare una configurazione di test con un motore e un servomeccanismo, verificando la sincronizzazione dei comandi PWM. È utile sia per principianti che per operatori intermedi.
Tutorial: Come usare l’Encoder PPM V2.0
L’Encoder PPM V2.0 è un componente fondamentale per la gestione delle tabelle PWM necessarie ai tuoi modelli aerei. Utile per principianti e intermedi, facilita il controllo e la sincronizzazione dei tuoi motori.
Cosa serve
- Arduiner Encoder PPM V2.0
- Connessioni PPM
- Pixhawk PPZ Mk, MWC Megapirate o APM Flight Controller
- Cavo di alimentazione (5V)
Passi
- Verifica sul datasheet le specifiche del tuo flight controller.
- Disconnettere l’attrezzatura per sicurezza.
- Collegare il cavo di alimentazione 5V all’Encoder PPM V2.0.
- Collegare i pin PPM in uscita all’Encoder PPM V2.0 ai tuoi motori.
- Verifica che i pin PPM in ingresso sul flight controller siano liberi.
- Connettere i pin PPM in ingresso sul flight controller all’Encoder PPM V2.0.
- Riavviare il flight controller.
- Verifica la corretta funzionamento con un simulatore o un software di configurazione.
Mini-progetto
Crea una configurazione di test con un motore e un servomeccanismo per verificare la sincronizzazione.
Errori comuni
- Collegare correttamente i pin PPM.
- Assicurarsi che il flight controller sia correttamente alimentato.
- Verificare la corretta funzionalità prima di lanciare il modello.
- Utilizzare un software di configurazione per verificare la corretta sincronizzazione.
Accessori consigliati
- Motore di test
- Servomeccanismo
- Simulatore di volo
- Software di configurazione
Domande frequenti
Quali specifiche verificare sul datasheet?
Verifica il range di tensione, i pin PPM disponibili e la frequenza di output.
Posso usare questo encoder con qualsiasi flight controller?
Controlla la compatibilità sul datasheet del flight controller.
Quanto tempo ci vuole per installare l’encoder?
Poco più di 10 minuti.
È necessario un software specifico per l’installazione?
No, un software di configurazione standard è sufficiente.
Recensioni
Ancora non ci sono recensioni.