 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
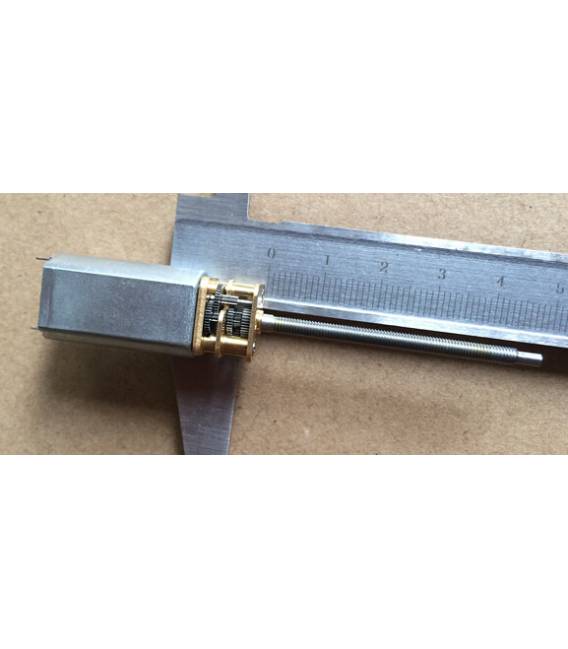
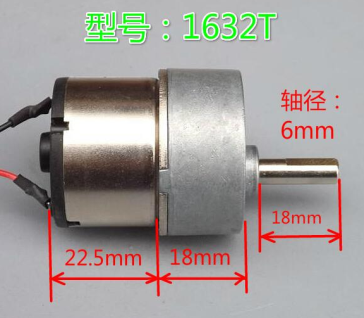
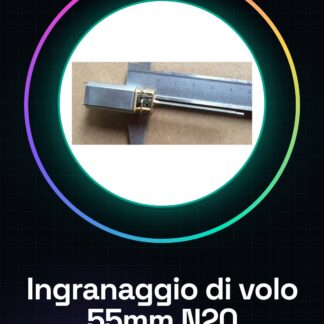
El engranaje de vuelo completo de 55 mm es un motor DC adecuado para aplicaciones que requieren una amplia gama de voltaje y movimiento controlado. Este componente es ideal tanto para constructores de modelos aéreos como para maker en general, ofreciendo rendimiento confiable y versátil.
Características
- Tensión operativa: 3-12V
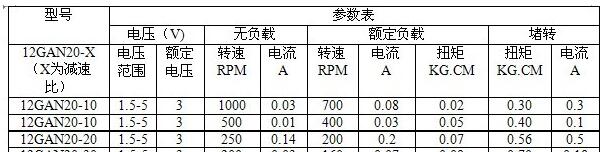
- Motores N20 12GAN20-10
- Relación de reducción: 1:1000 vueltas/min
Para qué sirve
Este engranaje puede ser utilizado para crear pequeños drones, modelos aéreos y otros dispositivos que requieren un control preciso del movimiento. Puede ser integrado con Arduino o ESP para controlar la velocidad y la orientación del motor de manera eficiente.
Tutorial: Cómo usar Engranaje de vuelo completo 55 mm
Este engranaje de vuelo es ideal para pilotos y makers que buscan un motor robusto y versátil. Con una amplia gama de voltaje (3-12V) y una velocidad reducida, es perfecto para proyectos de drones, modelos aéreos o cualquier otro dispositivo que requiera movimiento controlado.
Qué necesitas
- Arduino Uno
- Conexiones adecuadas para el motor
- Tarjeta prototipo
Pasos
- Conectar los conectores del motor a la tarjeta prototipo.
- Conectar el motor a los pines de salida del Arduino (consulta el datasheet para los detalles específicos).
- Escribir un sketch Arduino que controle la velocidad y la dirección del motor.
- Verificar que todas las conexiones sean correctas y seguras.
- Insertar el código en el microcontrolador y ejecutarlo para probar el motor.
Código de ejemplo
void setup() {
  pinMode(3, OUTPUT);
pinMode(9, OUTPUT); }

void loop() {
analogWrite(3, 128);
delay(5000);
analogWrite(3, 0);} // Verifica sul datasheet per i dettagli di connessione.
Miniproyecto
Crea un pequeño dron con este engranaje de vuelo. Usa Arduino para controlar el motor y prueba la estabilidad del modelo en un entorno seguro.
Errores comunes
- Conexiones incorrectas o interrupciones en los cables.
- Tensión proporcionada al motor fuera del rango aceptable (3-12V).
- Problemas de sincronización entre el control del software y las condiciones físicas del motor.
Accesorios recomendados
- Conexiones adecuadas para Arduino
- Sensores de posición
- Tarjeta prototipo
- Fuente de alimentación compatible con la tensión del motor
Preguntas frecuentes
¿Cómo puedo controlar la dirección del motor?
Cambia el signo de la entrada del motor en el código de Arduino.
Valoraciones
No hay valoraciones aún.